
Multi-Sensor Based Active Glass Breaking Drone System
열화상·거리 센서를 활용해서 화재 영역을 감지하고 유리 파괴 임무를 수행하는 재난 대응 드론 시스템
주요 기능
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: [7월 3주차] 요구사항 및 스펙 확정
2026.07.12팀원과 함께 대회 목적에 맞는 프로젝트를 구상하였다. 드론 비행부, 열화상 센서, MCU, 유리파괴 장치 등 시스템 구성에 필요한 사항들을 정리해보았다. 현실적인 구현 난이도, 유리파괴기 장착 방식, 센서를 이용한 열감지 작동 방식 등 기본적인 제작 사양에 대해 논의했다.
Quest 2: [7월 4주차] 부품 구매 및 기초 조립
2026.07.31프로젝트 구성에 필요한 드론 프레임, 모터, ESC, FC, 배터리 및 각종 전자부품들을 검토해보고 구매했다. 그 다음, 구매한 부품들을 바탕으로 드론 프레임과 기초 구동부를 조립하면서 전체적인 구성을 확인했다.
유리파괴기 제작에 필요한 부품들에 대해 논의하고 장착 구조 등에 관한 의견을 수렴했다.
Quest 3: [8월 1주차] MCU 기초 구현
2026.08.05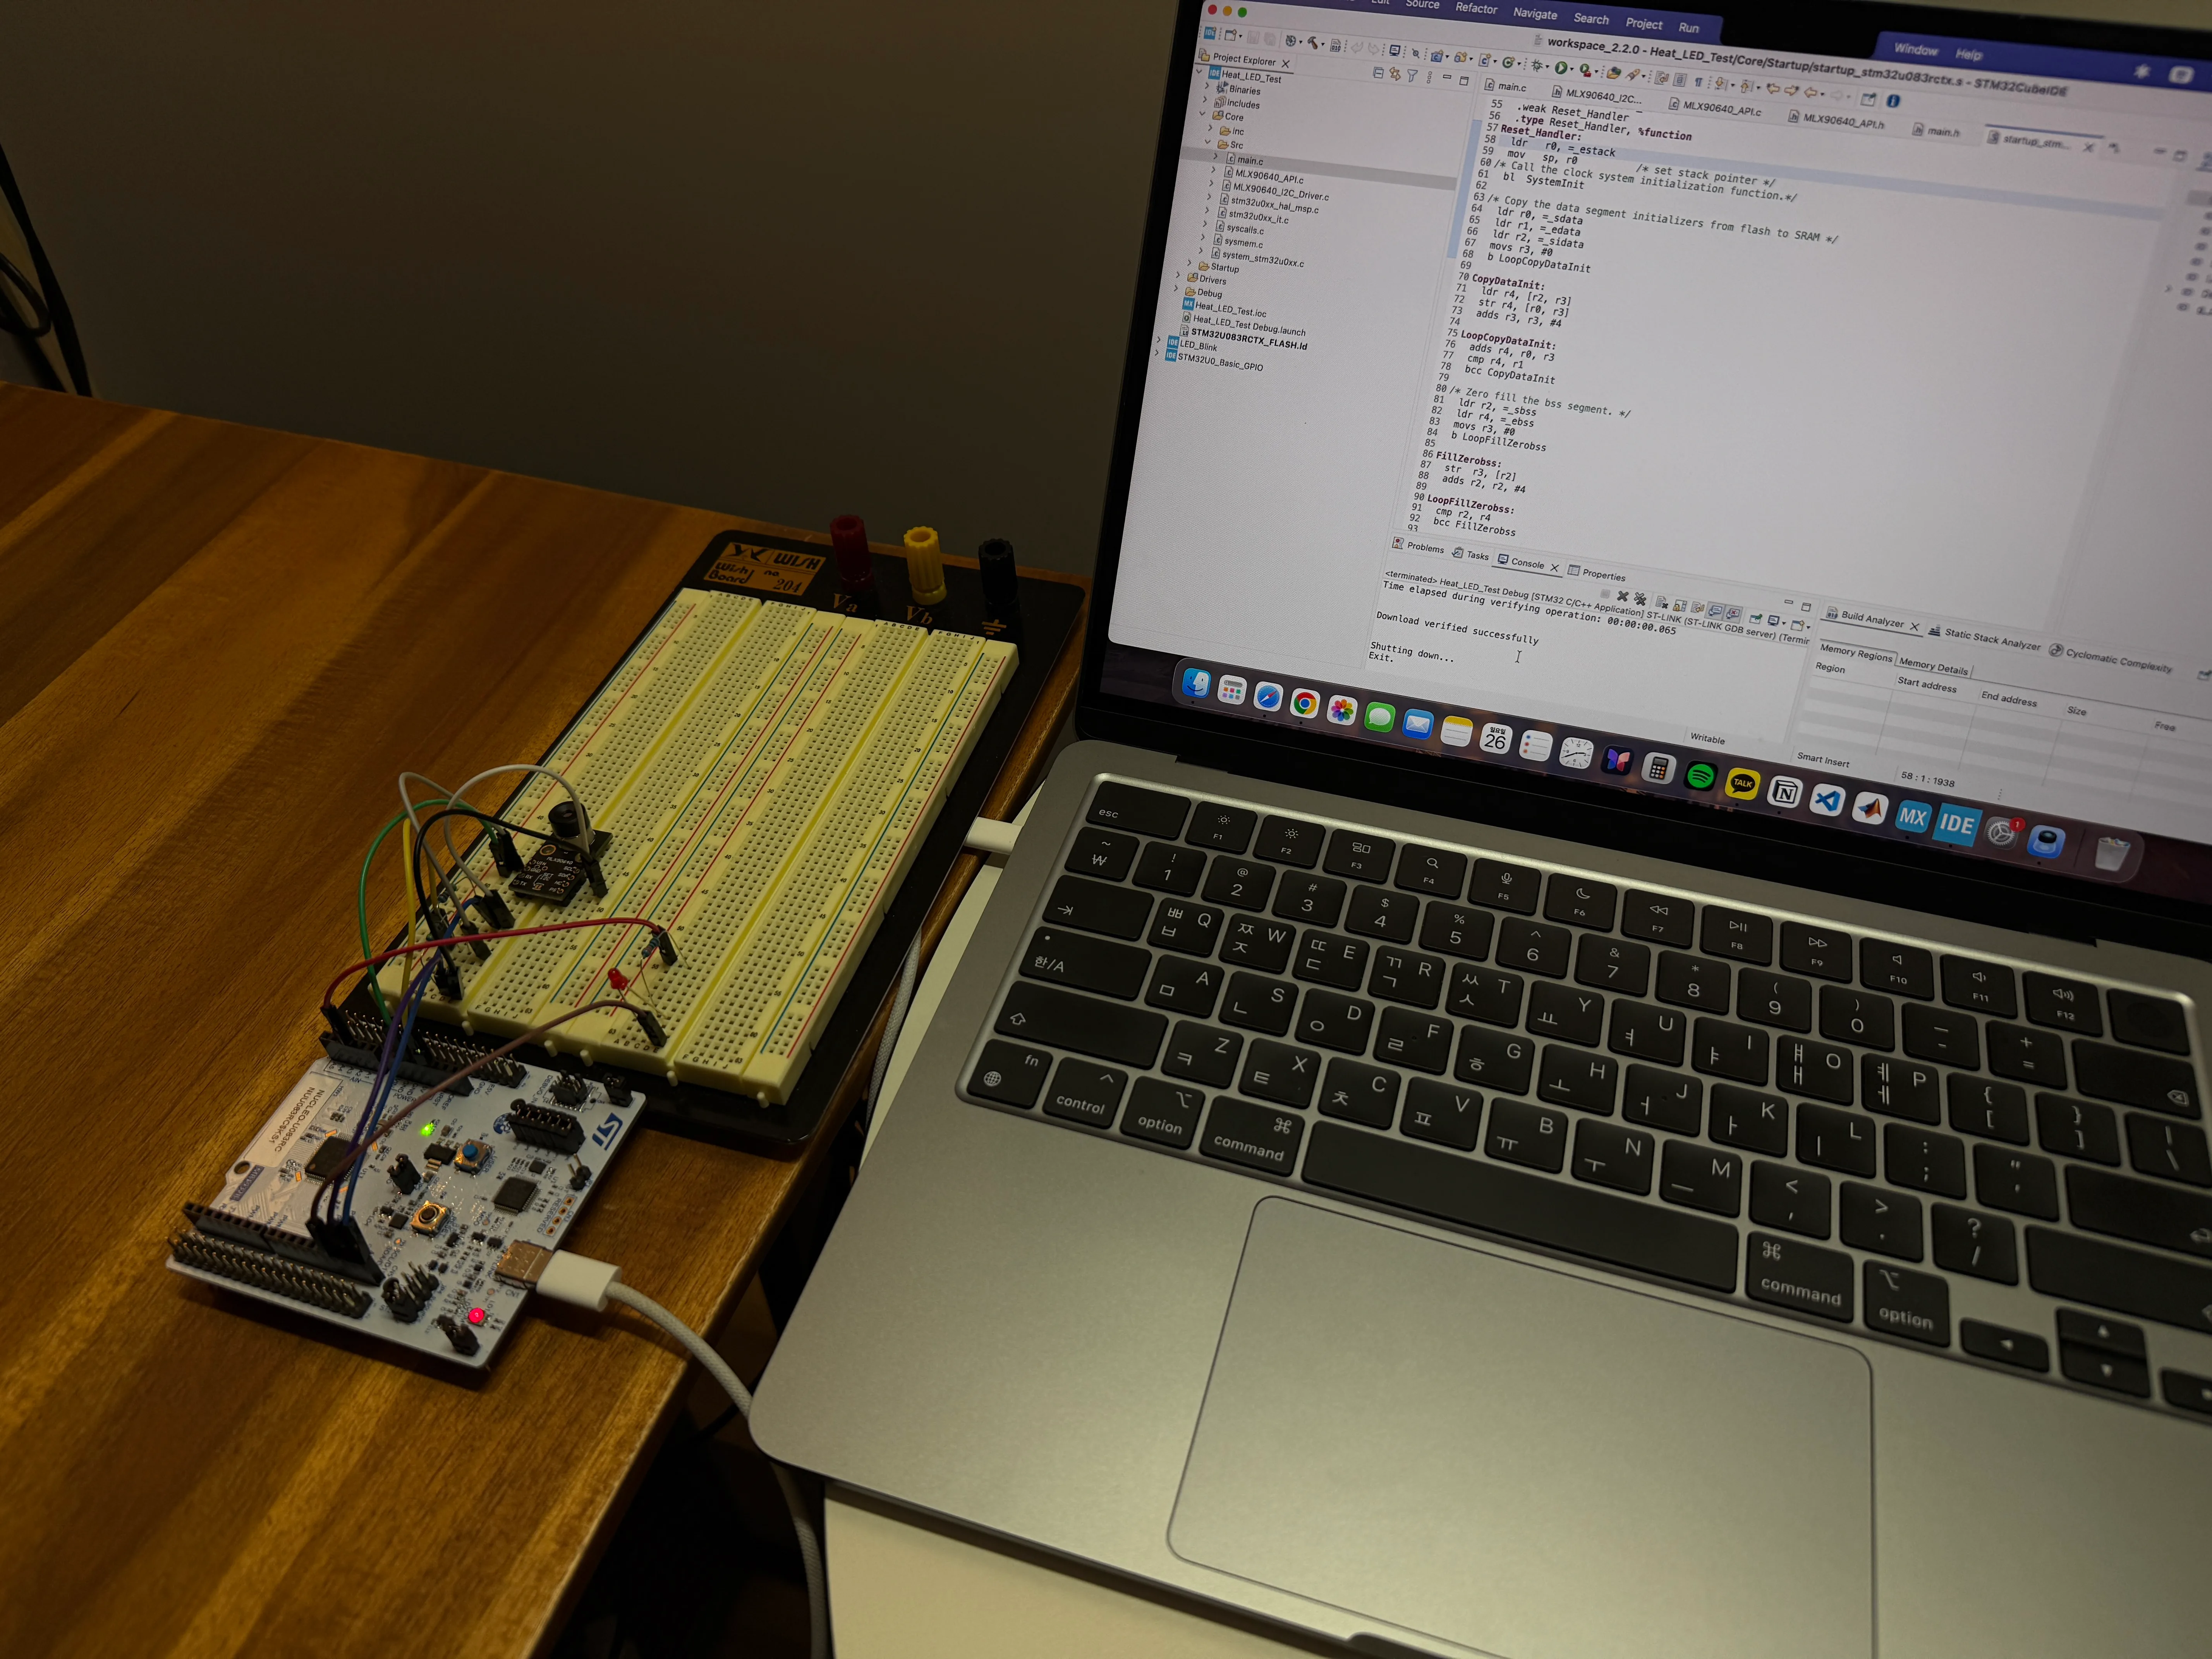
STM32를 활용해서 GPIO, 센서 입력 및 엑추에이터 제어 방법을 학습하고 기본 동작을 구현했다. 이후에 온도 센서 및 구동부와 연동할 수 있게 기초적인 틀을 만들었다.
하지만 이후 펌웨어 업로드 과정에서 문제가 생겨 MCU는 ESP32로 교체하였고 STM32는 센서에서 열데이터 수집 후 Python으로 넘겨주는 데이터 분석 프로젝트에 이용하였다.
Quest 4: [8월 2주차] 드론 조립 및 추가 부품 구매
2026.08.10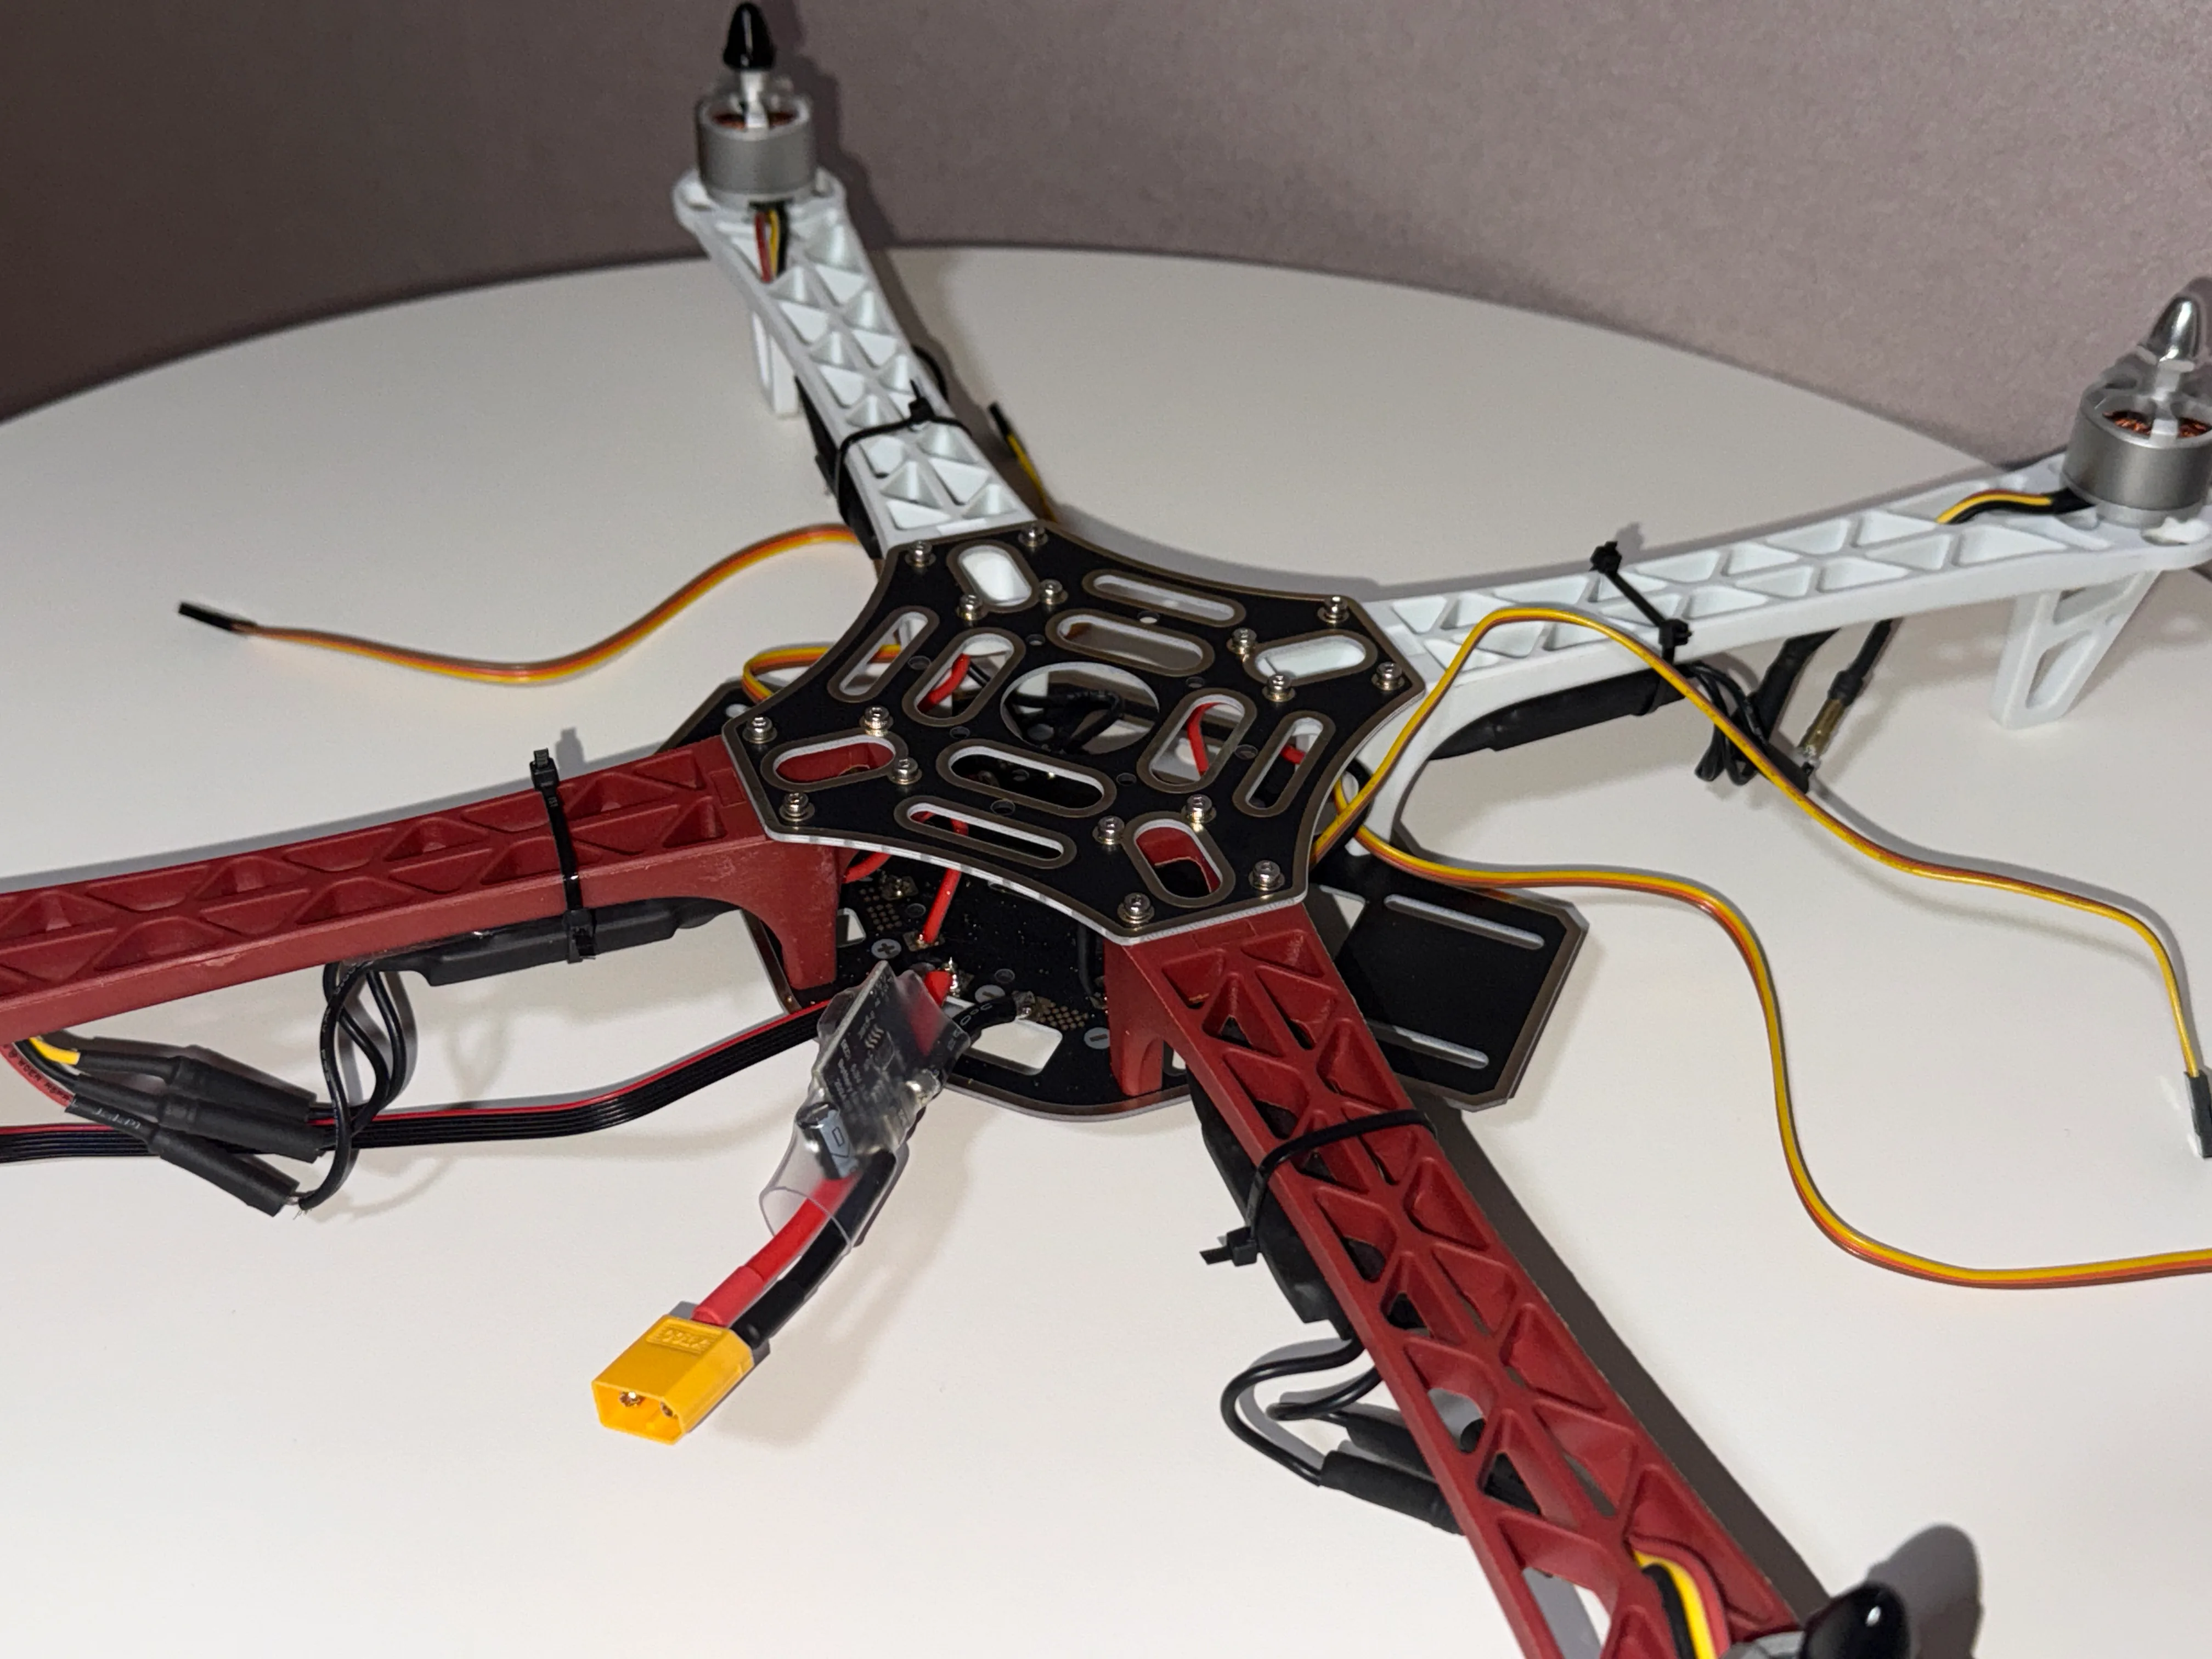
F450 기반 드론 프레임에 모터와 ESC 등 주요 구동부를 장착해서 기본적인 형태를 만들었다. 조립 과정에서 필요한 케이블, 커넥터, 전원 관련 부품(UBEC, 전원모듈)를 확인해서 추가 구매를 진행했다. 부품 배치와 무게 중심을 고려해서 센서와 유리파괴기 장착 위치도 검토했다.
Quest 5: [8월 3주차] 드론 조립 및 프로그램 설치
2026.08.22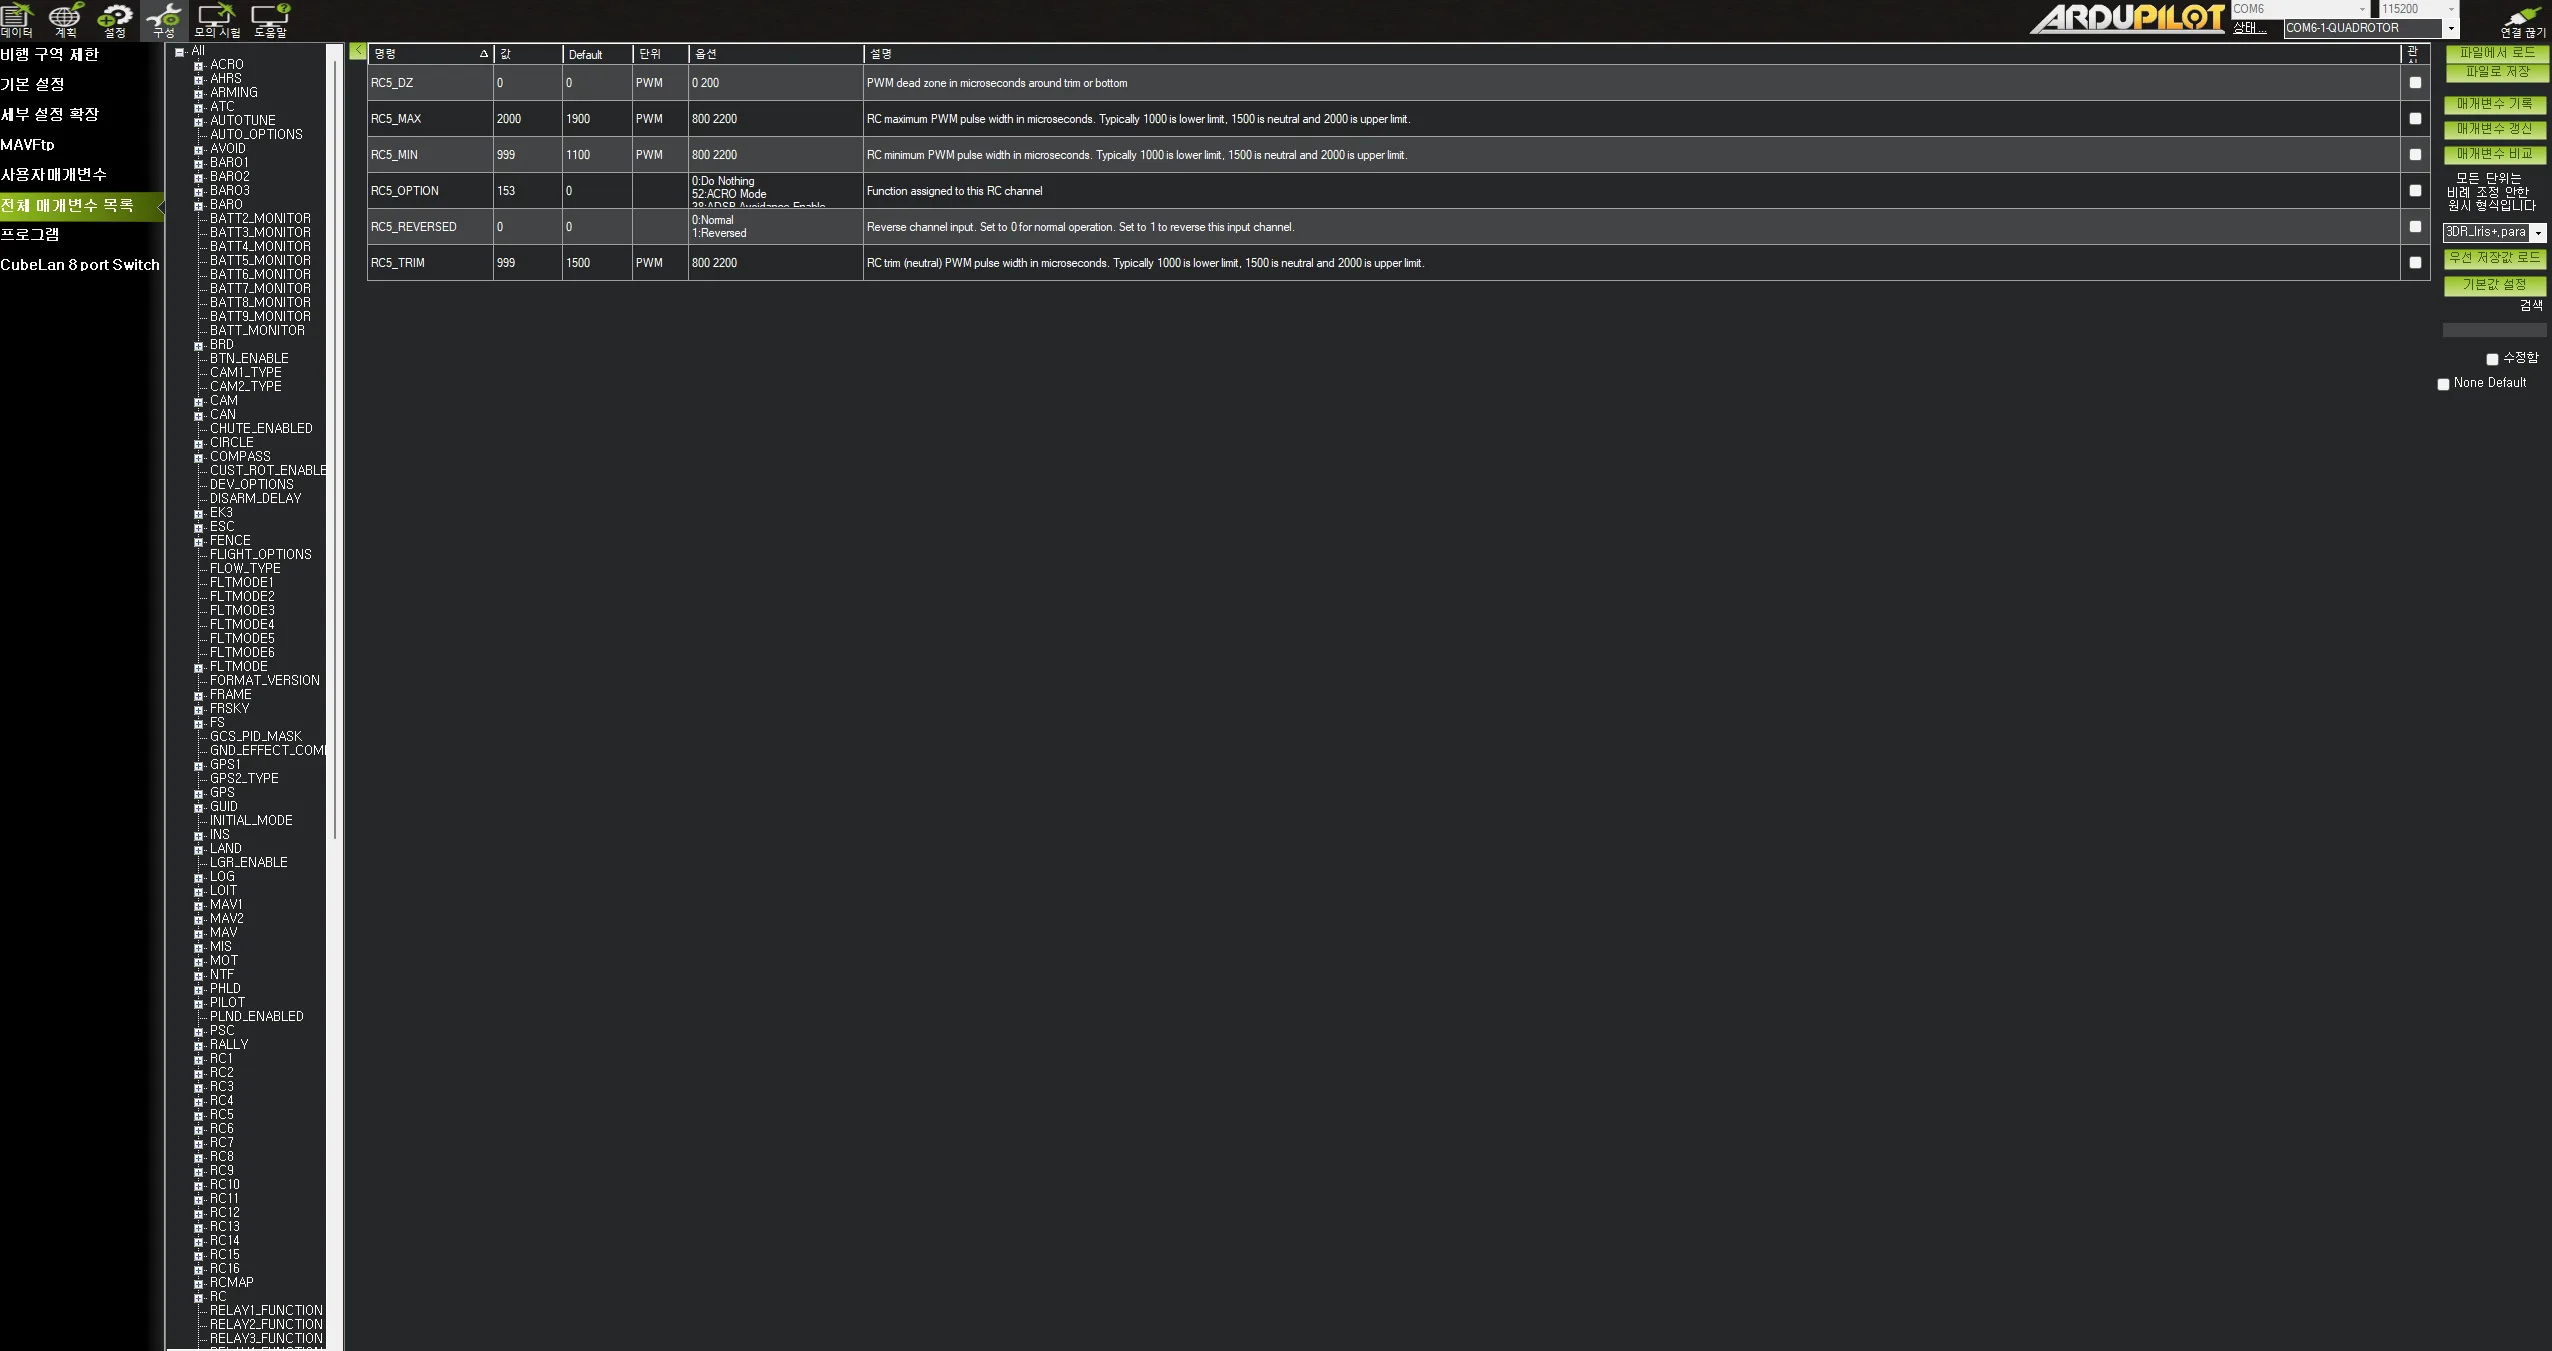
드론의 비행 컨트롤러와 전원부, 모터 및 ESC 연결을 진행하고 전체적인 배선을 정리했다. 이후 비행 컨트롤러 설정을 위해 Mission Planner를 설치하고 Pixhawk와 PC 간 연결 상태를 확인했다. 기본 파라미터와 기체 종류 등 기본적인 세팅을 진행했다.
Quest 6: [8월 4주차] MCU 제작
2026.08.30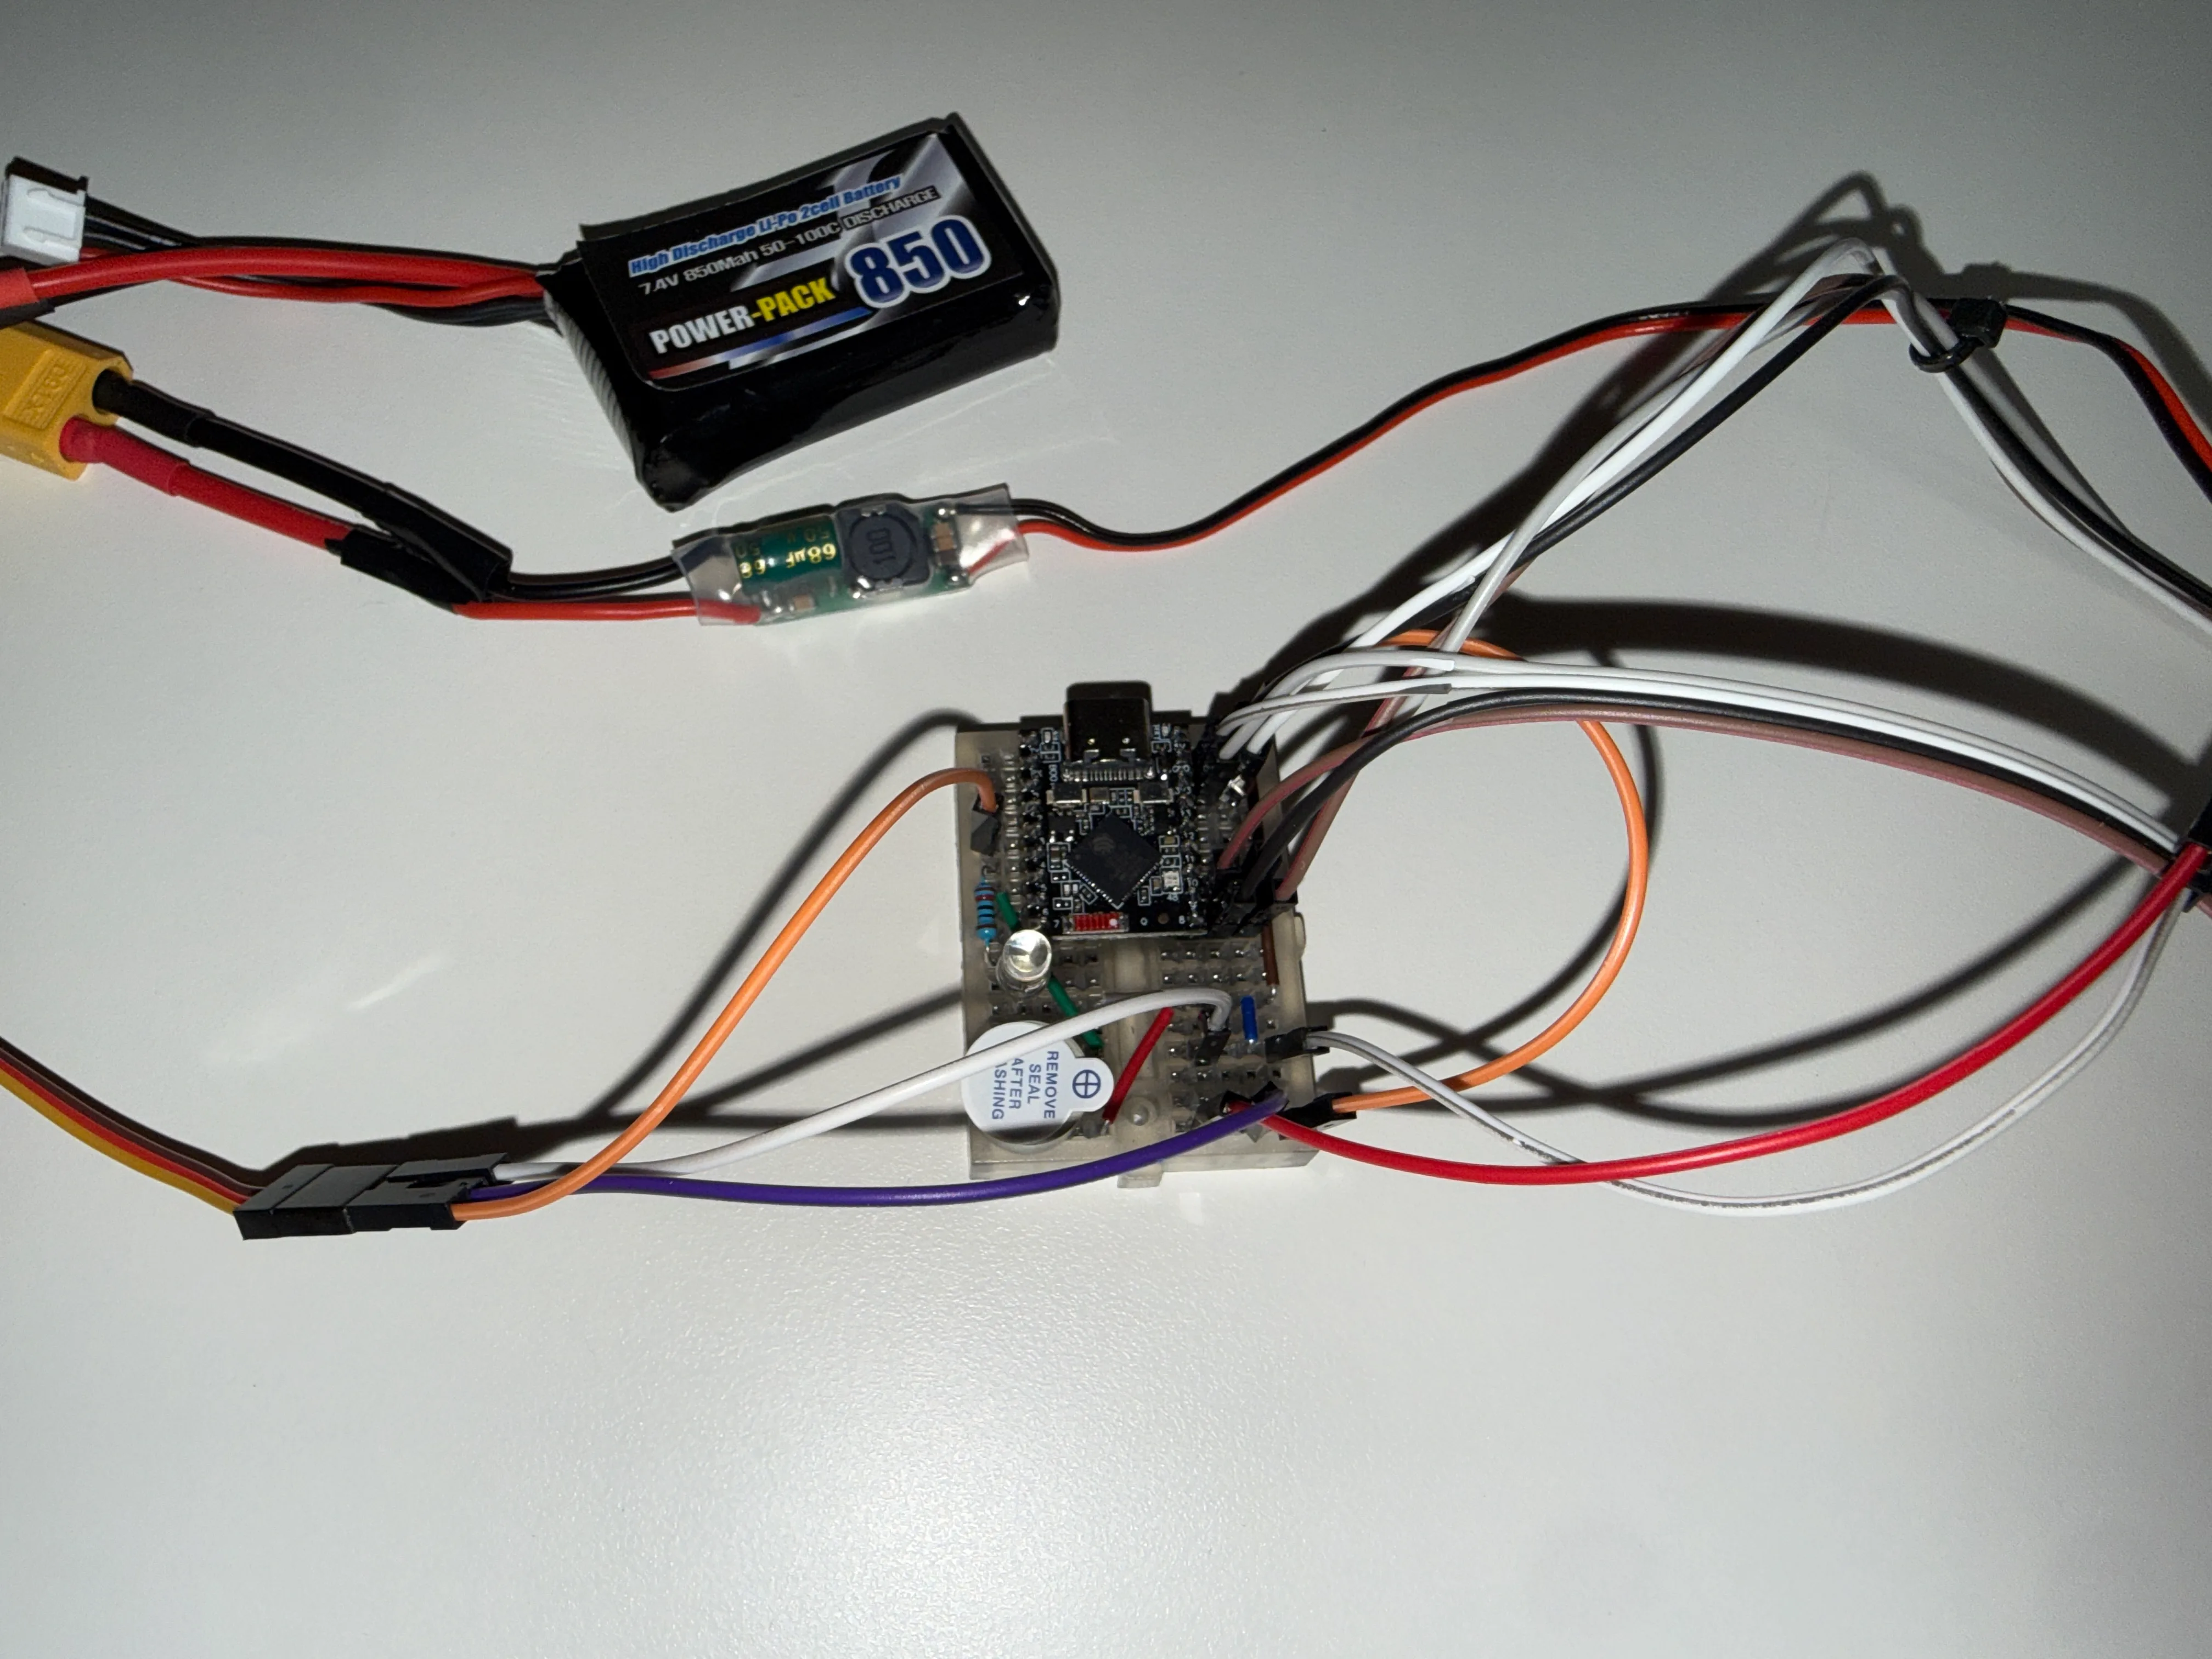
프로젝트에 사용할 MCU에 관련 부품들을 장착하고 전원과 신호 배선을 연결했다. 전원 인가 후 MCU의 부팅 여부를 점검하고 센서 입력과 출력 장치의 기본 동작 테스트를 진행했다. 각 핀의 연결 상태와 전압을 점검하고 실제 프로젝트에 적용하기 위한 기본적인 테스트를 했다.
Quest 7: [9월 1주차] 드론 프로그램 입력 및 캘리브레이션
2026.09.03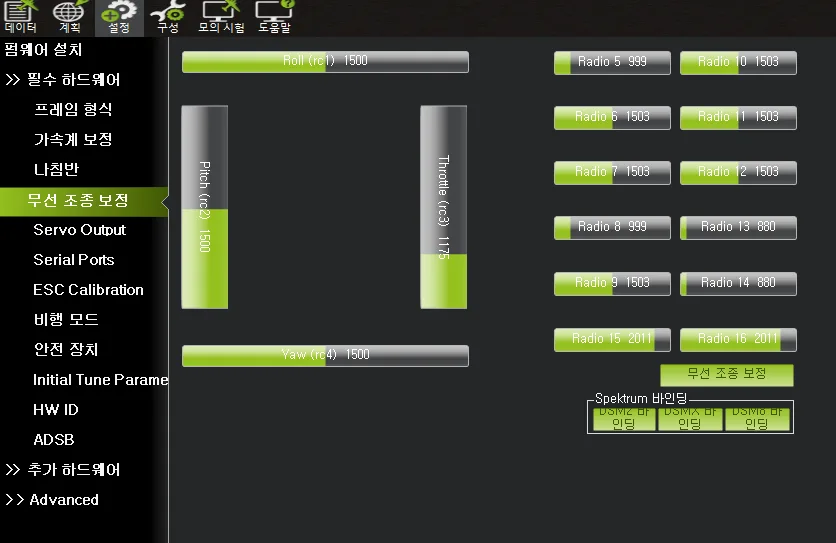
Pixhawk에 필요한 설정들을 적용하고 조종기와 수신기를 연결하였다. 수신기는 XR1 nano를 TX RX 방향에 유의하며 납땜을 진행했고 조종기와 연동 후 Radio Calibration과 ESC Calibration을 진행했다. 프로그램의 Motor Test 기능을 이용해서 모터 작동 여부와 회전 방향을 점검했고 반대로 돌았던 프로펠러의 경우 ESC 두개를 교차 연결하여 수정하였다. 안정적인 비행을 위해 기본적인 설정을 완료했다.
Quest 8: [9월 2주치] 유리파괴기 3D 프린터 초안 제작
2026.09.10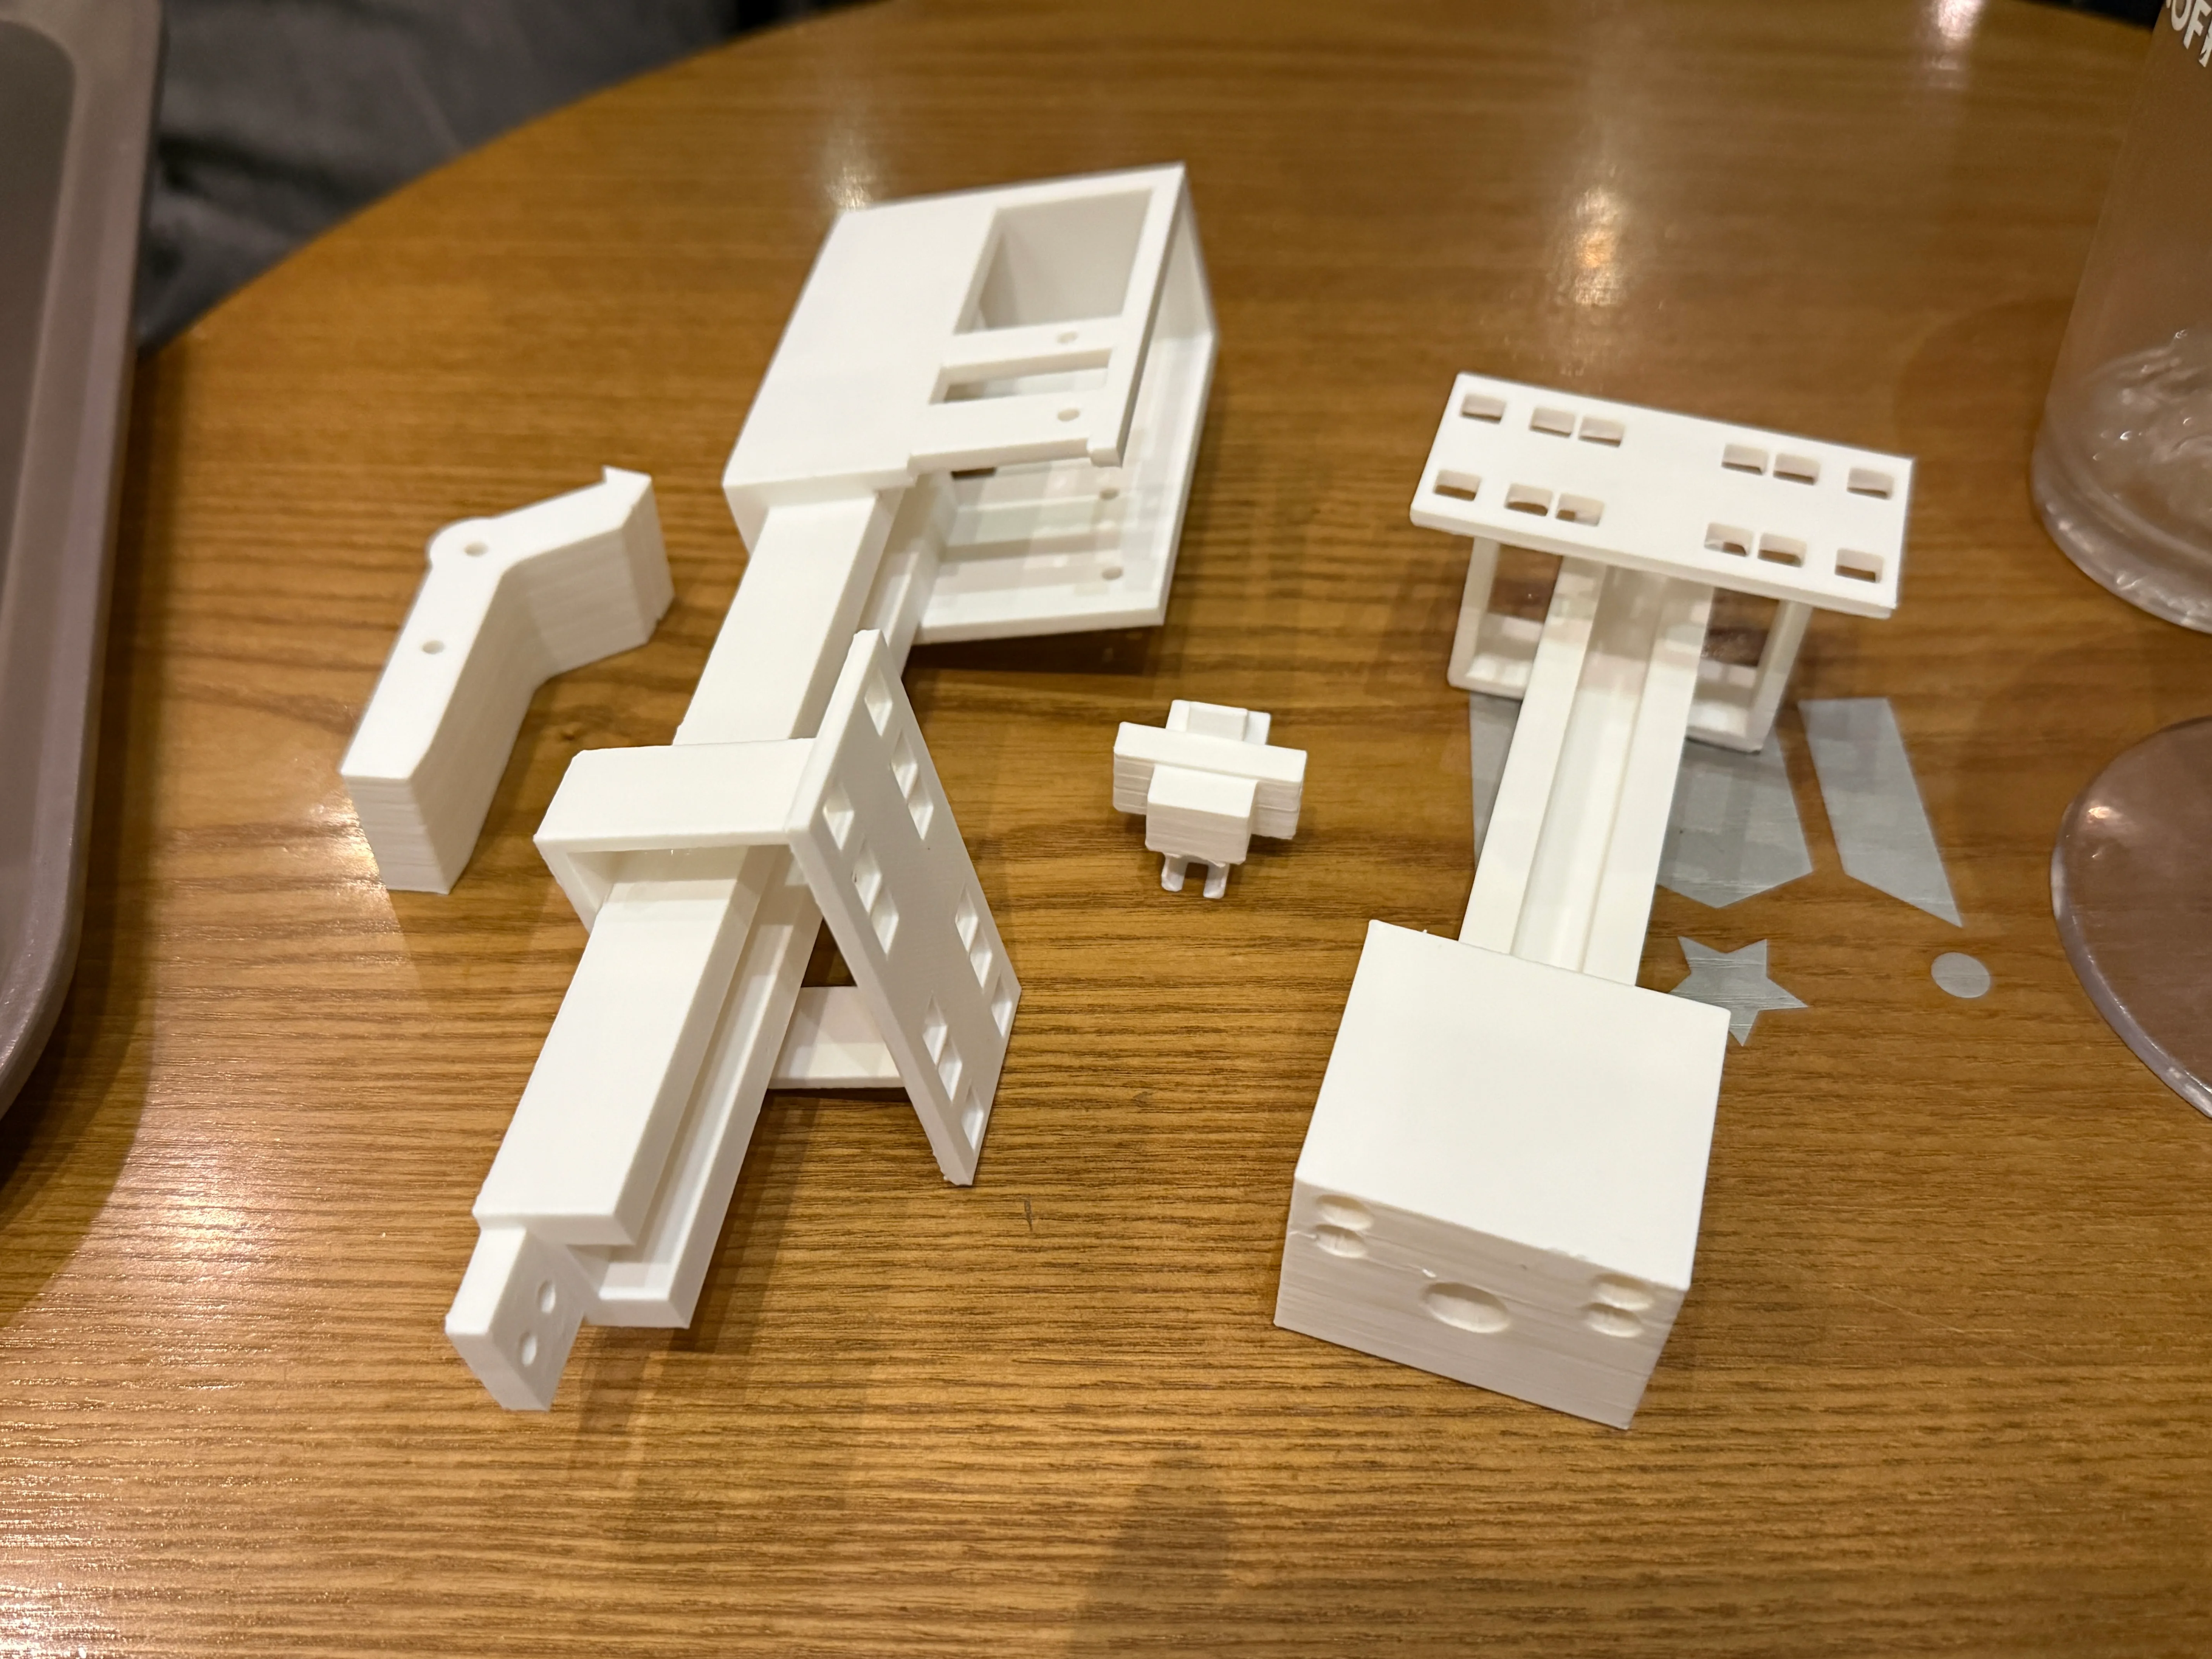
유리파괴기를 드론에 장착하기 위해 nx12로 구조를 설계하고 Bambu Lab X1-Carbon을 이용해서 1차 시제품을 제작했다. 드론 하부 장착 위치와 타격 방향 등을 고려해서 결정했고 실제 기체에 부착하여 수정할 부분을 체크했다.
Quest 9: [9월 3주차] 드론 시운전 및 구조 개선
2026.09.19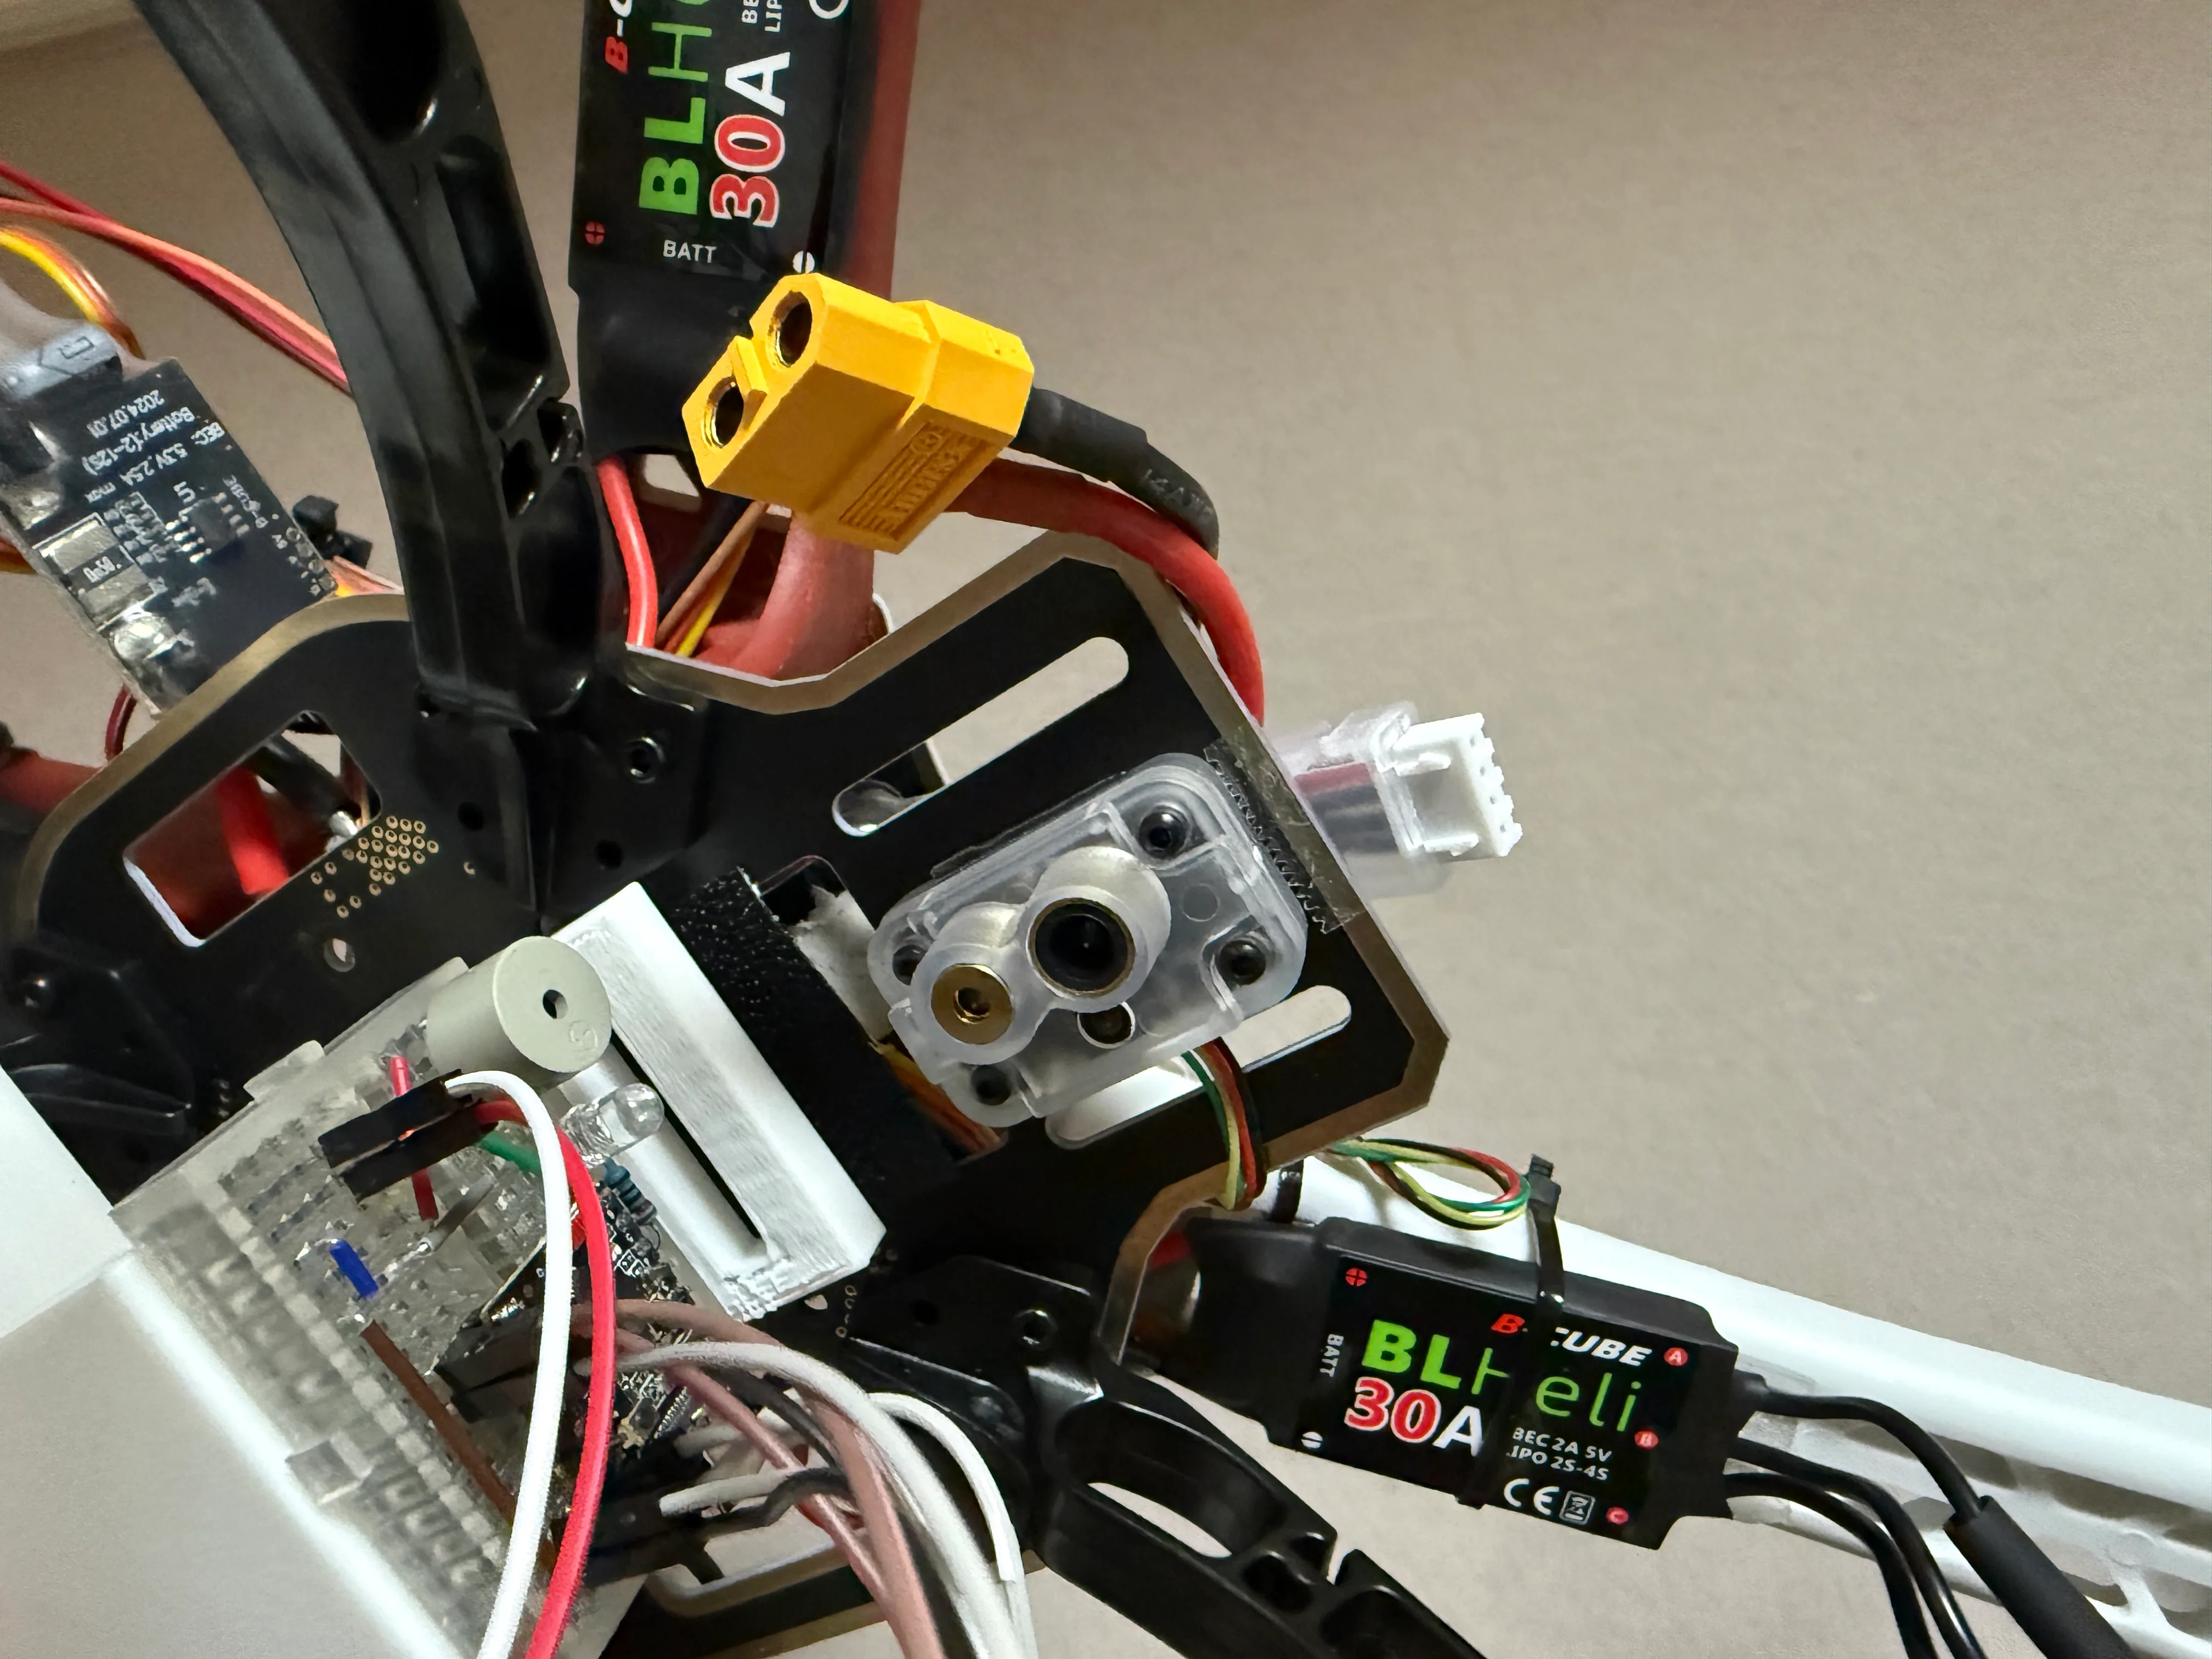
기본적인 설정과 캘리브레이션을 완료한 후 드론 시운전을 진행해서 이륙, 자세 유지 등을 확인했다. 비행 테스트 결과 안정성이 부족하고 쓰로틀을 올리면 너무 빠르게 상승하는 경향과 내리면 빠르게 하강하는 경향이 있었다. 이에 따라 Lidar&Optical Sensor를 추가 구매하여 기체에 부착 후 프로그램을 통해 추가 변수 설정을 진행하였다.
유리파괴기 또한 초안에서의 문제점을 토대로 2차 시안을 제작하고 프린트하였다.
Quest 10: [9월 4주차] 드론 및 유리파괴기 통합 시스템 점검
2026.09.30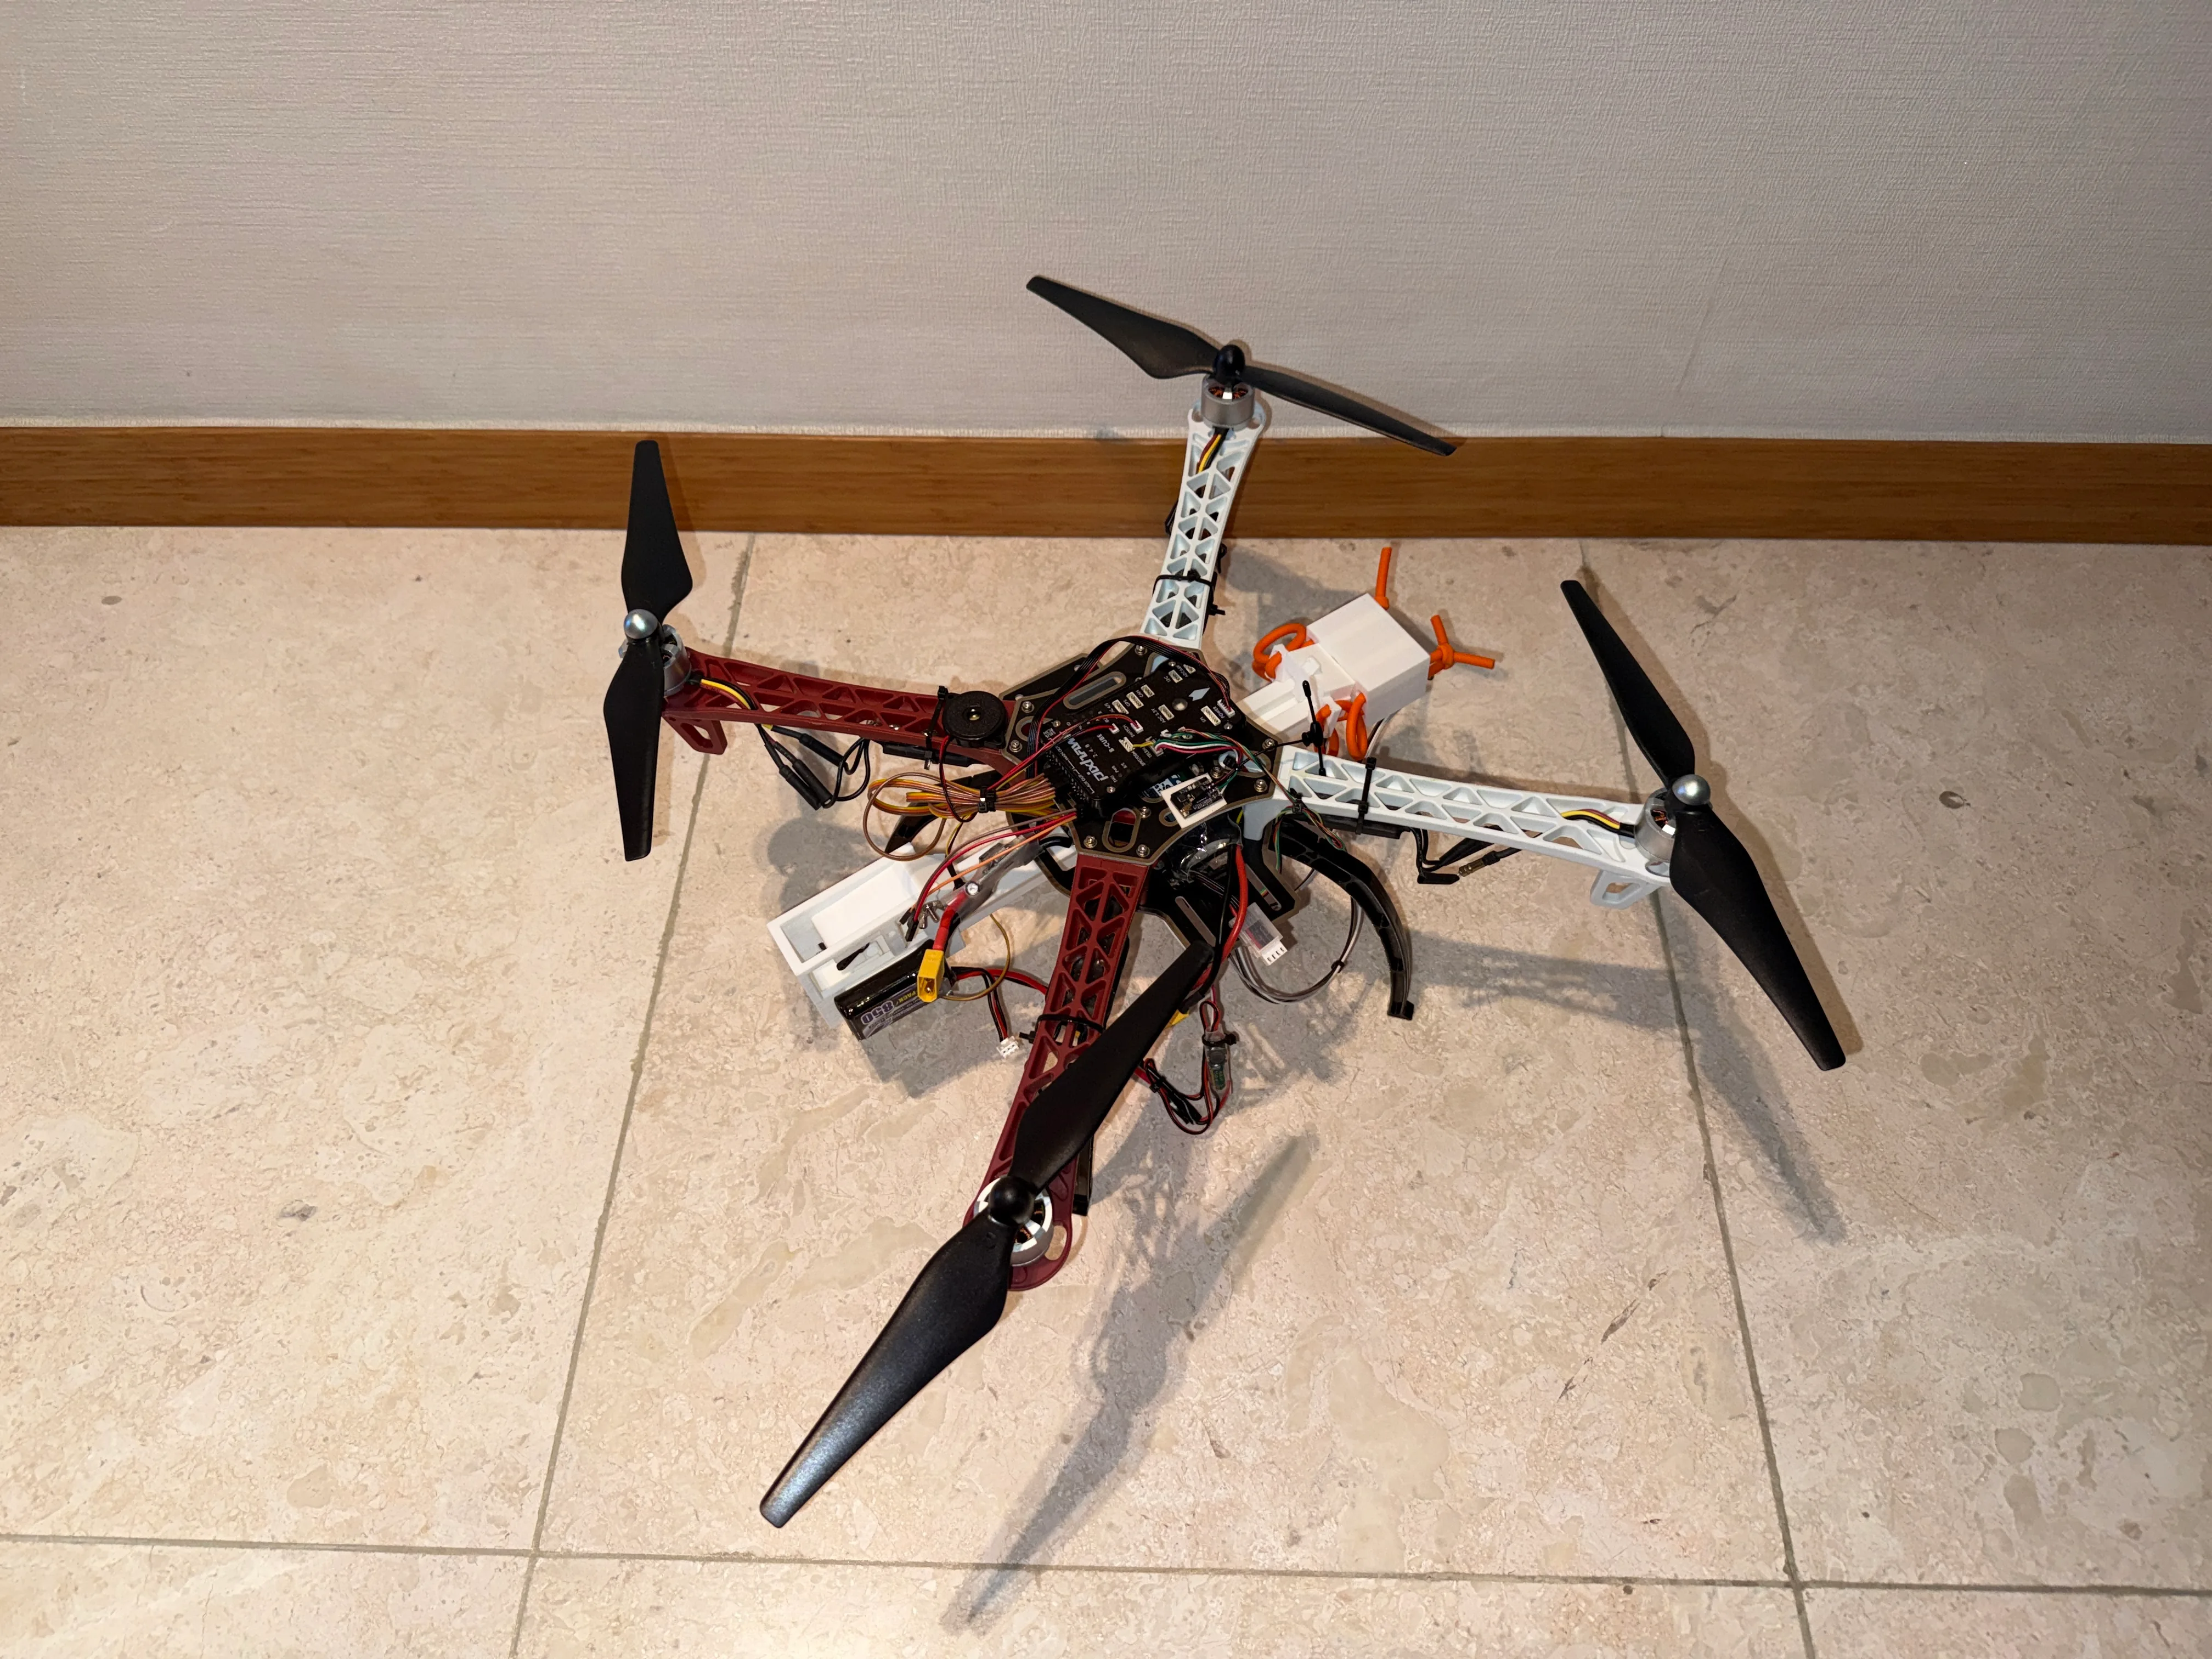
드론 기체에 MCU, 유리 파괴기 구동부 등 모두 장착한 후 각 장치 간 연동 상태를 점검했다. 센서 입력에 따른 MCU 동작과 유리파괴기 동시 동작 여부를 확인했다. 시험 비행을 위해 배선과 장착 위치를 정리하고 무게 중심도 확인해서 마무리 작업을 진행헀다.
Quest 11: [10월 1주차] 최종 산출물 정리
2026.10.03프로젝트를 진행하며 제작한 드론, MCU 제어 시스템, 유리파괴기의 결과를 정리했다. 제작 과정, 주요 기능, 시스템 구성, 테스트 결과 영상 등을 Notion에 정리하고 캡컷으로 영상 편집을 진행했다.
최종 정리
최종 요약
■ 완성 소개
TEAM 홍천의 프로젝트는 다중 센서 기반 능동형 유리 파괴 드론 시스템입니다. 화재나 위험지역 원격 작업 등 사람이 직접 접근하기 힘든 환경에서 드론을 활용해 열원을 탐지하고 창문 파괴를 보조하는 재난 대응 모빌리티 시스템을 개발했습니다.
프로젝트의 핵심 아이디어는 먹잇감을 순식간에 타격하여 사냥하는 갯가재(Mantis Shrimp)의 타격 매커니즘에서 영감을 받았습니다. 드론에 열화상 센서와 거리 센서를 장착해서 화재 발생이 의심되는 고온 영역과 장애물까지의 거리를 확인하고, 기체 하부에 장착된 기계식 타격 장치를 이용하여 유리를 파괴하는 동작을 수행하도록 시스템을 구성했습니다.
전체 시스템은 비행 제어부와 센서 및 타격 제어부를 분리해서 설계했습니다. F450 쿼드콥터와 Pixhawk를 이용하여 기체의 비행을 제어하였고 MCU(ESP32), MLX90640(열화상 센서) 그리고 VL53L1X(거리제어 센서)를 이용해서 주변 환경을 탐지할 수 있게 설정하였습니다. 열원과 근접 조건이 감지되면 MCU를 통해 LED와 Buzzer가 작동하며 타격 시스템이 준비되고 안전장치가 풀리면 연결된 모터를 통해 타격 장치가 동작하도록 구성하였습니다.
단순하게 수동적으로 비행하는 드론이 아닌, 주변 환경을 감지하고 위험 여부를 스스로 판단하며 물리적인 작업까지 완수하는 모빌리티 시스템을 구현하였습니다.
■ 주요 성과 및 특징
1. 드론 비행 성능 검증
F450 프레임에 pixhawk FC와 모터, ESC, 배터리 그리고 임무 장비를 장착한 뒤 실제 비행 테스트를 수행하였습니다. 초기 비행에는 안정성 제어에 문제가 있었지만 이후 Lidar&Optical 센서를 활용하여 매우 뛰어난 안정성 확보에 성공하였습니다. Mission Planner를 이용한 변수 설정과 Calibration을 통해 기체 이륙 및 조종기 입력에 따른 제어가 정상적으로 수행하는 것을 확인했습니다.
2. 열화상 센서 성능 및 거리 센서 성능 검증
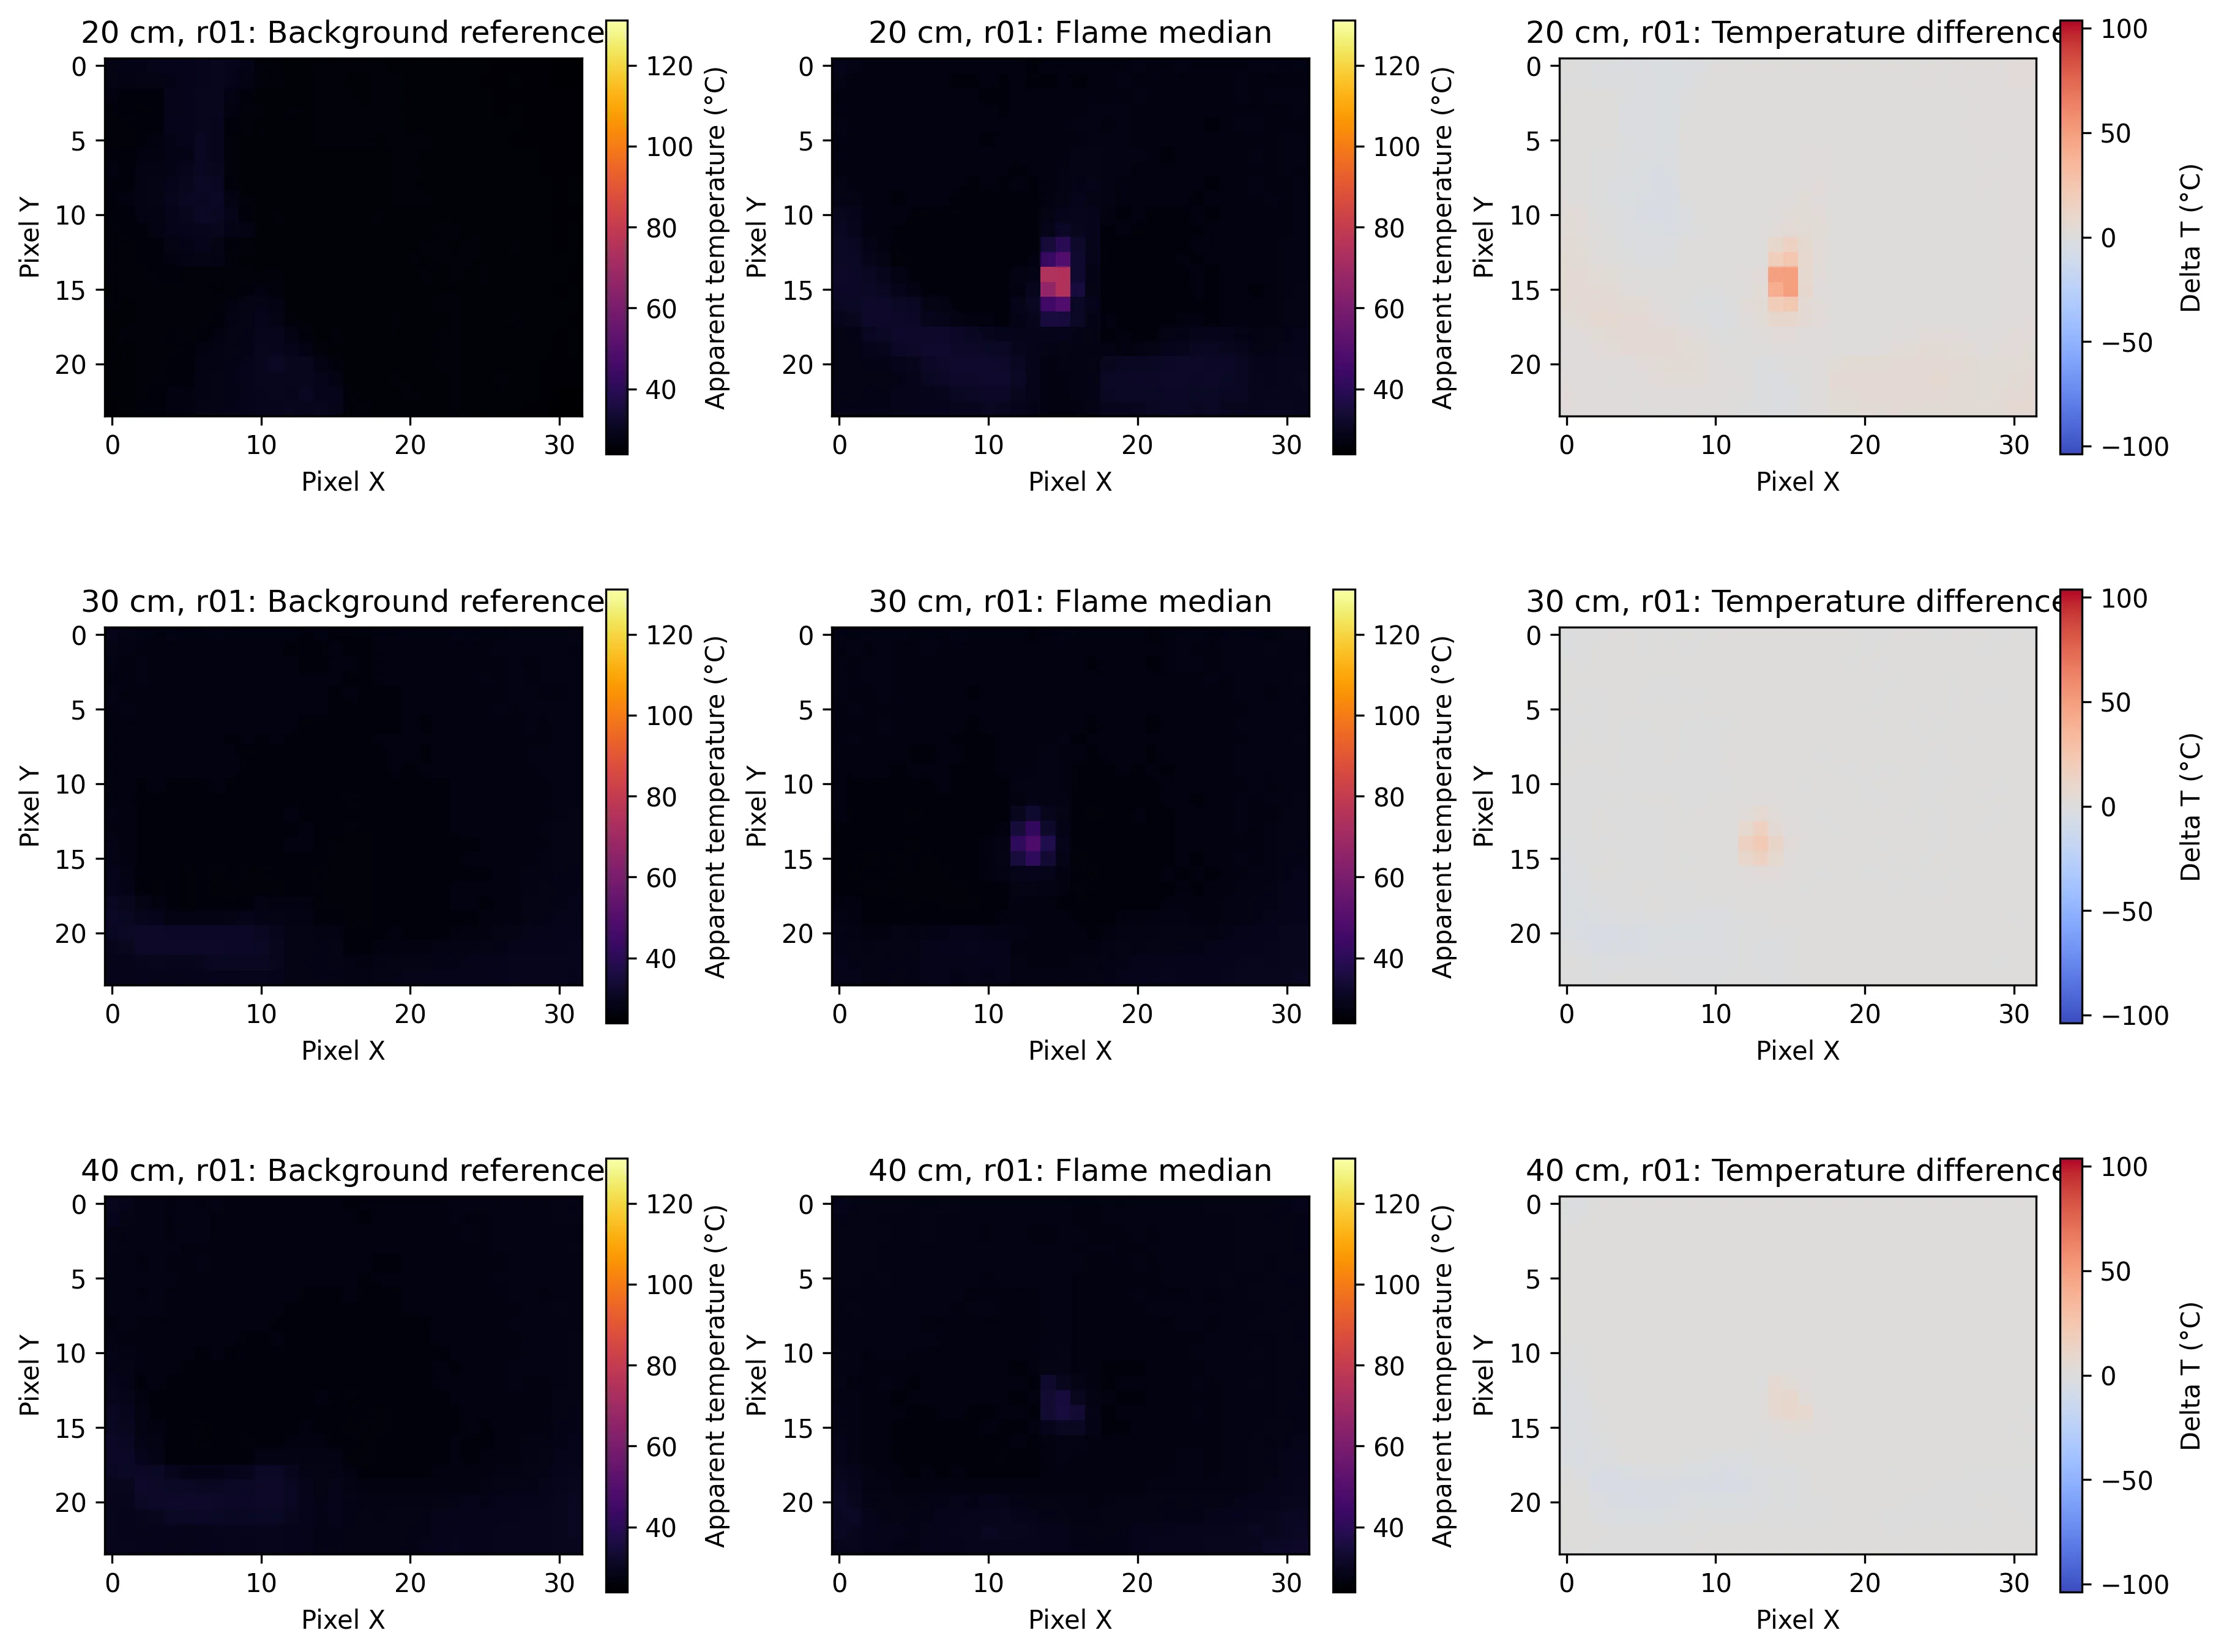
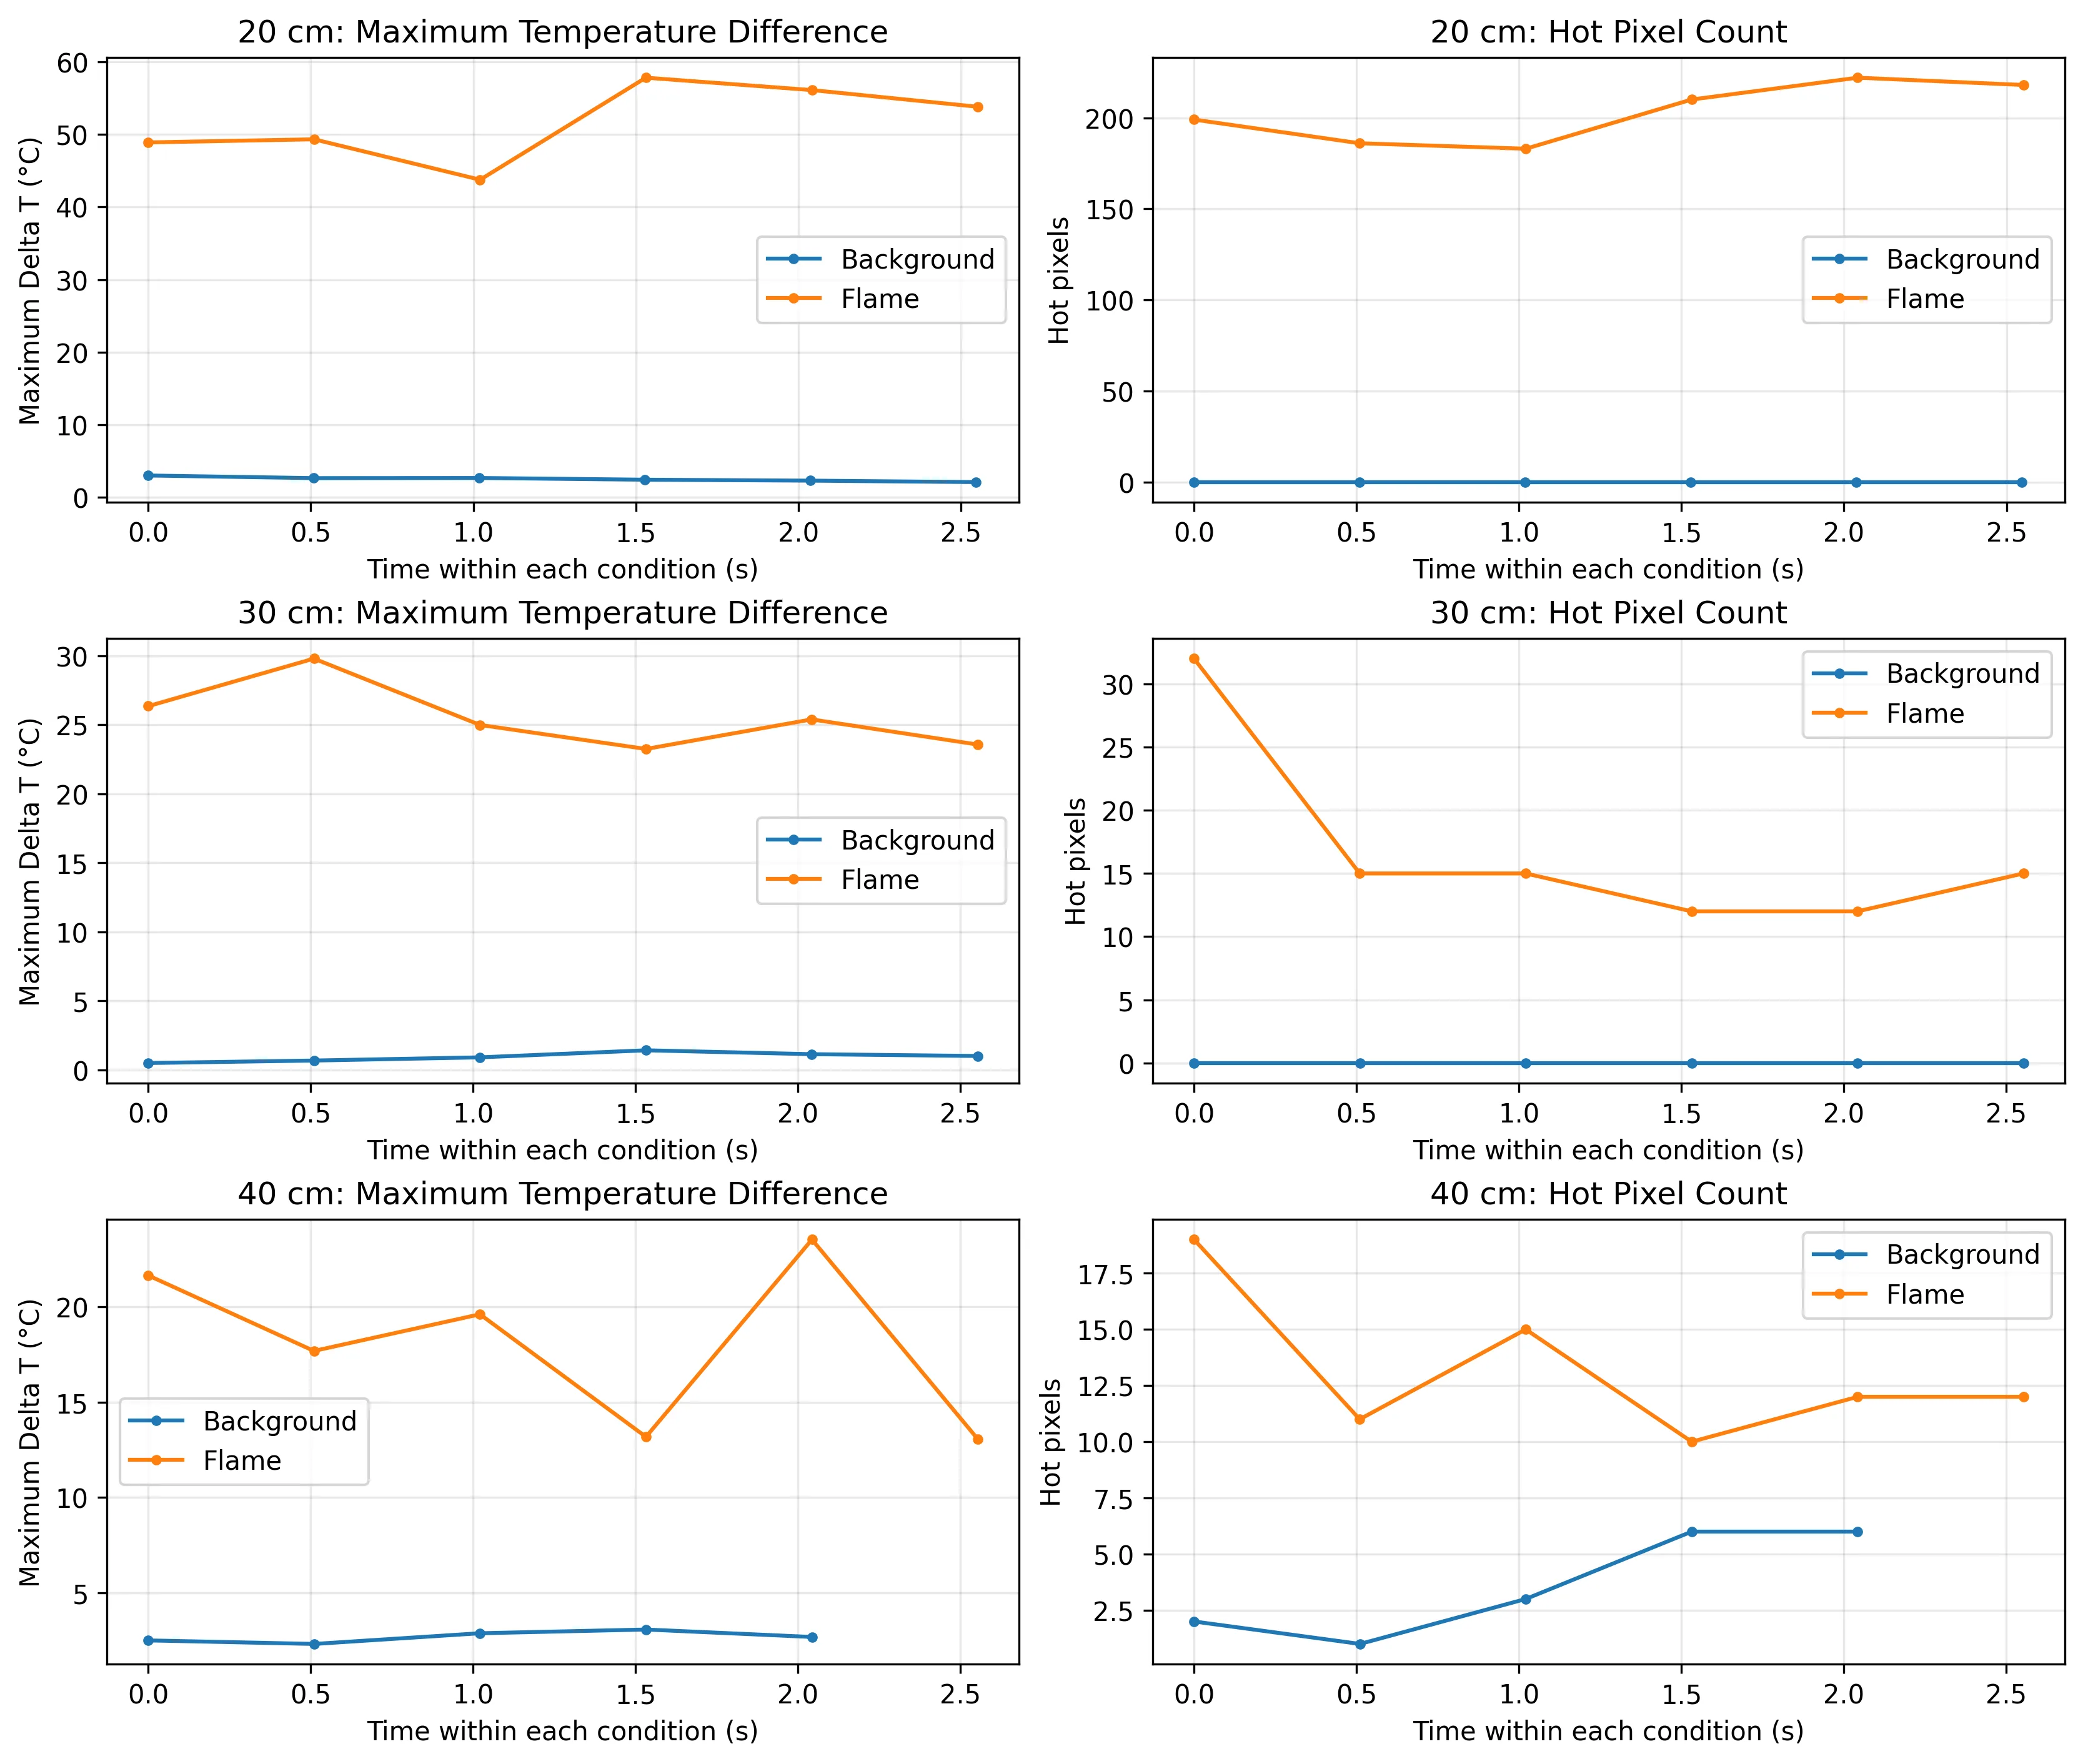
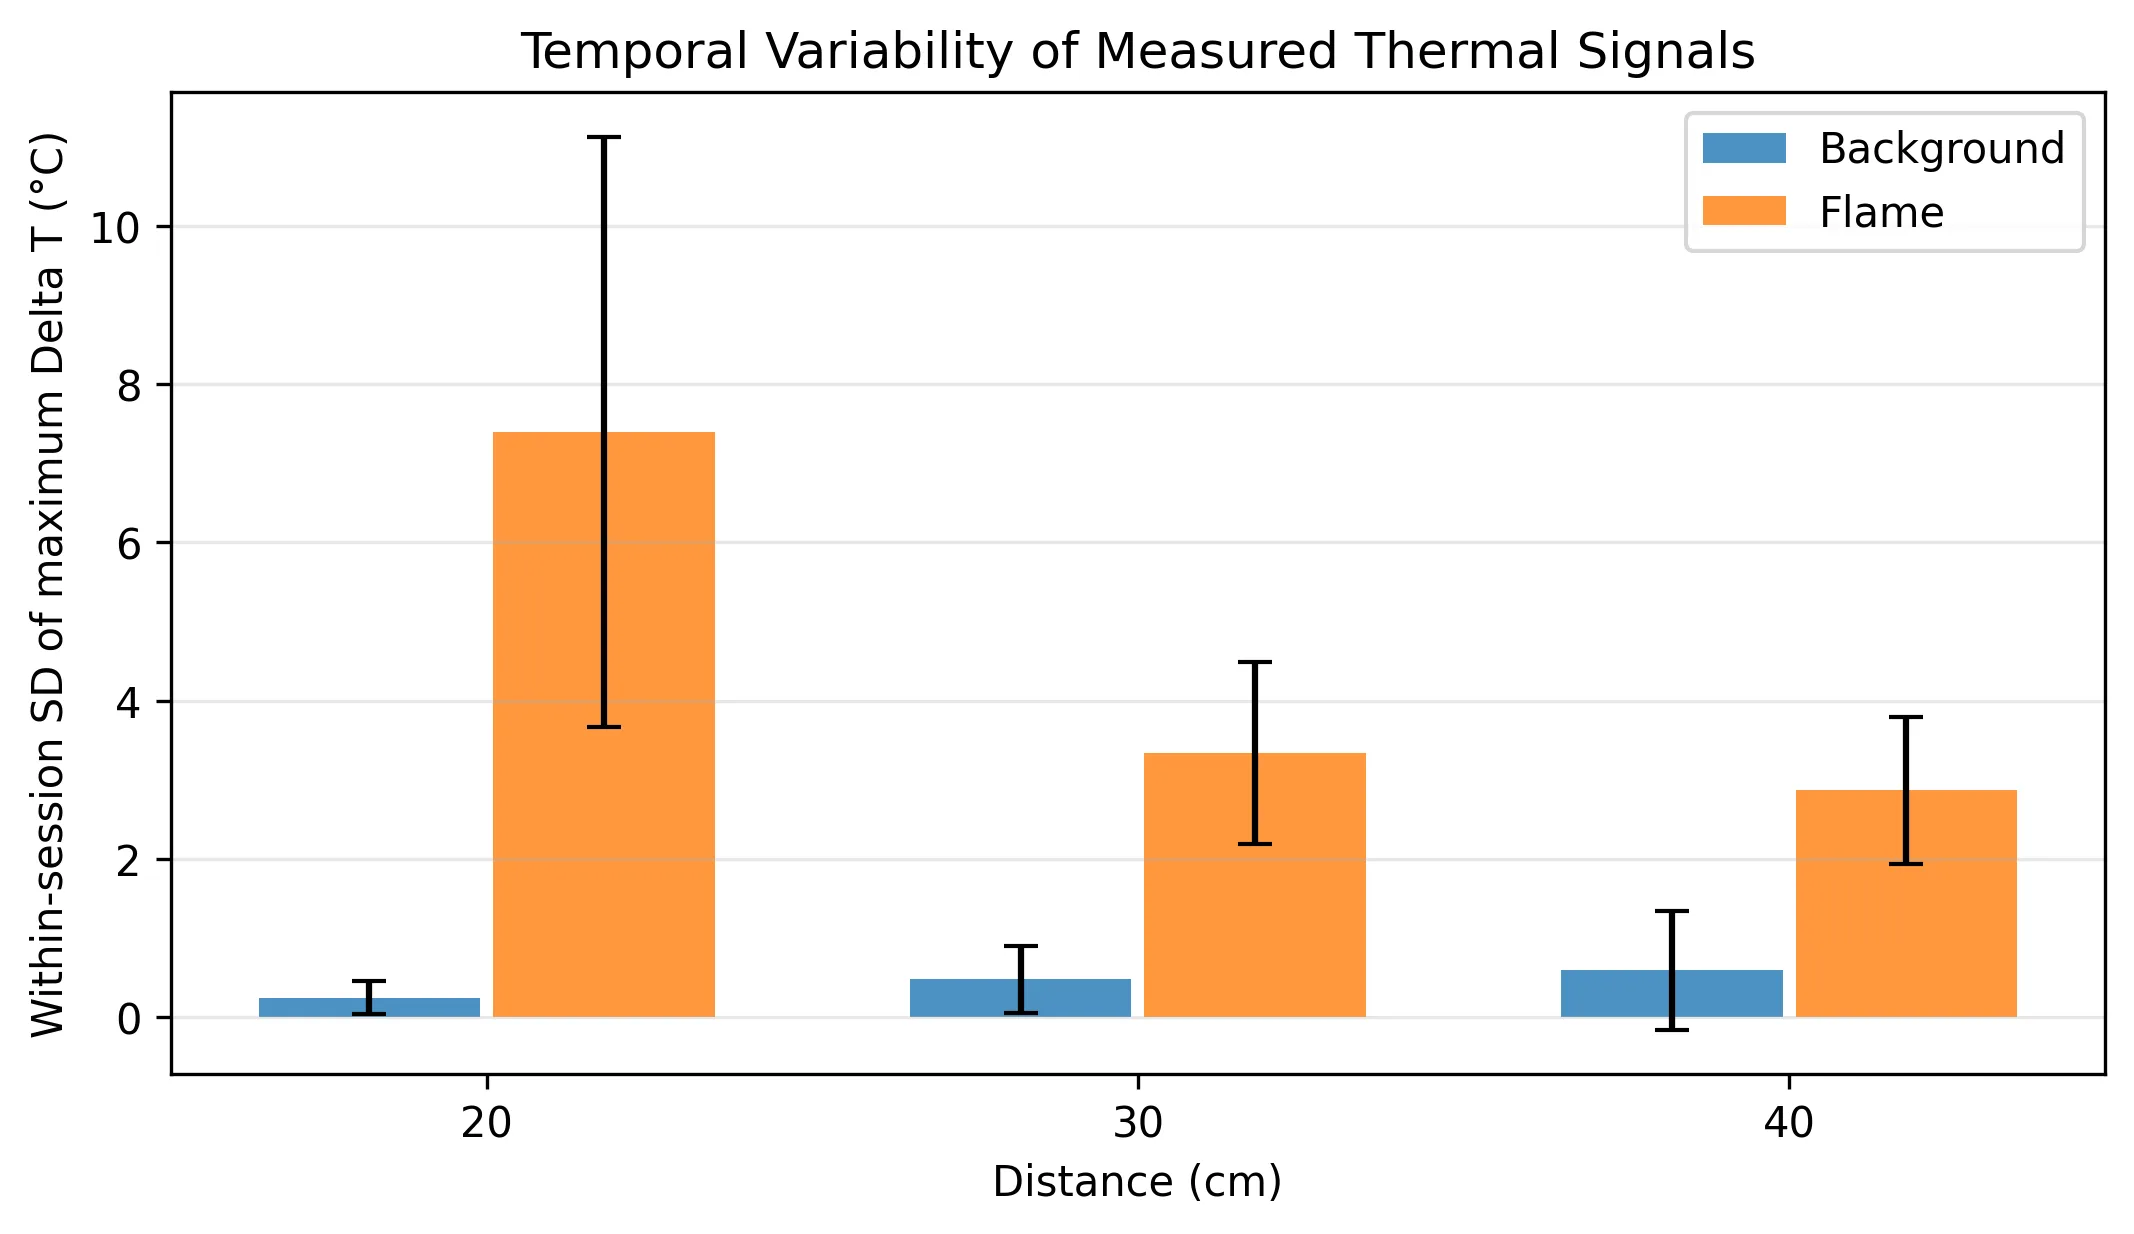
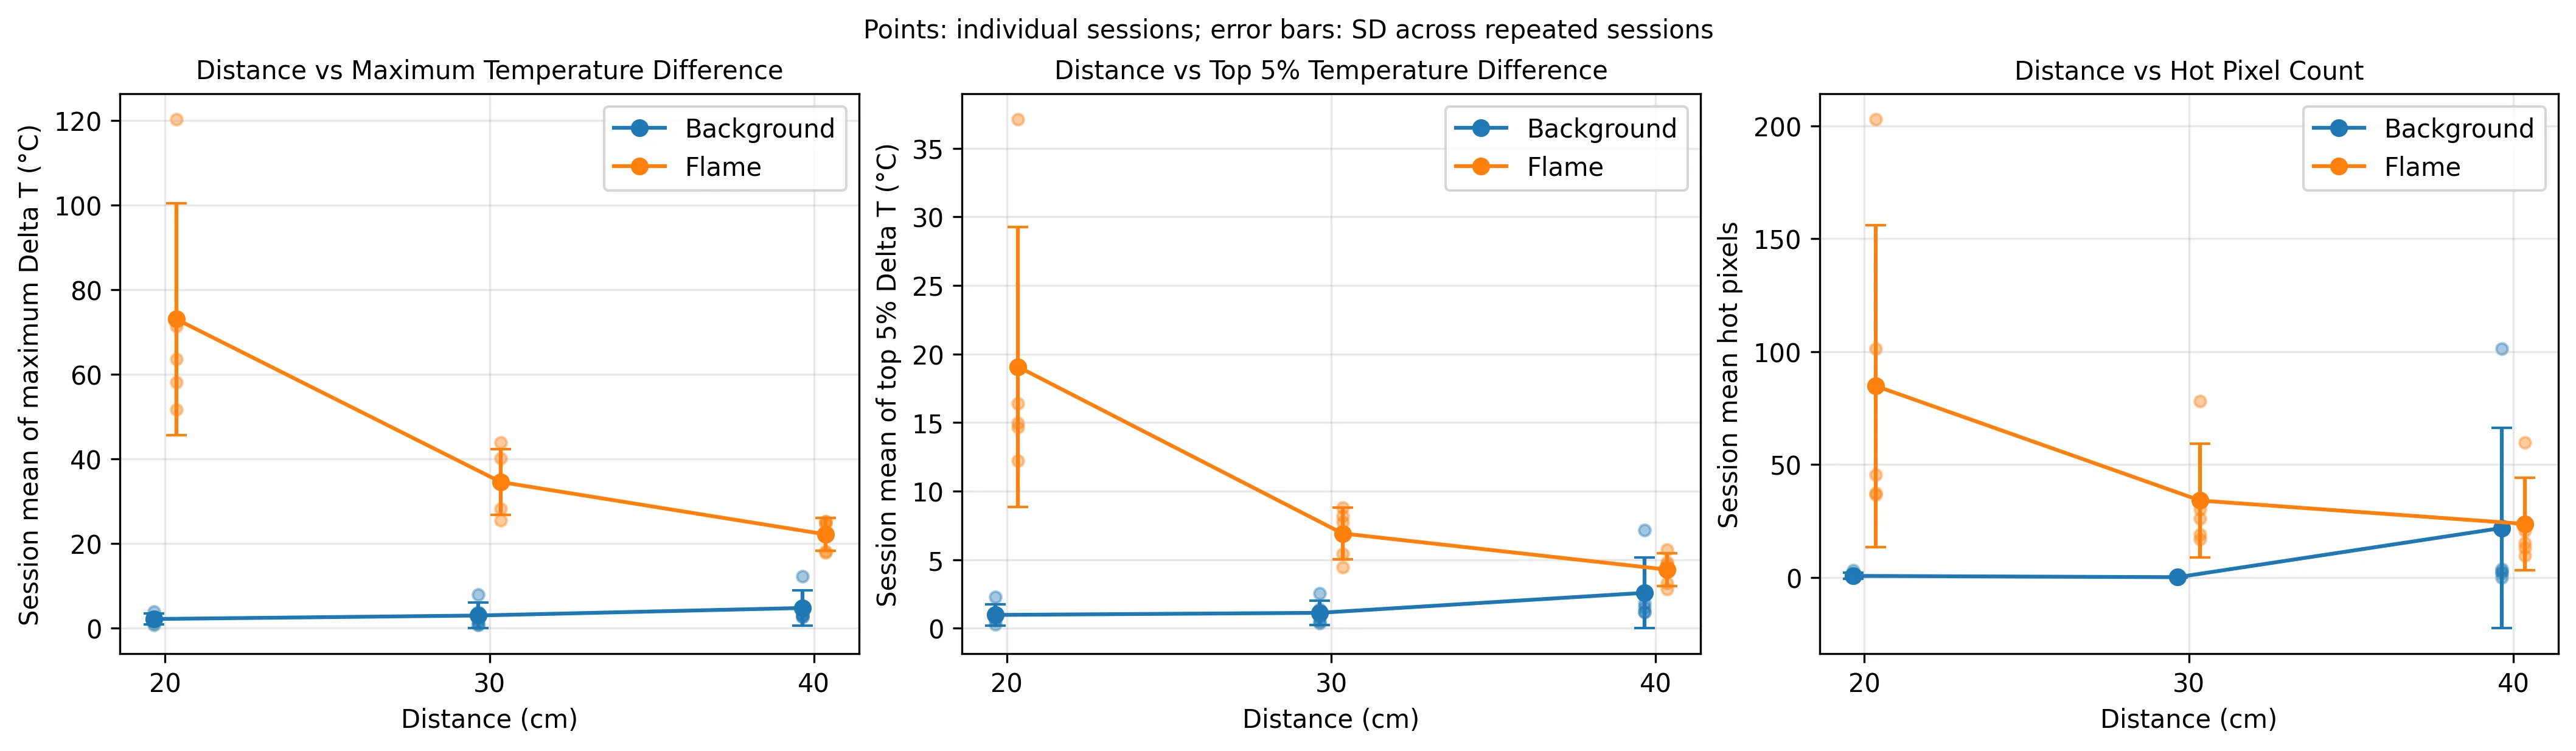
MLX90640 센서와 STM32 NUCLEO-U083RC를 이용해서 불꽃 화염을 열원으로 설정하고 거리 변화에 따른 온도 데이터를 측정하였습니다. MCU를 통해 32X24개의 온도 데이터를 수집하고 Python을 이용해서 Heatmap 및 그래프로 시각화하였습니다. 실험 결과 불꽃 on/off 전후의 온도 분포와 거리에 따른 온도 데이터가 명확하게 나타났고 열원의 위치와 온도 변화를 열화상 센서로 식별할 수 있음을 검증했습니다.
VL53L1X ToF 센서를 이용해서 목표물과 드론 사이의 거리를 측정하였습니다. 설정한 거리를 기준으로 물체를 이동시키면서 측정해보았습니다. 목표물이 설정한 거리 이내로 들어왔을 때 STM32에서 이를 정상적으로 인식했고 타격 가능한 근접 상태를 판단하기 위한 거리 정보로 이용할 수 있음을 확인했습니다.
3. 유리 파괴 장치 성능 검증
직접 제작한 타격장치에 모터를 이용해서 트리거를 해제하는 방식으로 타격 시험을 수행해보았습니다. 실제 목표 지점에 타격핀이 적중하여 유리를 파괴할 수 있음을 확인하였습니다. 안전에 유의하여 안전 버튼을 설정하고 유리 뒷판에 테이핑을 함으로서 유리 파편이 날리지 않게 진행하였습니다.
■ 개발 과정 및 트러블 슈팅
1. 드론 비행 안정성 문제
초기 시험 비행에서 스로틀 조작에 따라서 기체가 급격하게 상승하거나 하강하였습니다. 또한 자세가 안정적으로 제어가 되지 않고 바람에 쉽게 흔들리는 등 안정성 문제가 발생하였습니다. 특히 스로틀 입력만으로 일정한 고도를 유지하기 어려워서 정밀한 저고도 비행을 하기 어려웠습니다.
이를 개선하기 위해서 Mission Planner에서 비행 관련 파라미터를 조정하고 Althold, Loiter 비행 모드를 추가해서 기존 Stabilize 모드와 비교해보았습니다. 또한 바람의 영향을 줄이고 저고도 비행에 안정적일 수 있게 Lidar & Optical flow 센서를 추가하고 관련 설정을 적용하였습니다. 결론적으로 Althold 모드와 Lidar & Optical 센서를 통해 저고도 유지가 수월해졌고 기체의 안정성을 대폭 향상시킬 수 있었습니다.
2. MLX90640 - STM32 I2C 통신 문제
STM32와 MLX90640을 I2C로 연결하는 과정에서 센서가 0x33 주소에서 계속 인식이 안되고 센서를 연결하면 SDA와 SCL 신호가 Low 상태로 떨어지는 문제가 지속되었습니다. 이에 I2C 주소와 SDA/SCL 배선, pullup 저항 추가배치, CubeMX 설정을 재확인하고 다른 STM32 보드를 이용한 교체 테스트와 최소 I2C 통신 코드까지 적용하는 등 SW 문제와 MCU 문제를 단계적으로 배제하였습니다.
센서를 제거하면 SDA/SCL이 정상적인 3.3V 상태를 유지하지만 센서를 연결하면 전압이 계속 0V로 떨어지는 것을 멀티미터로 측정하며 SW보다 HW적인 문제일 가능성이 높다고 생각했습니다. 최종적으로 센서 연결부를 납땜하여 접촉 상태를 개선시킨 결과, I2C 통신이 정상적으로 이루어진 것을 확인했습니다.
3. Pixhawk 모터 구동 및 회전 방향 문제
Pixhawk 초기 설정 과정에서 모터 테스트를 수행했을 때 3번 모터가 낮은 출력에서 정상적으로 회전하지 못하고 회전 속도가 다른 문제가 발생했습니다. 또한 4개의 모터 중 3개의 모터 회전 방향이 쿼드콥터에 요구되는 방향과 반대로 되어 있어서 비행이 어려운 상태였습니다.
회전 방향이 다른 3개의 모터에는 ESC 배선을 교차하여 변경함으로서 수정을 완료하였습니다. 3번 모터의 비정상적인 속도 출력의 원인은 초기 납땜 불량에 있었으나 모터 교체에 한계가 있고 고출력에서는 원활하게 비행함에 따라 수정하지 않고 진행하였습니다.
4. 센서 및 구동부 전원 구성 문제
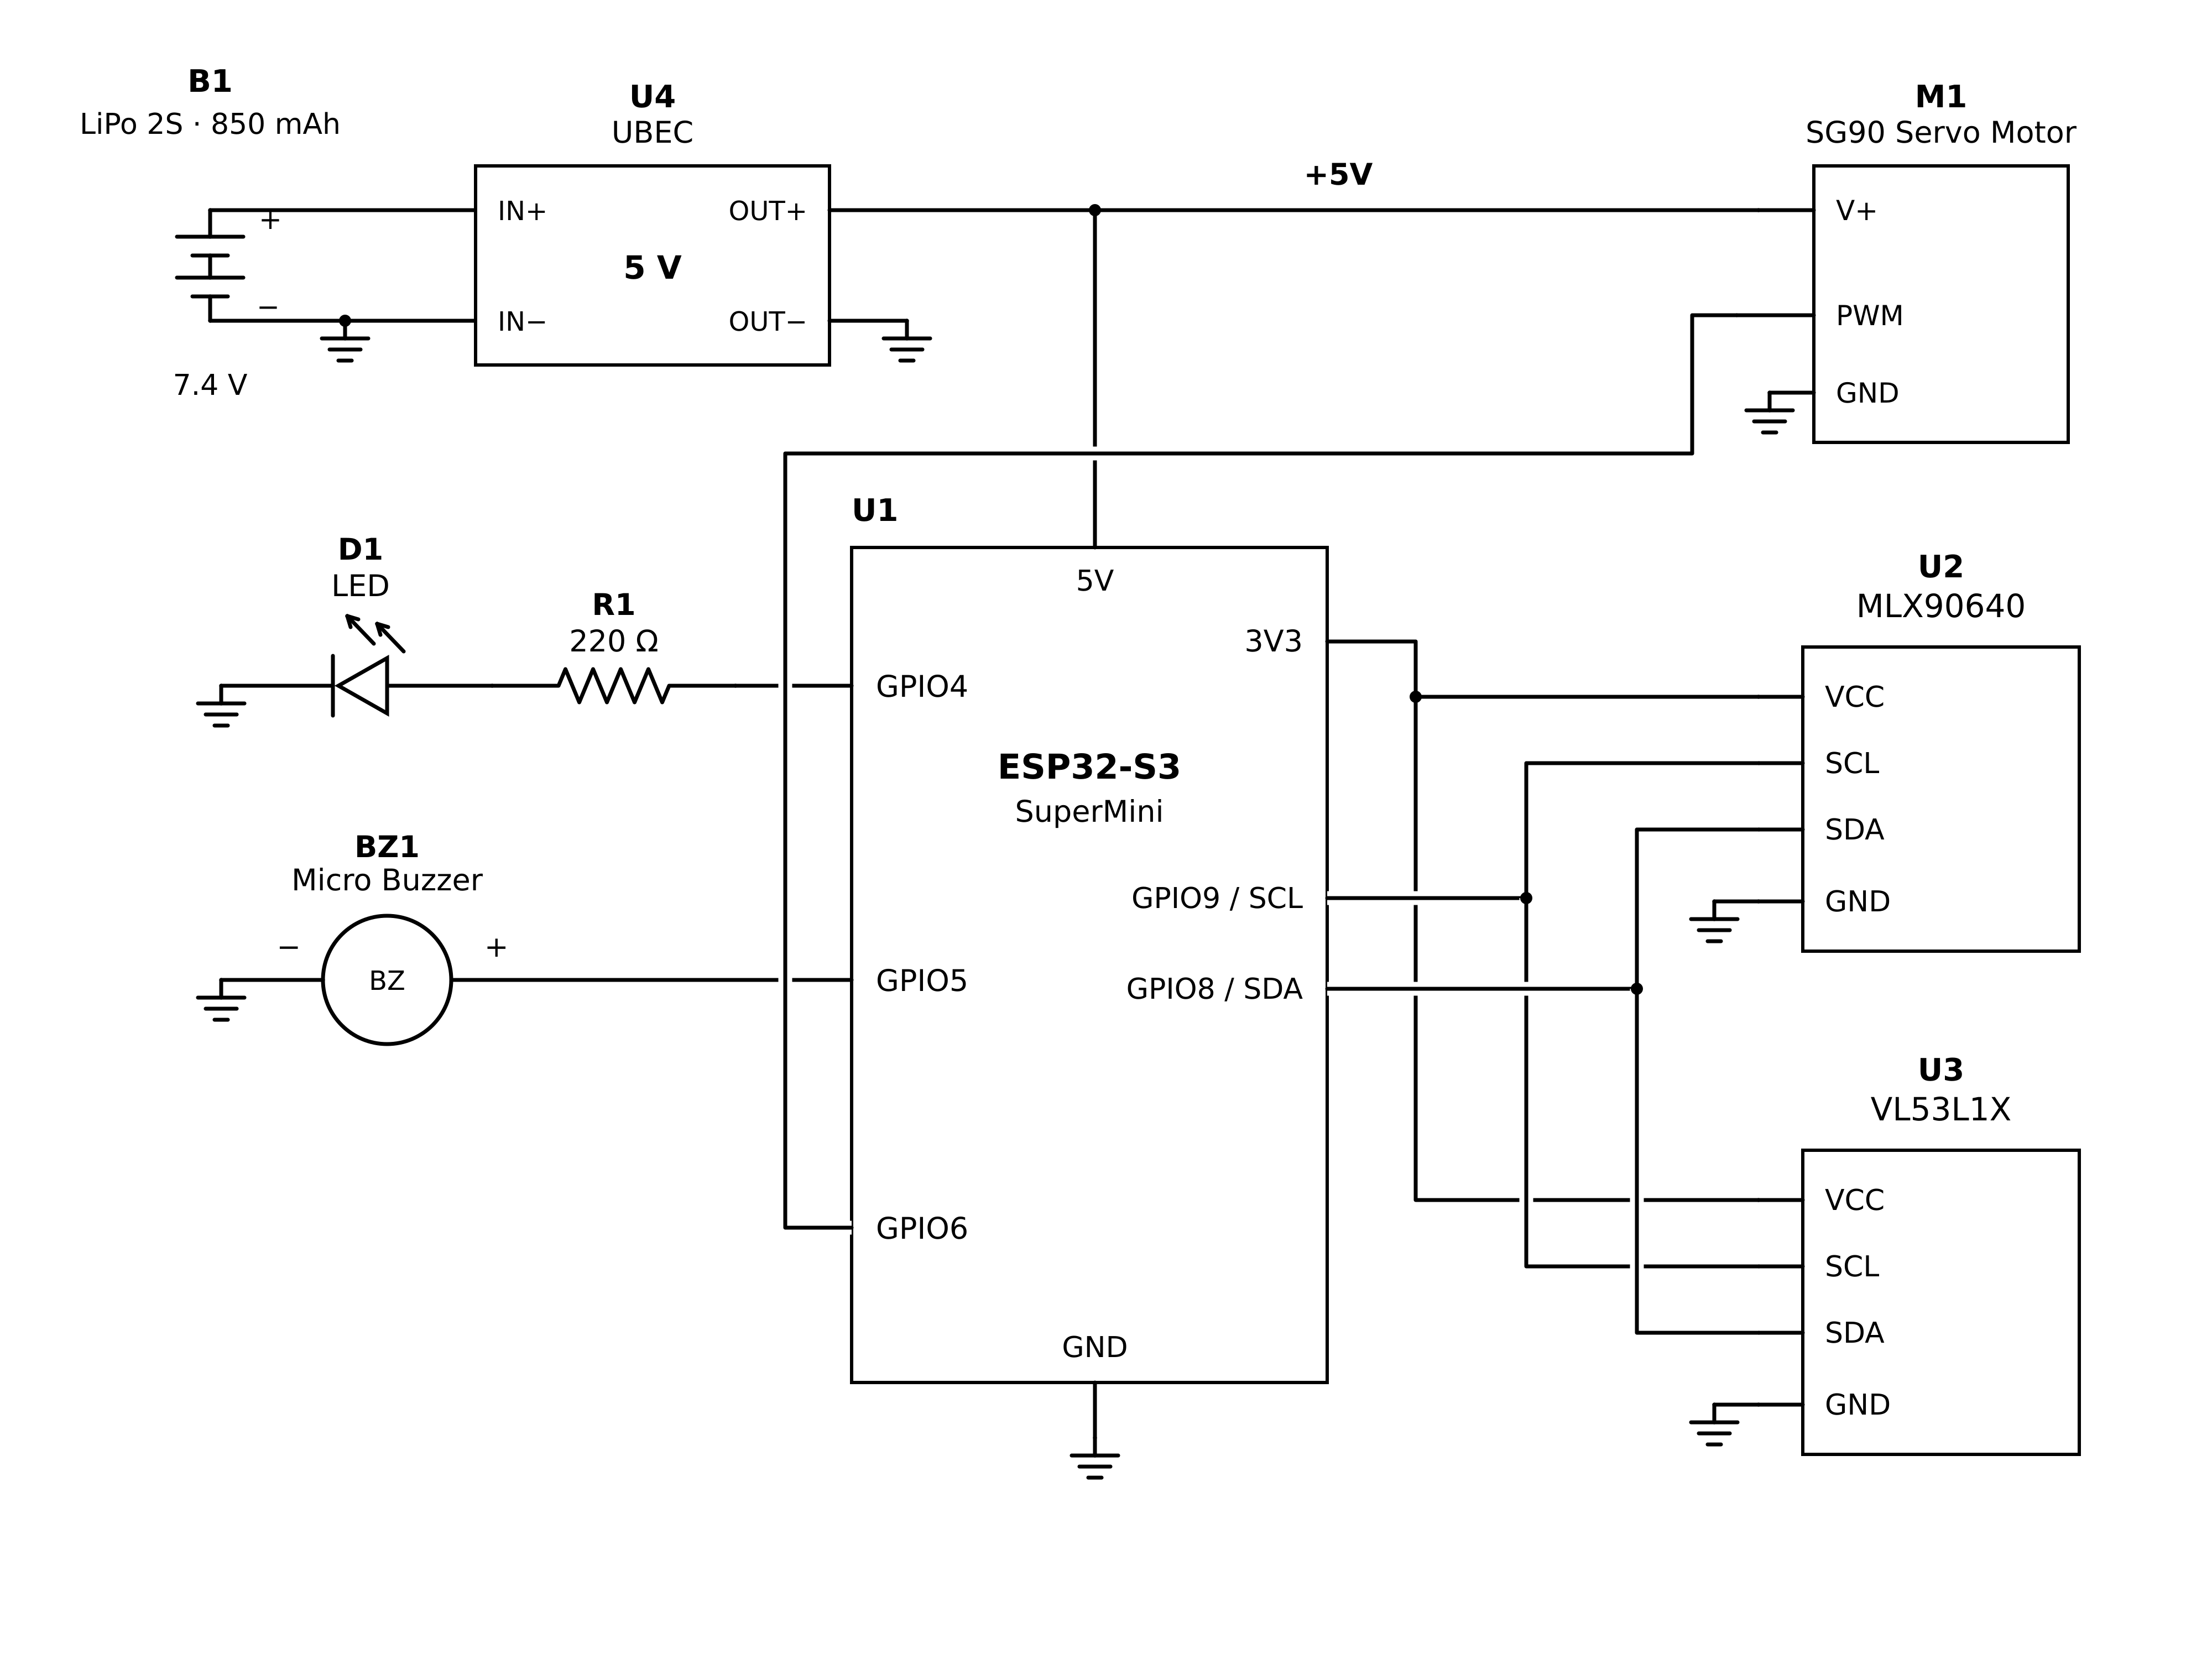
드론에는 ESP32, MLX90640, VL53L1X, SG90, XR1 nano 등 서로 다른 전압 및 전류 특성을 가진 부품이 많이 사용되기 때문에 하나의 Li-po 배터리에서 각 장치에 직접 전원을 공급하기 어려웠습니다. 특히 센서와 MCU는 안정적인 저전압 전원이 필요했지만 서보모터는 순간적으로 큰 전류를 필요로 하기에 전원 구성을 잘못할 경우 문제가 발생할 가능성이 있었습니다.
실제로 초기 알고리즘 및 임베디드 구성에는 하나의 배터리로 구성하였지만 센서 통신 오작동과 MCU의 리셋 그리고 SG-90 서보모터가 움직이지 않는 문제가 발생했습니다. 이에 따라 2S 850mAh 배터리와 UBEC를 추가적으로 구매하여 5V로 강압하고 ESP32와 SG90 및 센서에 안정적인 전원을 공급하도록 재구성하였습니다.
5. ESP32 전원 및 USB 연결 문제
ESP32를 PCB에 다른 센서들과 장착하고 납땜까지 마무리 한 후 최종 결과물로 완성했지만 USB 연결 후 PC에서 보드의 Serial Port가 갑자기 인식되지 않는 문제가 발생했습니다. 이에 추가적으로 더 소형화된 모듈을 구매하여 처음부터 진행하려고 했지만 supermini 보드의 경우 Serial Port 인식이 0.5초 간격으로 끊기는 문제가 또한 발생하였습니다.
이를 해결하기 위해 USB 케이블과 연결 포트를 점검하고 Boot, Reset 버튼을 이용해서 ESP32를 다운로드 모드로 진입시킨 뒤 기존 flash 프로그램을 실행하지 않음으로써 USB 연결을 안정화시킬 수 있었습니다. 여러 개의 MCU에서 같은 문제가 있었지만 동일한 방식으로 해결함으로써 원활하게 개발을 진행해 나갈 수 있었습니다.
■ 향후 개선 계획
화재 현장에 적용할 경우, 사람이 접근하기 전에 드론이 먼저 투입되어 온도 상태를 확인할 수 있습니다. 또한 창문 파괴를 통해 유독가스 배출이나 구조 및 소화 작업을 유리하게 하여 접근 경로를 확보하는데 도움을 줄 수 있습니다. 특히 사람이 직접 접근하기 힘든 고층 건물이나 위험 구조물에 특화시킬 수 있을 것입니다.
향후에 AI 기반 객체 인식과 경로 계획 기술을 적용하면 드론이 화재 의심 영역과 창문 등의 목표물을 자동으로 식별할 수 있을 것입니다. 장애물과 목표물까지 거리, 기체의 위치와 자세 정보 등을 종합해서 접근 경로를 계산하고 목표 지점까지 자동으로 이동하도록 확장해볼 수 있습니다. 그렇게 한다면 시야 확보가 어려운 환경에서도 안정적으로 임무를 완수해낼 수 있을 것입니다.
또한 현재 제작한 시스템은 2kg 이하인 소형 드론이므로 실제 초고층 건물의 화재 현장에 적용하려면 시스템의 대형화와 성능 향상이 필수적입니다. 더 높은 용량의 배터리와 고출력 모터, 대형 프로펠러 그리고 안정적인 비행제어 시스템을 적용해서 강한 바람에 대응하고 장비를 안정적으로 운반하게 해야 합니다. 타격 장치의 구조와 작동의 신뢰성을 높이는 방향으로 개선할 예정입니다.
결론적으로 향후 계획으로 소형 프로토타입을 통해 구현한 센서 제어, 비행 제어, 타격 시스템 기술을 기반으로 드론의 대형화, AI 기반 객체 인식이 가능한 시스템으로 발전시키는 것이 목표입니다.
프로젝트 갤러리
프로젝트 제작 과정과 최종 결과물을 담은 이미지 갤러리입니다.
프로젝트 소개
목표 및 제작 동기
고층 건물이나 밀폐된 공간에서 화재와 같은 재난 상황이 발생했을 때 화염, 연기 그리고 유독가스로 인해서 구조대원이 직접 접근하기 어려운 문제가 있습니다. 특히 창문을 파괴해야 하는 상황에서는 구조대원이 위험 지역에 직접 접근해야 해서 추가적인 안전문제가 발생할 수 있습니다.
TEAM 홍천의 프로젝트에서는 사람이 직접 접근하기 전에 드론을 투입하여 화재 위험 영역을 확인하고 유리 파괴와 정보 전달 같은 초기 대응을 수행할 수 있도록 시스템을 제작하였습니다.
목표는 다음과 같습니다.
1. 쿼드콥터를 직접 제작 및 구성하고 안정적인 비행 시스템 구현
2. 열화상 센서 및 MCU를 이용한 고온 영역 감지 및 판단
3. 거리 센서 및 MCU를 이용한 근접 거리 확인 및 판단
4. 기계식 타격 구조를 직접 제작하여 드론 시스템에 결합
5. MCU를 통한 다중 센서 제어 및 안전장치 결합으로 안전한 타격 시스템 구현
프로젝트 컨셉
[다중 센서 기반 능동형 유리 파괴 드론 시스템]
TEAM 홍천의 프로젝트는 다중 센서 기반 능동형 유리 파괴 드론 시스템입니다. 화재나 위험지역 원격 작업 등 사람이 직접 접근하기 힘든 환경에서 드론을 활용해 열원을 탐지하고 창문 파괴를 보조하는 재난 대응 모빌리티 시스템을 개발했습니다.
프로젝트의 핵심 아이디어는 먹잇감을 순식간에 타격하여 사냥하는 갯가재(Mantis Shrimp)의 타격 매커니즘에서 영감을 받았습니다. 드론에 열화상 센서와 거리 센서를 장착해서 화재 발생이 의심되는 고온 영역과 장애물까지의 거리를 확인하고, 기체 하부에 장착된 기계식 타격 장치를 이용하여 유리를 파괴하는 동작을 수행하도록 시스템을 구성했습니다.
전체 시스템은 비행 제어부와 센서 및 타격 제어부를 분리해서 설계했습니다. F450 쿼드콥터와 Pixhawk를 이용하여 기체의 비행을 제어하였고 MCU(ESP32), MLX90640(열화상 센서) 그리고 VL53L1X(거리제어 센서)를 이용해서 주변 환경을 탐지할 수 있게 설정하였습니다. 열원과 근접 조건이 감지되면 MCU를 통해 LED와 Buzzer가 작동하며 타격 시스템이 준비되고 안전장치가 풀리면 연결된 모터를 통해 타격 장치가 동작하도록 구성하였습니다.
단순하게 수동적으로 비행하는 드론이 아닌, 주변 환경을 감지하고 위험 여부를 스스로 판단하며 물리적인 작업까지 완수하는 모빌리티 시스템을 구현하였습니다.
[SourceCode]
주요 기능
- 드론 비행 및 제어 — 쿼드콥터 프레임을 기반으로 BLDC 모터, ESC, 프로펠러 및 Pixhawk Flight Controller를 구성하여 비행 시스템을 제작했습니다. 비행 제어를 위해 Mission Planner를 사용하여 Radio Calibration, ESC Calibration, 모터 동작 확인, 비행 모드 설정 및 주요 비행 파라미터를 조정했습니다. 조종 시스템은 RadioMaster Pocket ELRS 조종기와 XR1 ELRS 수신기를 이용하여 구성했고, 조종기의 각 채널을 Roll, Pitch, Yaw, Throttle 입력과 매핑해서 기체의 자세와 고도를 제어했습니다. 비행 환경 조건에 따라 Stabilize, AltHold 등의 비행 모드를 적용해서 기체의 조종성과 비행 안정성을 향상시켰습니다.
- 열화상 기반 고온의 영역 감지 & 거리 기반 근접 상태 확인 — MLX90640 열화상 센서를 이용해서 주변 온도 정보를 측정하도록 하였습니다. MLX90640은 32x24개의 온도 데이터를 제공하고 ESP32는 I2C 통신으로 이를 받아서 측정 영역의 최대 온도, 평균 온도, 그리고 고온 영역 등을 판단하게 하였습니다. VL53L1X ToF 거리 센서를 이용해서 드론 전방의 물체까지 거리를 측정하게 하였습니다. 이를 통해서 드론이 목표물에 충분히 접근했는지 MCU를 통해 판단할 수 있습니다. 열화상 센서와 거리 센서를 복합적으로 사용함으로서 환경 정보를 정확하게 판단하고 타격 장치 트리거 작동에 발생할 수 있는 오작동 가능성을 줄일 수 있었습니다.
- 상태 알림 및 타격 장치 제어 — 설정한 임계 온도와 거리가 동시에 만족되면 MCU가 화재 또는 고온의 물체가 존재한다고 판단합니다. 정상 상태, 고온 감지 상태, 목표물 근접 상태에 따라 서로 다른 LED 및 부저 동작을 적용시켜서 사용자가 직접 확인하지 않아도 현재 상태를 파악할 수 있도록 구성하였습니다. 열원 및 거리 정보를 확인한 후 특정 조건을 만족하면 MCU가 액추에이터에 신호를 주어서 트리거를 구동시키도록 하였습니다. 서보모터의 각도에 따라 대기모드, 발사모드가 구분되며 조종기에 안전 버튼을 설정하여 오발 사고를 방지하도록 하였습니다.
- 기계식 유리 파괴 메커니즘 — 타격 장치는 갯가재가 에너지를 축적한 뒤 순간적으로 방출해서 강한 충격을 발생시키는 사냥 구조를 참고하였습니다. 고무줄의 탄성에 에너지를 저장하고 모터가 고정 장치를 해제하면 저장된 탄성에너지가 순간적으로 방출되면서 타격부가 전진하는 구조로 구성했습니다. 모터가 지속적으로 고출력을 모아 구동하는 방식보다 비교적 단순한 구조로 순간적인 타격력을 발생시키도록 해서 효율성을 높였습니다.
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!