
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: 거미로봇 구동 다리 간섭 최소화
2026.09.09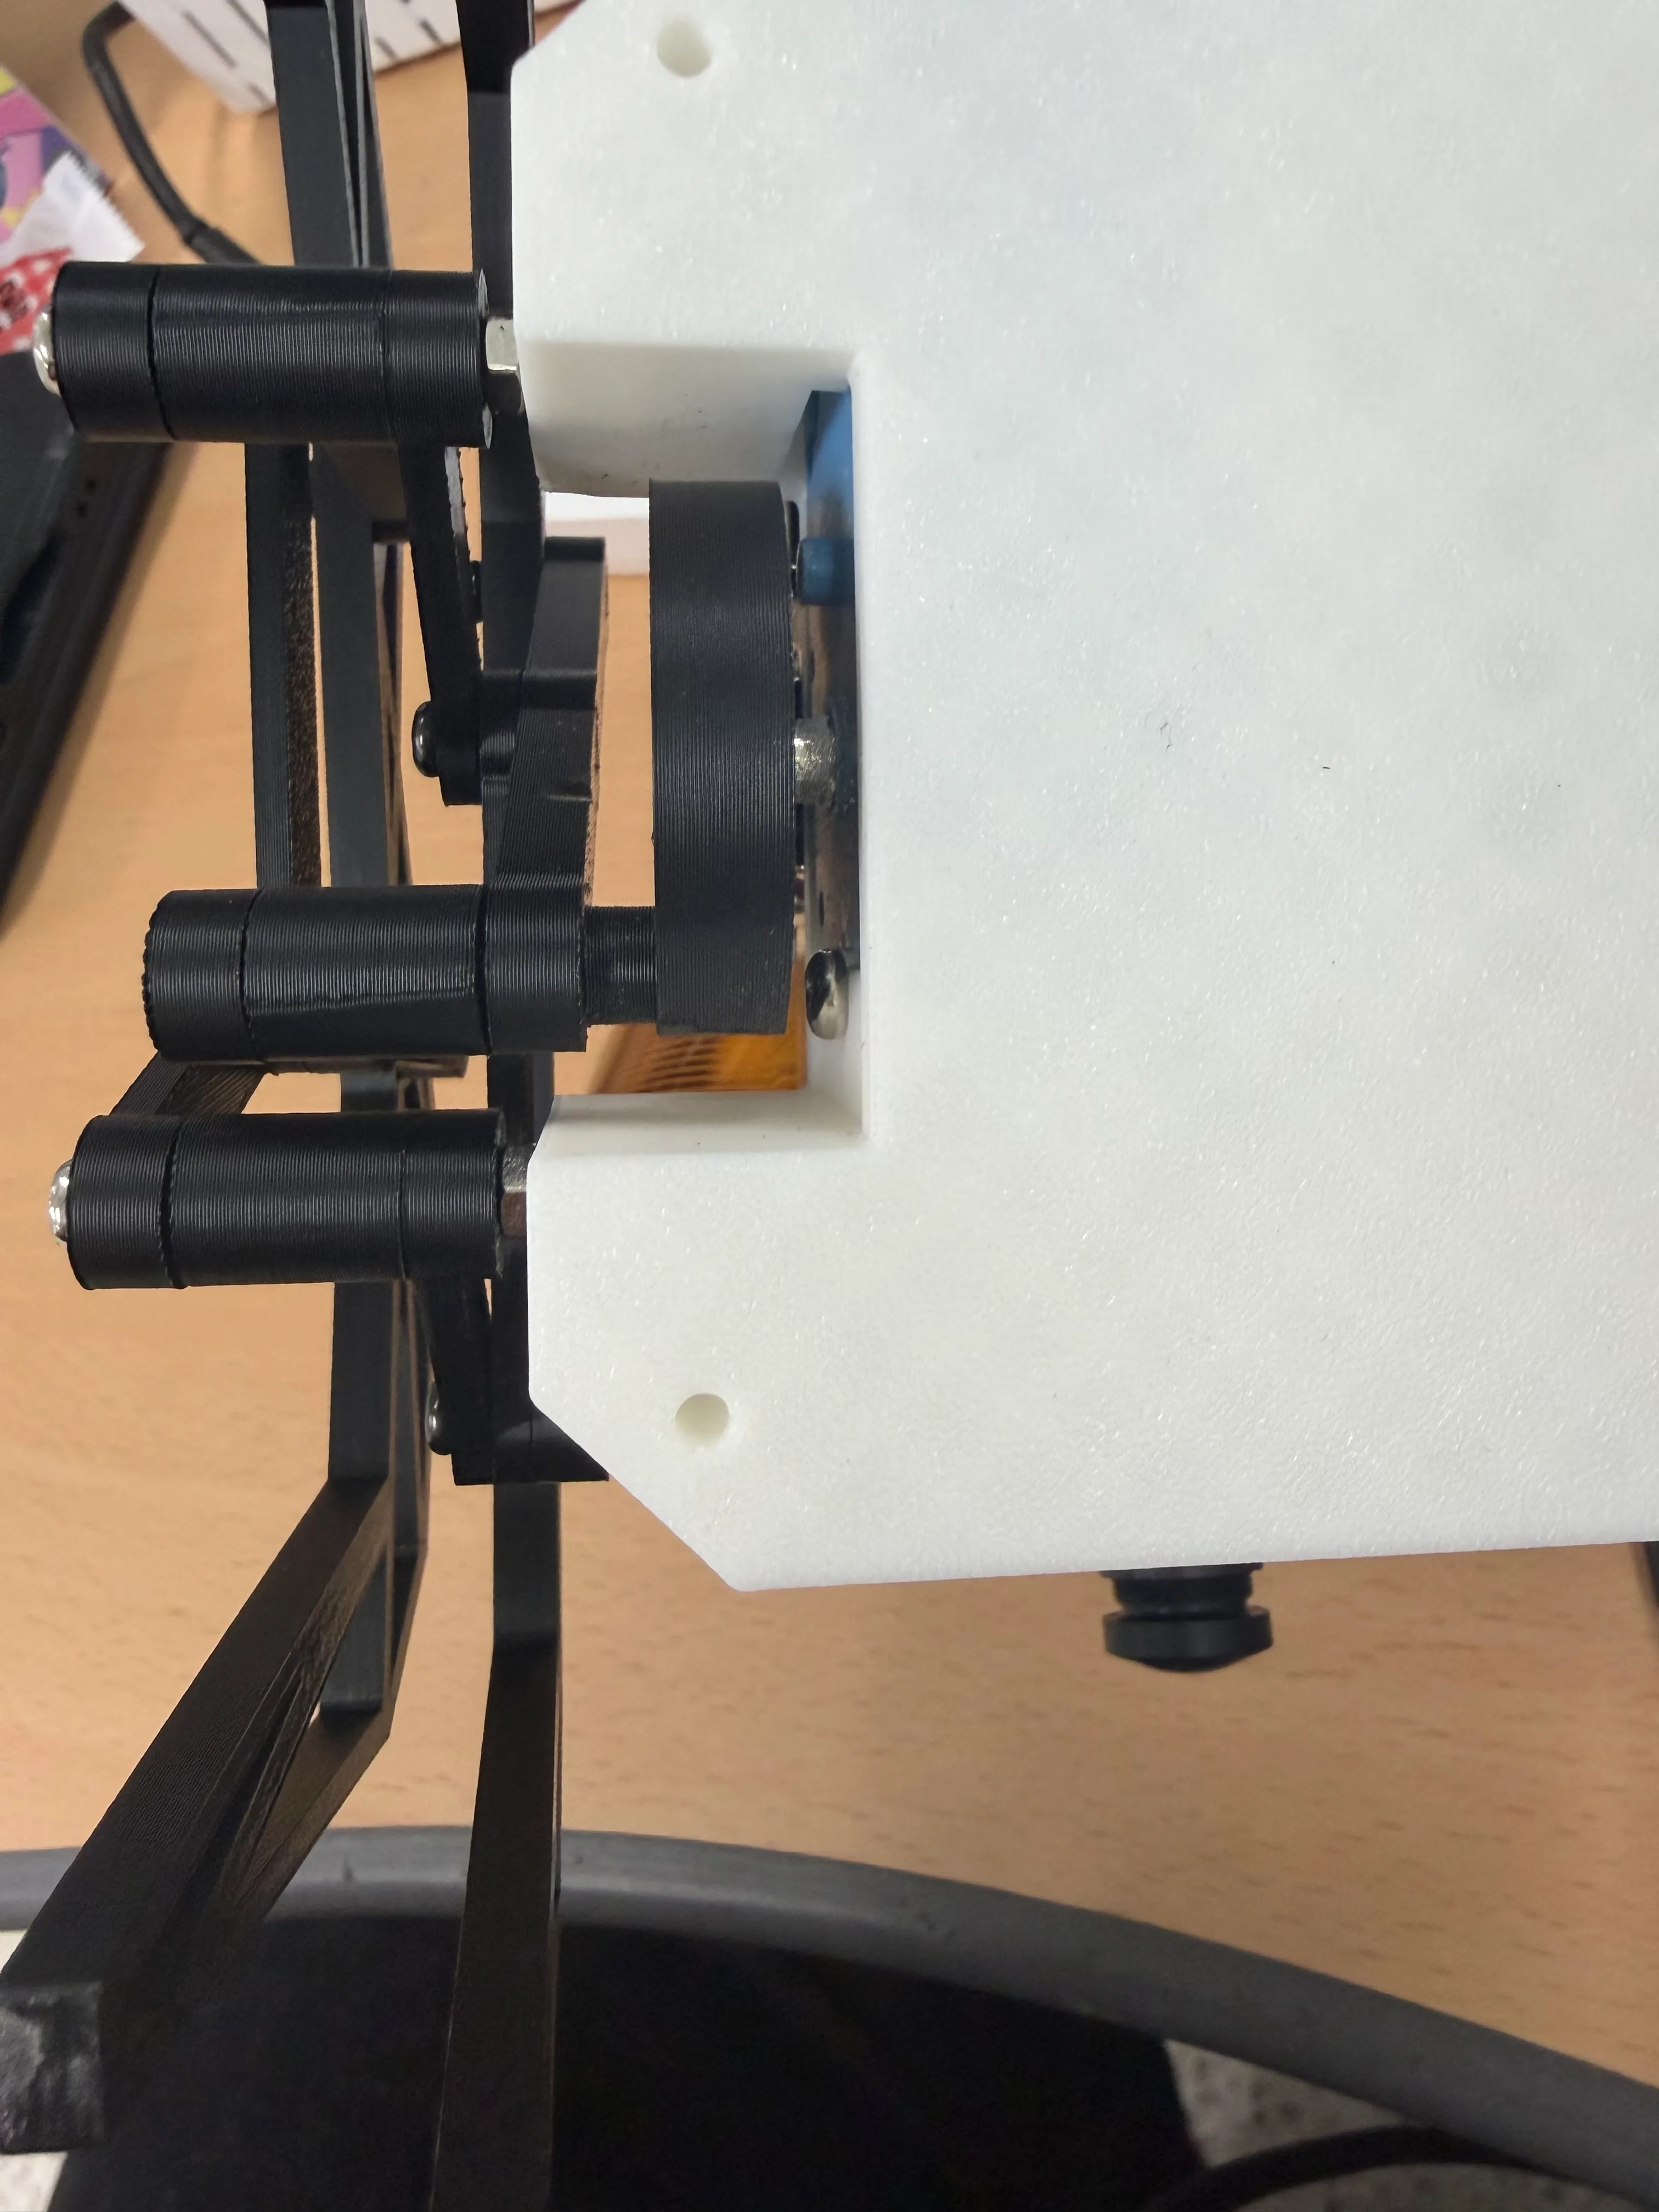
기존 모터와다리 시작점의 간섭으로 인하여 육안으로 마모가 보였음.
기존의 다리가 간섭으로 인하여 구동이 멈추는 현상이 발생
이 현상을 해결하기 위하여 자동차의 Wheel Spacer와 같은 개념으로 너트를 장착하여 간섭을 최소화시킴
그 이후 구동이 원할하게 되었음.
최종 정리
최종 요약
■ 완성 소개
본 프로젝트는 거미의 보행 메커니즘을 적용한 초소형 8족 보행 로봇을 구현했습니다. 자체 설계한 제어보드와 강화학습형 보행 컨트롤러를 결합하여, 바퀴형 로봇이 진입할 수 없는 협소·붕괴 지형에서도 안정적으로 보행하는 것을 목표로 합니다. 재난 구조 탐색과 산업 현장의 안전 점검에 활용할 수 있는 플랫폼입니다.
■ 주요 성과 및 특징
초소형 8족 생체모방 보행 구현: 거미의 다리 메커니즘을 적용해 바퀴형 로봇이 진입할 수 없는 협소·비정형 공간에서 이동할 수 있는 플랫폼을 확보했습니다.
자체 설계 임베디드 하이브리드 제어보드: 센서 신호를 0.001초 이내로 연산해 다리 구동 각도를 제어하며, 초소형 하드웨어로 경량화 패키징했습니다.
강화학습형 보행 컨트롤러: 자갈길, 고경사 점토지 등 지면 특성을 실시간으로 분류하고 자이로 센서 피드백으로 보행 축을 보정해 균형을 유지합니다.
활용 가능성: 재난 구조 탐색, 지하 파이프 및 케이블 매설지 점검, 오염 구역 진입 등 인간 접근이 어려운 현장에 확장할 수 있습니다.
■ 향후 개선 계획
1. 기어드 액추에이터 적용을 통한 고토크화
현재 구동부를 감속기가 결합된 기어드 액추에이터로 교체하여 관절 토크를 높일 계획입니다. 이를 통해 다음 효과를 기대합니다.
잔해 위나 고경사 지형에서 기체를 지지하며 오를 때 필요한 출력을 확보하고, 더 높은 장애물과 큰 단차를 극복합니다.
센서·배터리 등 탑재 하중을 늘려 임무 수행 범위를 넓힙니다.
감속비 덕분에 정지 시 자세 유지 부담이 줄어 구동 효율과 보행 안정성이 향상됩니다.
백래시(기어 유격)와 크기 증가는 정밀 감속기 선정과 구조 최적화로 보완합니다.
2. 제어 성능 고도화
시뮬레이션에서 학습한 정책을 실제 하드웨어에 이식할 때의 오차(Sim-to-Real)를 줄이고, 더 다양한 지면 조건을 학습시켜 지면 분류 정확도와 보행 안정성을 높입니다.
3. 탐색·통신 기능 확장
카메라, 가스·온도 센서 등 임무용 센서를 탑재하고, 붕괴 구역에서도 끊김 없는 무선 통신 및 데이터 전송 체계를 구축합니다.
4. 내구성 및 현장 적용성 강화
방진·방수 및 내열 구조를 적용해 먼지, 습기, 고온 환경에서도 동작하도록 하고, 배터리 효율 개선으로 운용 시간을 늘립니다.
프로젝트 갤러리
프로젝트 제작 과정과 최종 결과물을 담은 이미지 갤러리입니다.
프로젝트 소개
목표 및 제작 동기
인간의 한계를 뛰어넘는 보행 탐색 생체모방 기술을 통한 사각지대 돌파: 거미의 고기동성 다리 메커니즘을 적용한 초소형 8족 보행 로봇을 활용하여 물리적 고립 구역을 개척합니다. 지진 및 붕괴 재난지, 정비 공간이 비좁은 지하 마이크로 파이프 내부, 방사능 등 독성 물질에 오염된 산업 안전지 등 인간 및 바퀴형 로봇의 진입이 원천 차단되는 미지의 극한 공간에 진입합니다. [기대효과] 골든타임 내 인간 구조대원이 직접 뛰어들 수 없는 붕괴 협소 구역에 조기 도달하여 신속히 생존 지점 위치를 확보합니다. 초소형 가스 누출관 내부나 고온/초고압 지하 케이블 매설지 등의 구조적 피로도를 인간 보조자 없이 안전하게 분석
프로젝트 컨셉
강화학습형 보행 컨트롤러: 비정형 자갈길, 고경사 점토지 등 붕괴 지면 특성을 실시간 분류하고 자이로 센서 피드백을 통해 보행 축을 최적 균형 상태로 제어합니다. [개발 역량] 임베디드 하이브리드 제어 보드 자체 설계: 센서 신호를 0.001초 이내로 연산하여 다리 구동 각도를 제어하는 고효율 로봇 제어보드를 확보하고 있으며, 이는 좁은 공간 제약을 완벽히 돌파할 초소형 하드웨어로 경량화 패키징 [지원 동기] 기존의 수많은 모빌리티가 채택하고 있는 '바퀴'와 '단순 관절' 구조는 평탄화된 인간 중심의 환경에서는 효율적이지만, 재난 현장, 잔해 속, 좁은 지하 통로와 같이 정형화되지 않은 극한 환경(Void)에서는 치명적인 한계를 드러냅니다.
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!