
Large Cargo Ship Travel Pressure-Based Energy Harvesting and Active Power Recovery Physical AI System
버려지는 해양 슬래밍 에너지를 회수해 친환경 비상 전원으로 환원하는 피지컬 AI 시스템
주요 기능
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: 회로 시뮬레이션 및 제어 알고리즘 사전 검증
2026.08.03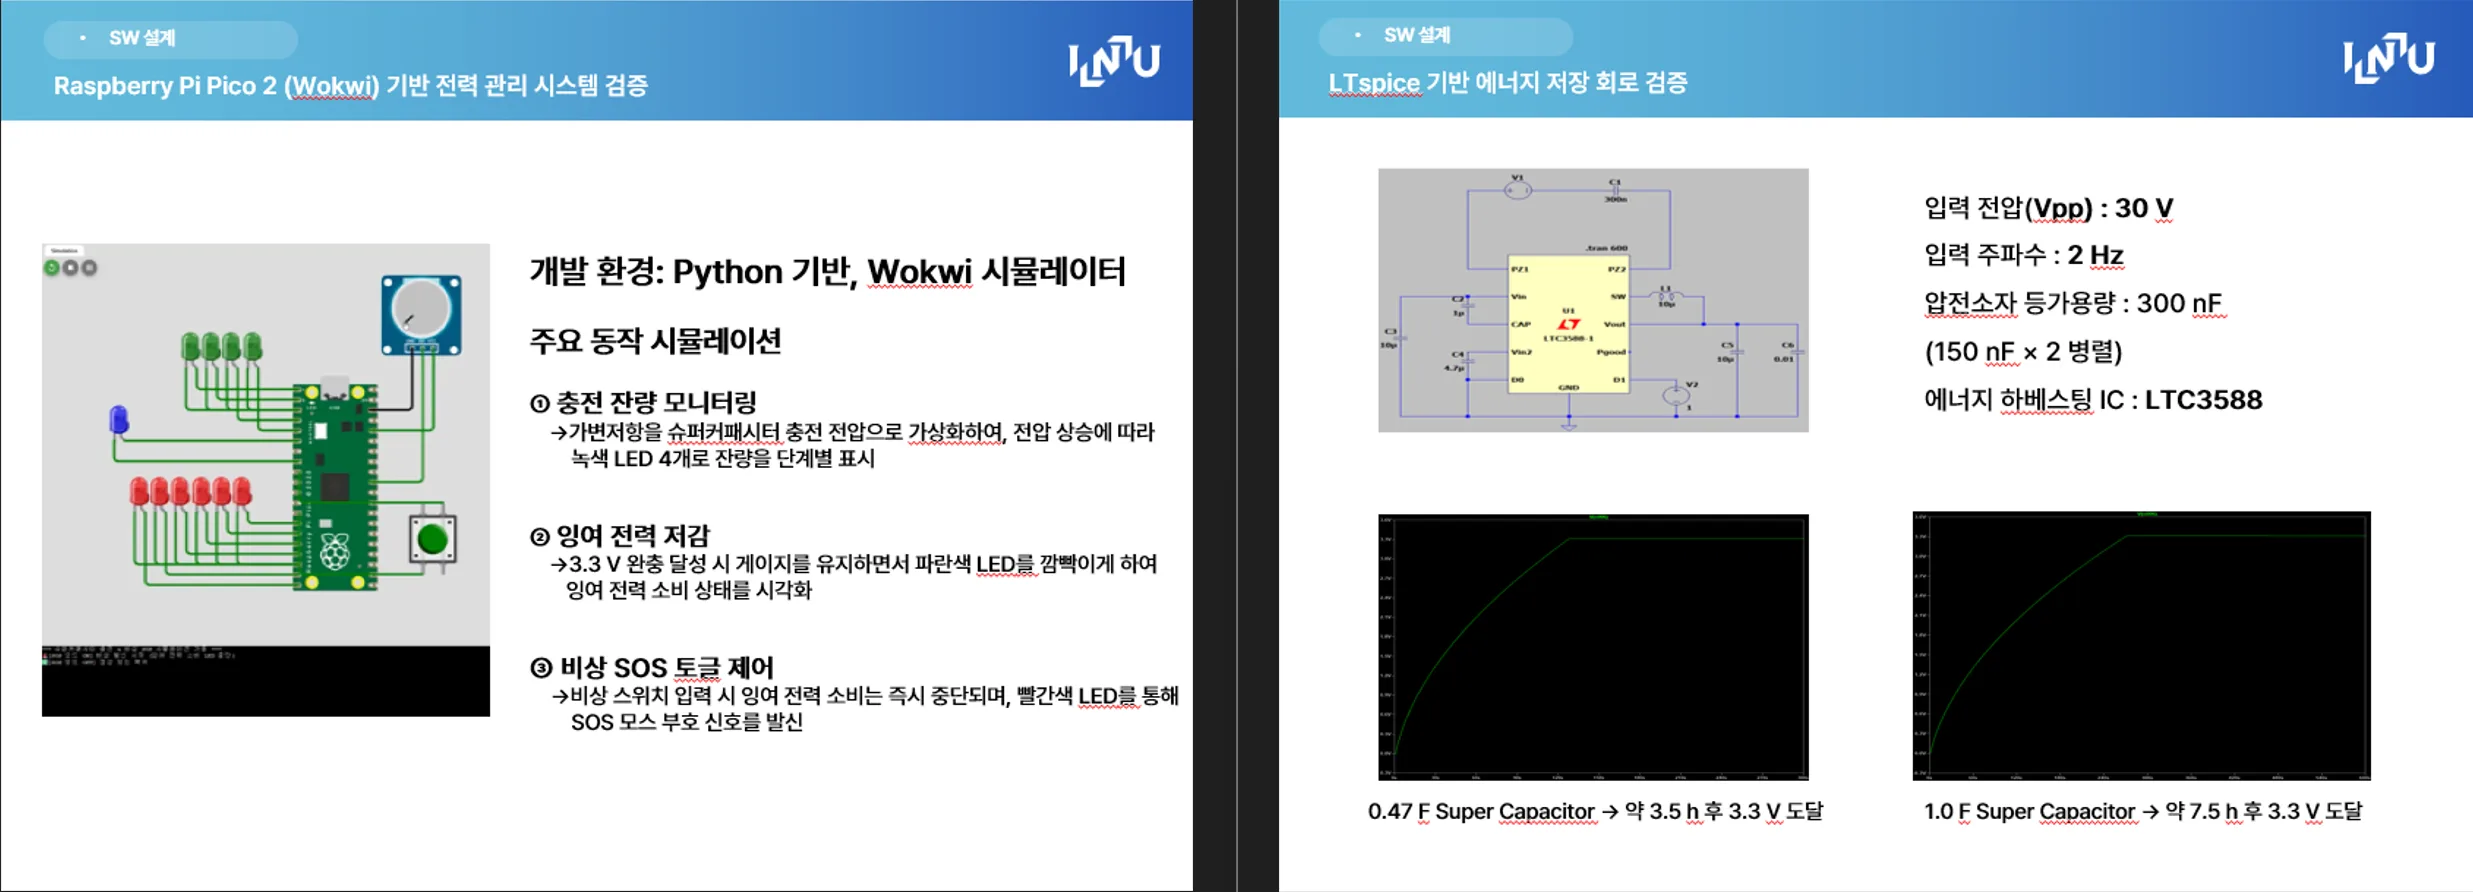
주요 진행 내용 및 검증 결과
1. LTspice 기반 하베스팅 전력 회로 시뮬레이션
- 압전 소자의 파도 타격 시 발생 전하 및 LTC3588 PMIC 정류/강압 회로 전력 변환 효율 사전 검증
- 슈퍼커패시터 충전 전압 피크치 및 완충/방전 시 전력 흐름 특성 확인
2. Wokwi 기반 임베디드 제어 알고리즘 사전 검증
- MicroPython 기반 Raspberry Pi Pico 2W 제어 로직 및 핀 맵 파이프라인 사전 구축
- ADC 실시간 전압 측정(16회 오버샘플링 필터링) 및 4단계 LED 충전량 시각화 로직 시뮬레이션
- 물리 버튼 입력 시 채터링 방지(디바운싱) 및 Non-blocking 타이머 기반 모스부호 SOS 출력 알고리즘 제어 지연 유무 검증
Quest 2: 브레드보드 기반 인터페이스 전력 회로 검증 및 동작 테스트
2026.08.21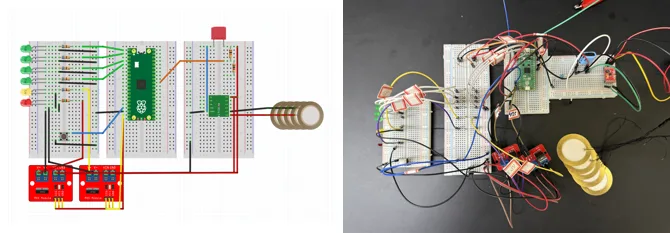
1. 하베스팅 전력 회로 및 브레드보드 인터페이스 구성
- 압전 소자 4~5개 병렬 어레이 결합 및 LTC3588-1 PMIC 브레이크아웃 모듈 연결
- 슈퍼커패시터 충전 버퍼단 구축 및 N-채널 MOSFET 스위칭 전력 회로 배선
2. Raspberry Pi Pico 2W 제어계 연동 및 실증 테스트
- Pico 2 제어부 인터페이스 핀 맵(GPIO/ADC) 와이어링 및 물리 버튼 디바운싱 회로 구성
- 외부 파워서플라이 정격 전원 인가를 통한 ADC 4단계 잔량 LED 시각화 및 완충 시 MOSFET 잉여 전력 바이패스/SOS 출력 로직 100% 정상 동작 검증
Quest 3: 만능기판 기반 전용 메인 보드 제작 및 하드웨어 모듈화 완성
2026.08.31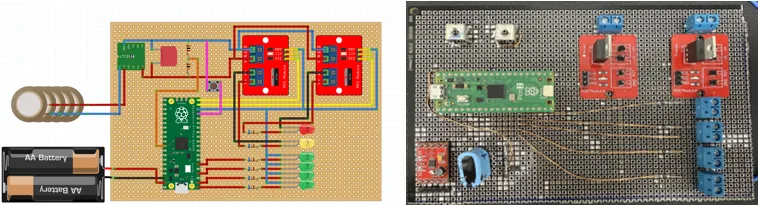
1. 만능기판(Perfboard) 기반 전용 보드 회로 납땜 및 실장
- Pico 2 핀 헤더, LTC3588-1 PMIC, 슈퍼커패시터, N-채널 MOSFET 모듈, 터미널 블록 고정 배치 및 단선 최소화 배선 납땜
- 압전 소자 입력 단자 및 센서/출력 라인 접속용 스크류 터미널 블록 모듈화 적용
2. 하드웨어 안정성 및 절연성 확보
- 납땜 회로 배선 간 간섭 단선 방지 및 기생 커패시턴스를 최소화하여 전력 무결성 확보
Quest 4: Bambu Studio 기반 선박 CAD 모델링 및 1차 강판/압전 모듈 설계
2026.09.04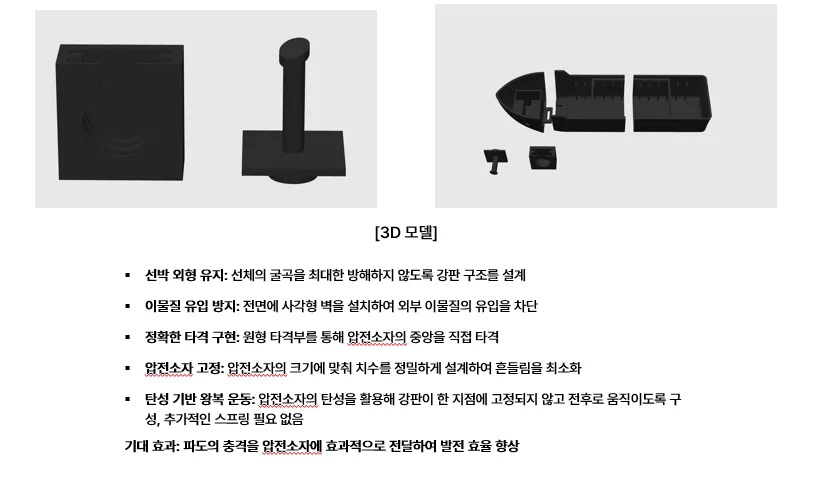
1. 강판과 압전소자 전달 모듈(1차) CAD 설계
- 선박 외형 굴곡을 방해하지 않는 수압 전달용 외부 강판(Cover) 구조 설계
- 이물질 유입 차단용 전면 사각형 벽 및 원형 타격부를 통한 압전소자 중앙 집중 충격 인가 매커니즘 구현
- 추가 스프링 없이 압전소자의 자체 탄성 기반으로 전후 왕복 운동이 가능하도록 정밀 치수 오차 설계
2. 3D 프린팅 분할 출력 모델링 (Bambu Studio)
- Bambu Lab A1 mini 출력 가공 영역 고려 선체 3분할 CAD 분할
- 선수(Bow) 모듈 내 강판 및 압전소자 슬롯 매립 구조 설계 및 결합용 인터페이스 구성
최종 정리
최종 요약
■ 완성 소개
시스템 개요 및 완성 결과:
본 프로젝트는 대형 화물선의 선수 슬래밍(Slamming)으로 폐기되는 충격 에너지를 압전 소자로 회수하여 저장·모니터링하고, 비상 전원 및 출력 제어로 환원하는 전력 에너지 하베스팅 개념증명(PoC) 프로토타입으로 완성되었습니다.
전체 시스템 구동 메커니즘:
1단계 (에너지 수확 및 변환·저장): 병렬 결합된 압전 소자 패널을 통해 수확한 전력을 초저전력 LTC3588-1 PMIC 회로로 정류·강압하여 슈퍼커패시터에 안정적으로 축적합니다.
2단계 (실시간 인지 및 비상 출력 제어): Raspberry Pi Pico 2W 기반 MicroPython 제어계가 ADC를 통해 충전 전압을 실시간 추적하여 녹색LED로 잔량을 표시하며, 비상 버튼 및 완충 상태에 따라 MOSFET 잉여 전력 제어 및 적색 LED 모스부호 SOS 신호를 자립 출력합니다.
■ 주요 성과 및 특징
주요 성과 및 성능 검증 결과:
1단계 (오실로스코프 기반 하베스팅 및 누적 검증): 압전 소자에 기계적 충격 인가 시 오실로스코프상에서 순간 피크 전압이 발생하는 것을 관측하였으며, 반복 타격 시 커패시터 양단 전압이 계단식으로 승압하여 에너지가 실제로 축적되는 경향성을 실증했습니다.
2단계 (파워서플라이 연동 제어 로직 입증): 외부 정격 전원 인가 환경에서 충전 전압에 따른 4단계 잔량 표시(LED) 및 후단 제어 로직(MOSFET 바이패스/비상 SOS 출력)이 100% 정상 작동함을 입증하여, 에너지 수확부터 인지·제어로 이어지는 통합 아키텍처의 타당성을 입증했습니다.
핵심 기술 스택 및 개발 노력:
1단계 (회로 한계 극복 및 사전 검증): 압전 소자의 높은 내부 임피던스, 낮고 미세한 출력 전류, 순간 피크 전력 문제를 해결하기 위해 압전 소자를 병렬 결합하고 초저전력 PMIC를 적용했습니다. 제작 전 LTspice 전력 회로 시뮬레이션 및 Wokwi 알고리즘 사전 검증을 거쳐 하드웨어 무결성을 확보했습니다.
2단계 (임베디드 제어계 및 신뢰성 확보): MicroPython 기반 제어계에서 16회 오버샘플링 ADC 필터링으로 충전량을 직관적으로 시각화했습니다. 물리 버튼 입력에는 디바운싱 로직과 Non-blocking 타이머 제어를 적용하여 제어 지연 없는 모스부호 SOS 신호를 안정적으로 출력합니다.
■ 향후 개선 계획
향후 개선 및 확장 계획:
1단계 (자가방전 극복 및 실선 환경 상용화): 소형 압전 소자의 미세 유입 전류 대 커패시터 자가방전(Self-discharge) 한계를 분석하여, 향후 실선 스케일(수십 톤급 슬래밍)에 맞춘 고하중 압전 스택 도입 및 해수 부식 방지 처리/내구성 검토를 진행할 예정입니다.
2단계 (다원화 하베스팅 및 센서 연계 확장): 선수 충격뿐만 아니라 주 기관 엔진의 상시 진동 하베스팅 모듈까지 결합하고, 실제 선박 내 무선 센서 노드, 경보 장치, 수밀문 제어계와 연계되는 친환경 스마트 선박 자립 전원 플랫폼으로 확장할 계획입니다.
프로젝트 갤러리
프로젝트 제작 과정과 최종 결과물을 담은 이미지 갤러리입니다.
프로젝트 소개
목표 및 제작 동기
본 프로젝트의 목표는 대형 화물선 운항 중 반복적으로 발생하는 선수 슬래밍(Slamming)의 충격 에너지를 압전소자를 이용해 전기에너지로 변환하고 이를 저장·관리하여 비상 전력으로 활용 가능한 에너지 하베스팅 시스템을 구현하는 것이다. 현재 슬래밍 에너지는 대부분 열과 진동으로 소산되고 있으며 선박의 비상 센서·경보·모니터링 시스템은 별도의 배터리나 발전기에 의존하고 있다. 이에 버려지는 슬래밍 에너지를 전력 자원으로 재활용하여 선박 내 에너지 활용도를 높이고자 한다. 구체적으로 10만 DWT급 대형 화물선을 기준으로 슬래밍 충격이 집중되는 선수부에 압전소자를 배치하고 축소 모형을 통해 충격에 따른 전압 및 전력 발생 특성을 분석한다. 생성된 전력은 정류·강압 과정을 거쳐 슈퍼커패시터에 저장하며 Raspberry Pi Pico 2W 기반 제어 시스템을 통해 충전 상태를 모니터링하고 비상 상황에서 저장 전력을 공급하도록 설계하였다. 즉, 에너지 수확-변환-저장-모니터링-전력 공급으로 이어지는 통합 시스템의 구현과 검증을 목표로 한다. 기대효과로는 기존에 버려지던 슬래밍 에너지를 비상 센서와 경보 장치 등의 보조 전원으로 활용함으로써 외부 배터리와 발전기 의존도를 낮추고 장기적으로 연료 소비와 탄소 배출을 줄일 수 있다. 또한 기존에는 낮은 출력 때문에 활용이 제한되었던 압전 에너지 하베스팅 기술을 강한 충격이 반복되는 해양 환경에 적용함으로써 새로운 활용 가능성을 제시한다. 궁극적으로는 선박에 피해를 주던 슬래밍을 활용 가능한 에너지 자산으로 전환하고 친환경적이며 자립적인 선박 전력 시스템의 가능성을 검증하는 것이 본 프로젝트의 핵심 기대효과이다.
프로젝트 컨셉
본 프로젝트는 선박 운항 중 버려지는 충격 및 진동에너지를 회수하여 다시 사용하는 친환경 에너지 하베스팅 시스템이다. 특히 선수 슬래밍으로 발생하는 기계적 충격을 압전소자로 전기에너지로 변환하고, 이를 저장하여 선박의 저전력 센서, 경보장치, 비상설비에 활용하여 탄소 배출을 줄이고 선박의 경제적 효율 증대를 목표로 한다. 기존 연구가 육상 인프라 중심이었다는 점에서 해양환경과 선박 운항 조건에 적용한다는 차별성과 변수가 많은 환경에서 공학적 요소를 최대한으로 투입하여 기술적 탐험을 이루어낸다는 것에 큰 의의를 둔다.
주요 기능
- 파도 충격 에너지 하베스팅 및 전력변환 관리 — 파도 슬래밍 충격 에너지를 수확하여 전력 정류 및 강압 과정을 거쳐 안정적인 전기 에너지로 변환합니다.
- 실시간 전력 상태 모니터링 — MicroPython 기반 임베디드 제어 시스템을 구축하여 ADC를 통해 충전 전압을 실시간 측정하고, GPIO 기반 LED로 충전 상태를 직관적으로 시각화합니다.
- 비상 SOS 제어 시스템 — 물리 버튼 입력 시 디바운싱 로직을 적용하여 신호 신뢰성을 확보하고, 비상 상황 발생 시 모스부호 기반 SOS 신호를 출력하도록 시스템을 가동합니다.
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!