
I appreciate your request, but "RETEACE" doesn't appear to be Korean text that requires translation. Could you please provide: 1. The actual Korean text you'd like translated, or 2. Clarification on what "RETEACE" refers to? Once you provide the Korean content, I'll translate it following your specified rules (preserving HTML tags, keeping product names/technical terms as-is, using technical-industry register).
Swap Station
주요 기능
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
Quest 1: 리프트 알루미늄판 베이스 제작
2026.09.15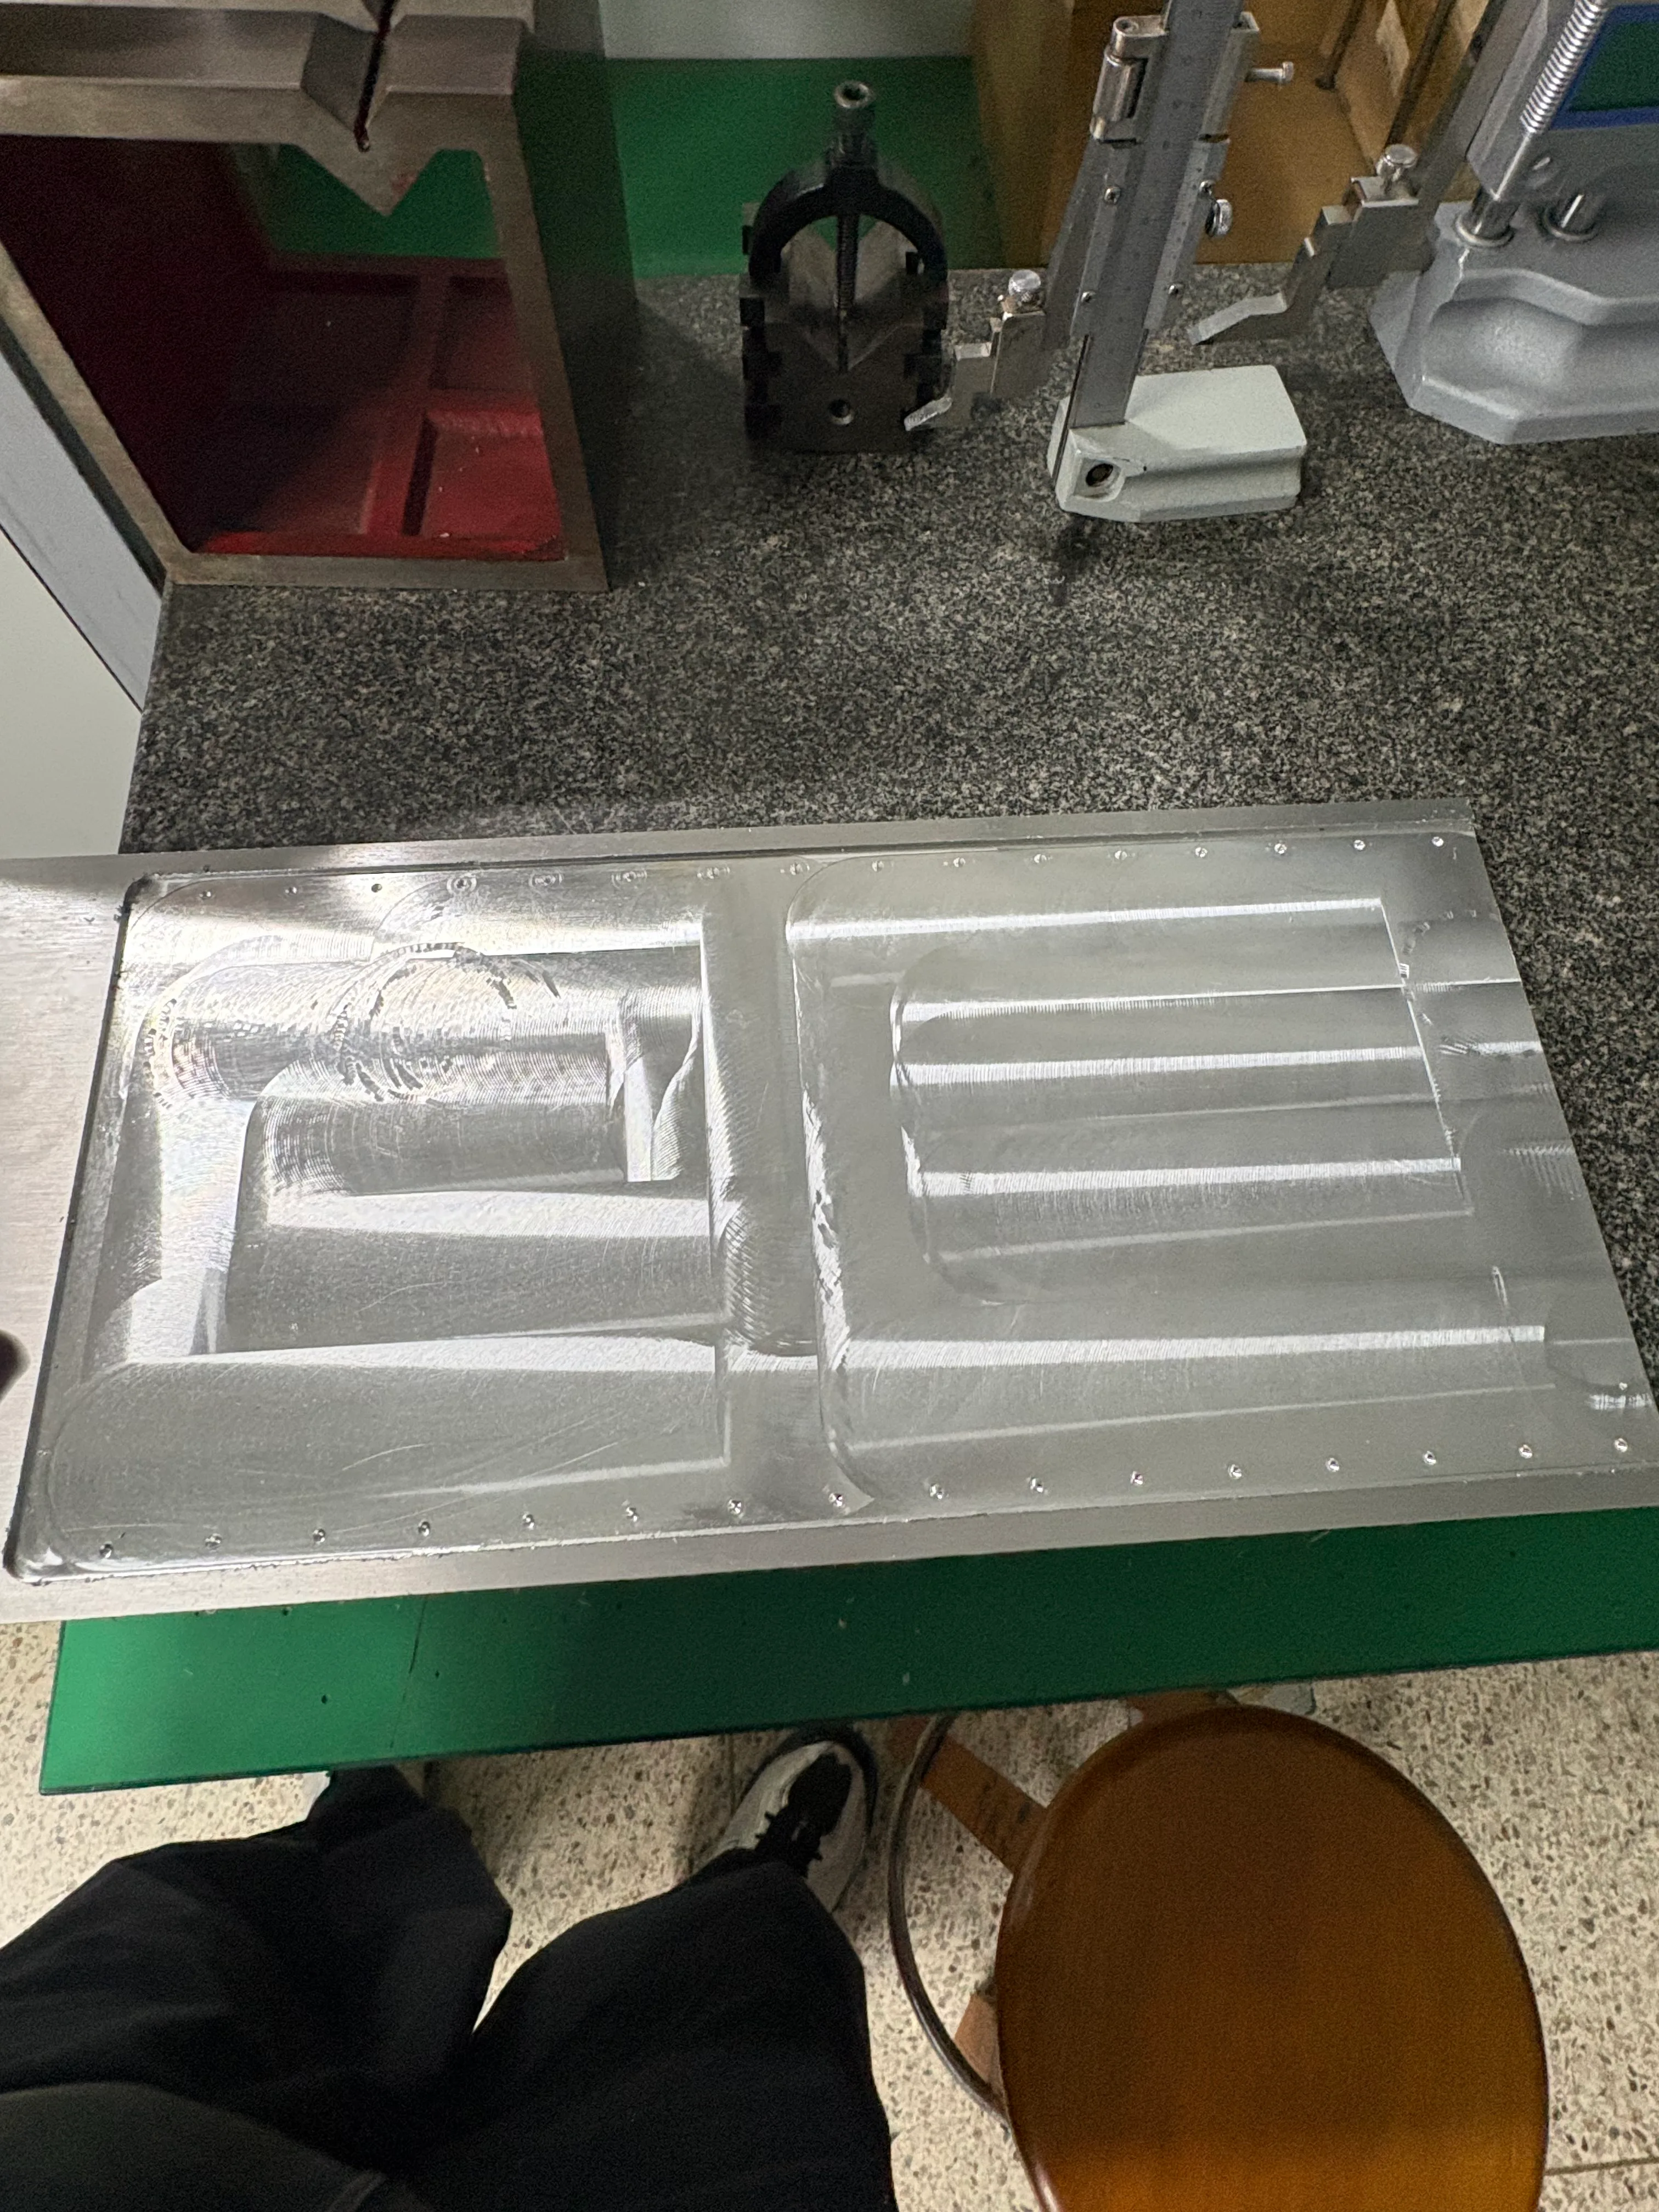
구동부 및 제어부를 안정적으로 장착하기 위한 Base를 직접 설계하여 제작하였습니다.
Quest 2: 리프트 알루미늄 베이스 제작
2026.09.15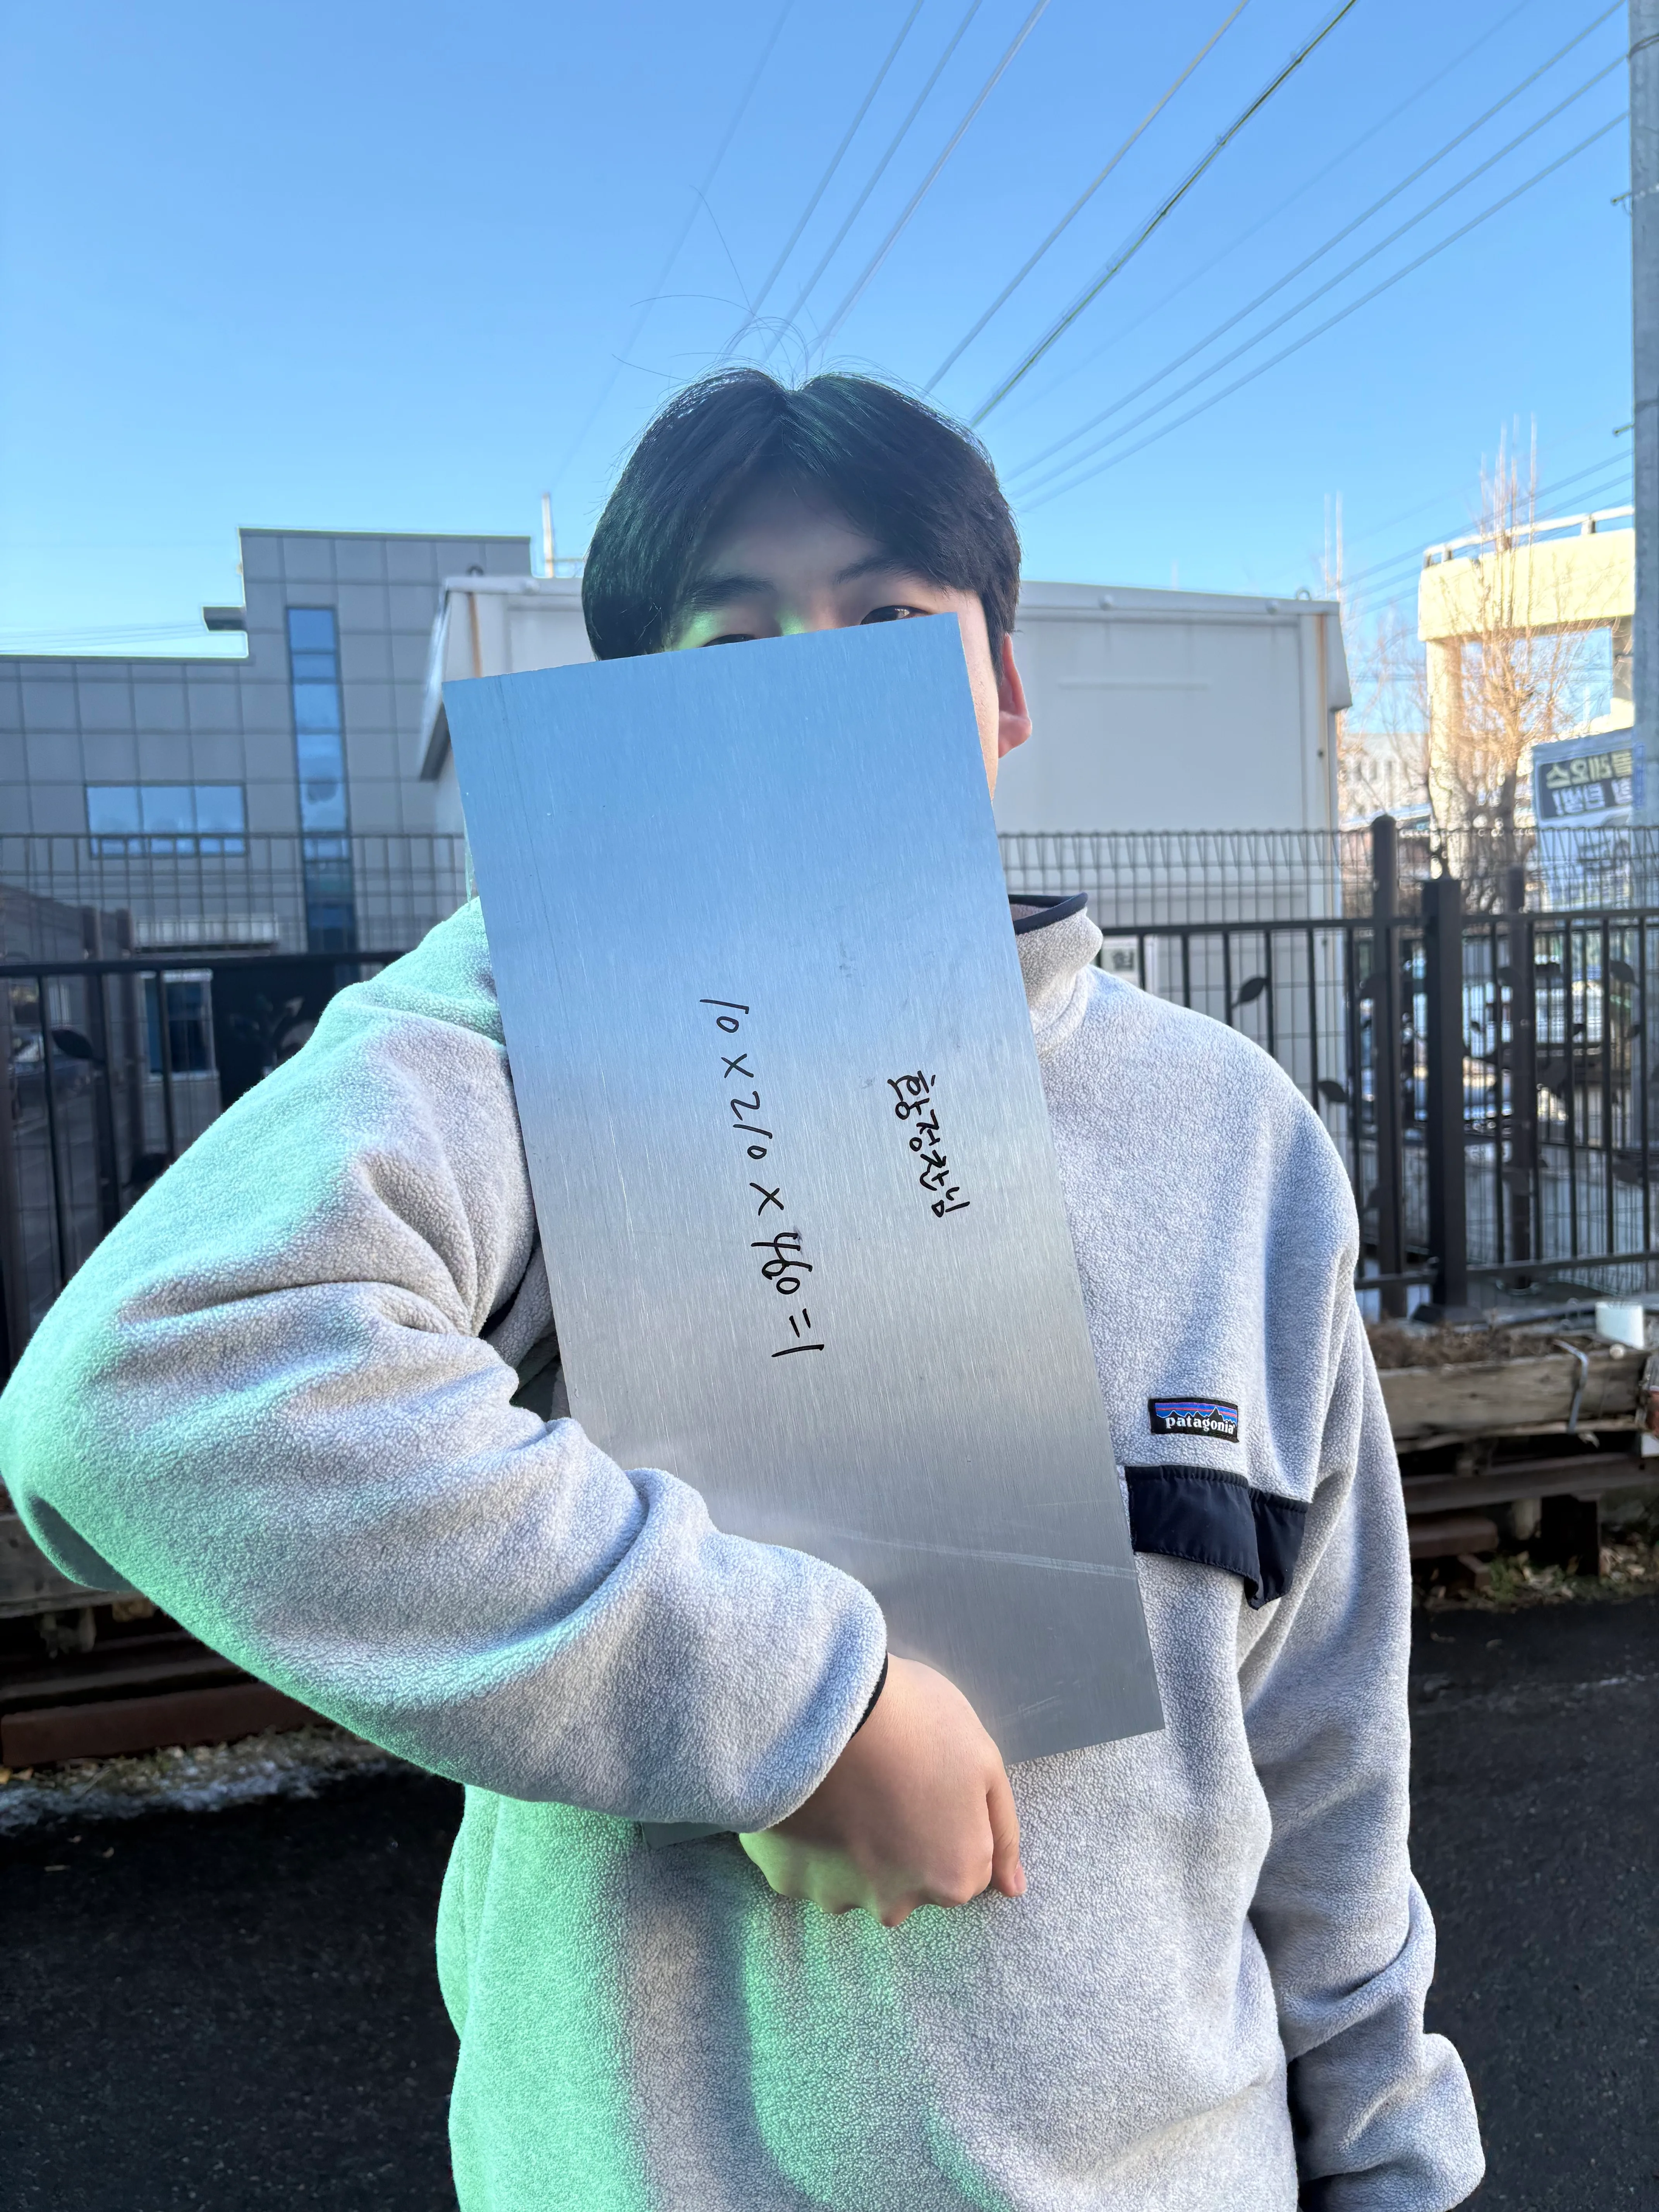
구동부 및 제어부를 안정적으로 장착하기 위한 Base를 직접 설계하여 제작하였습니다.
Quest 3: 리프트 작동 구현
2026.09.17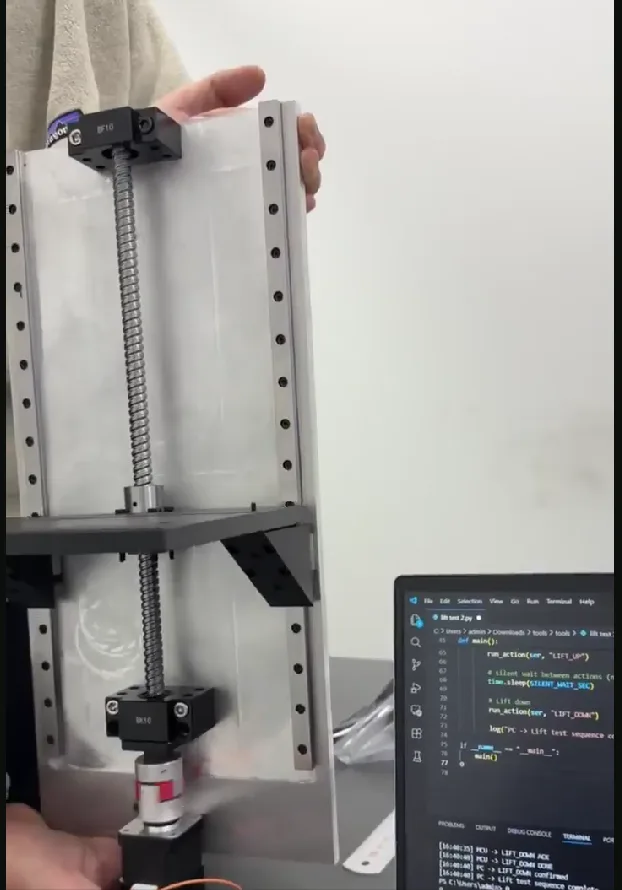
Python - Arduino 를 이용한 Ball screw Lift 작동
Quest 4: 기존 RC카 커넥터 수정
2026.09.21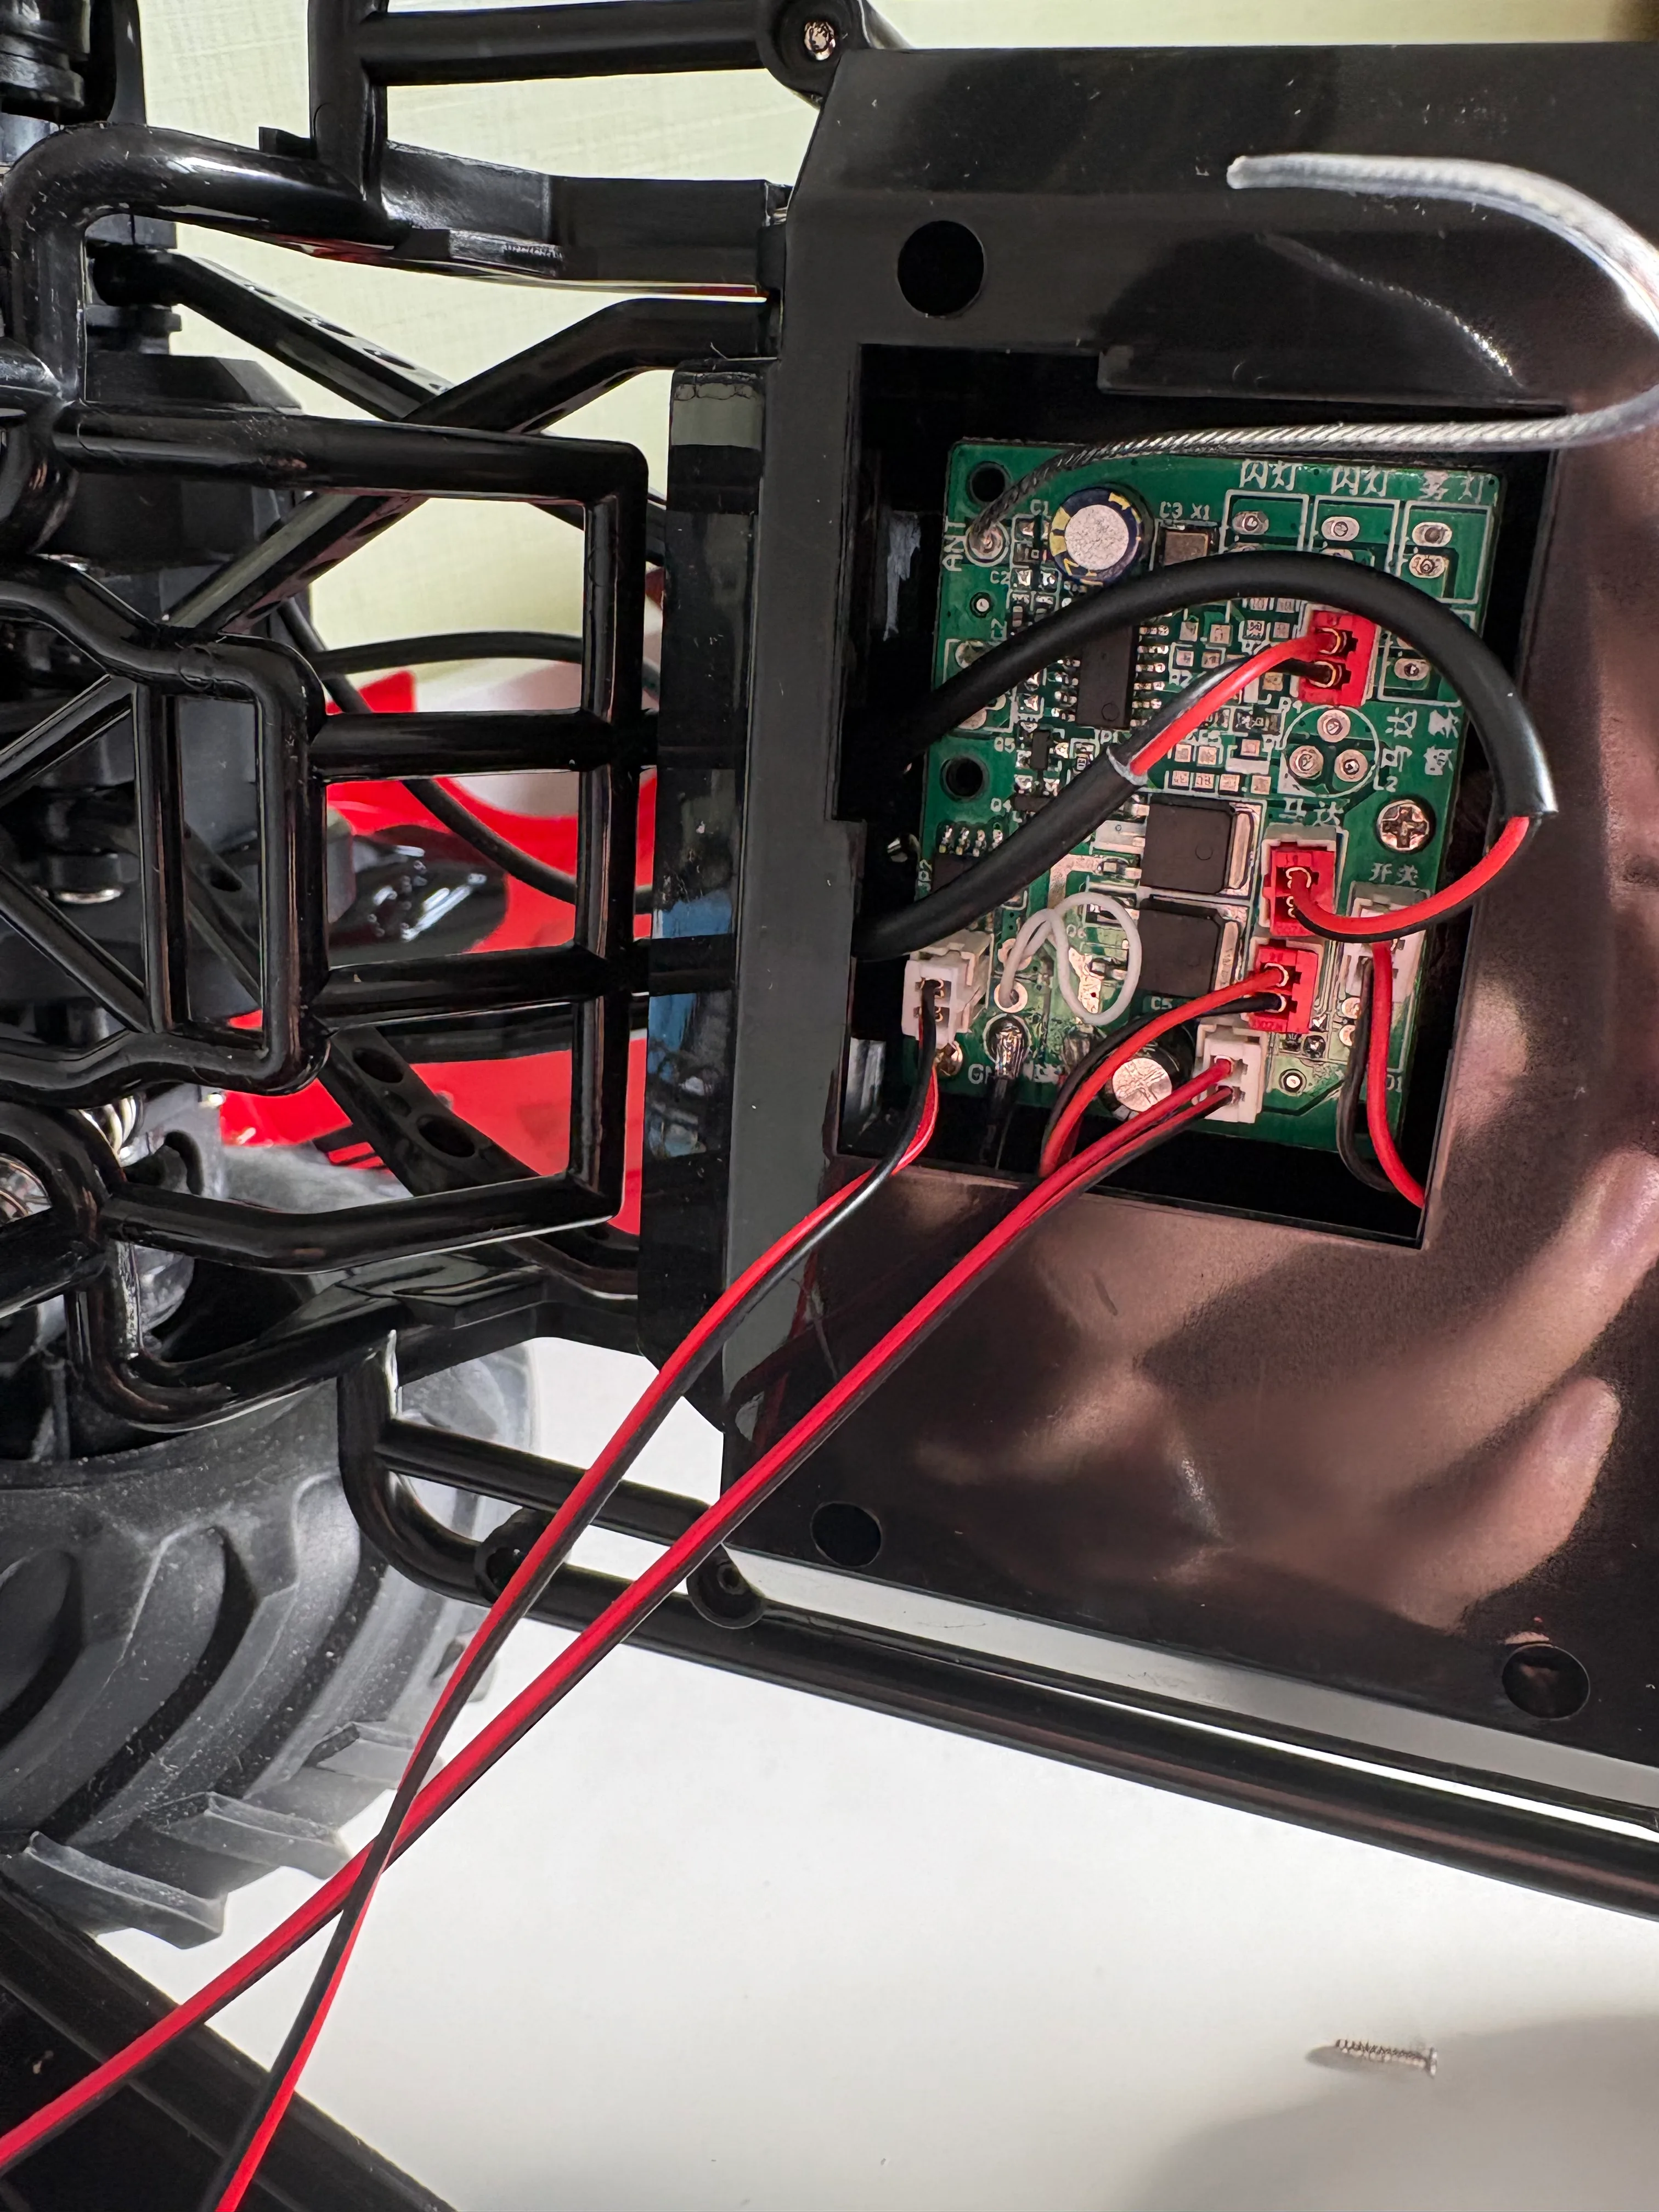
기존 Plug 형 Connector -> 자성형 Pogo Connector 로 수정
(납땜, 3D printing)
Quest 5: 배터리 케이스 잠금 장치 구현
2026.09.22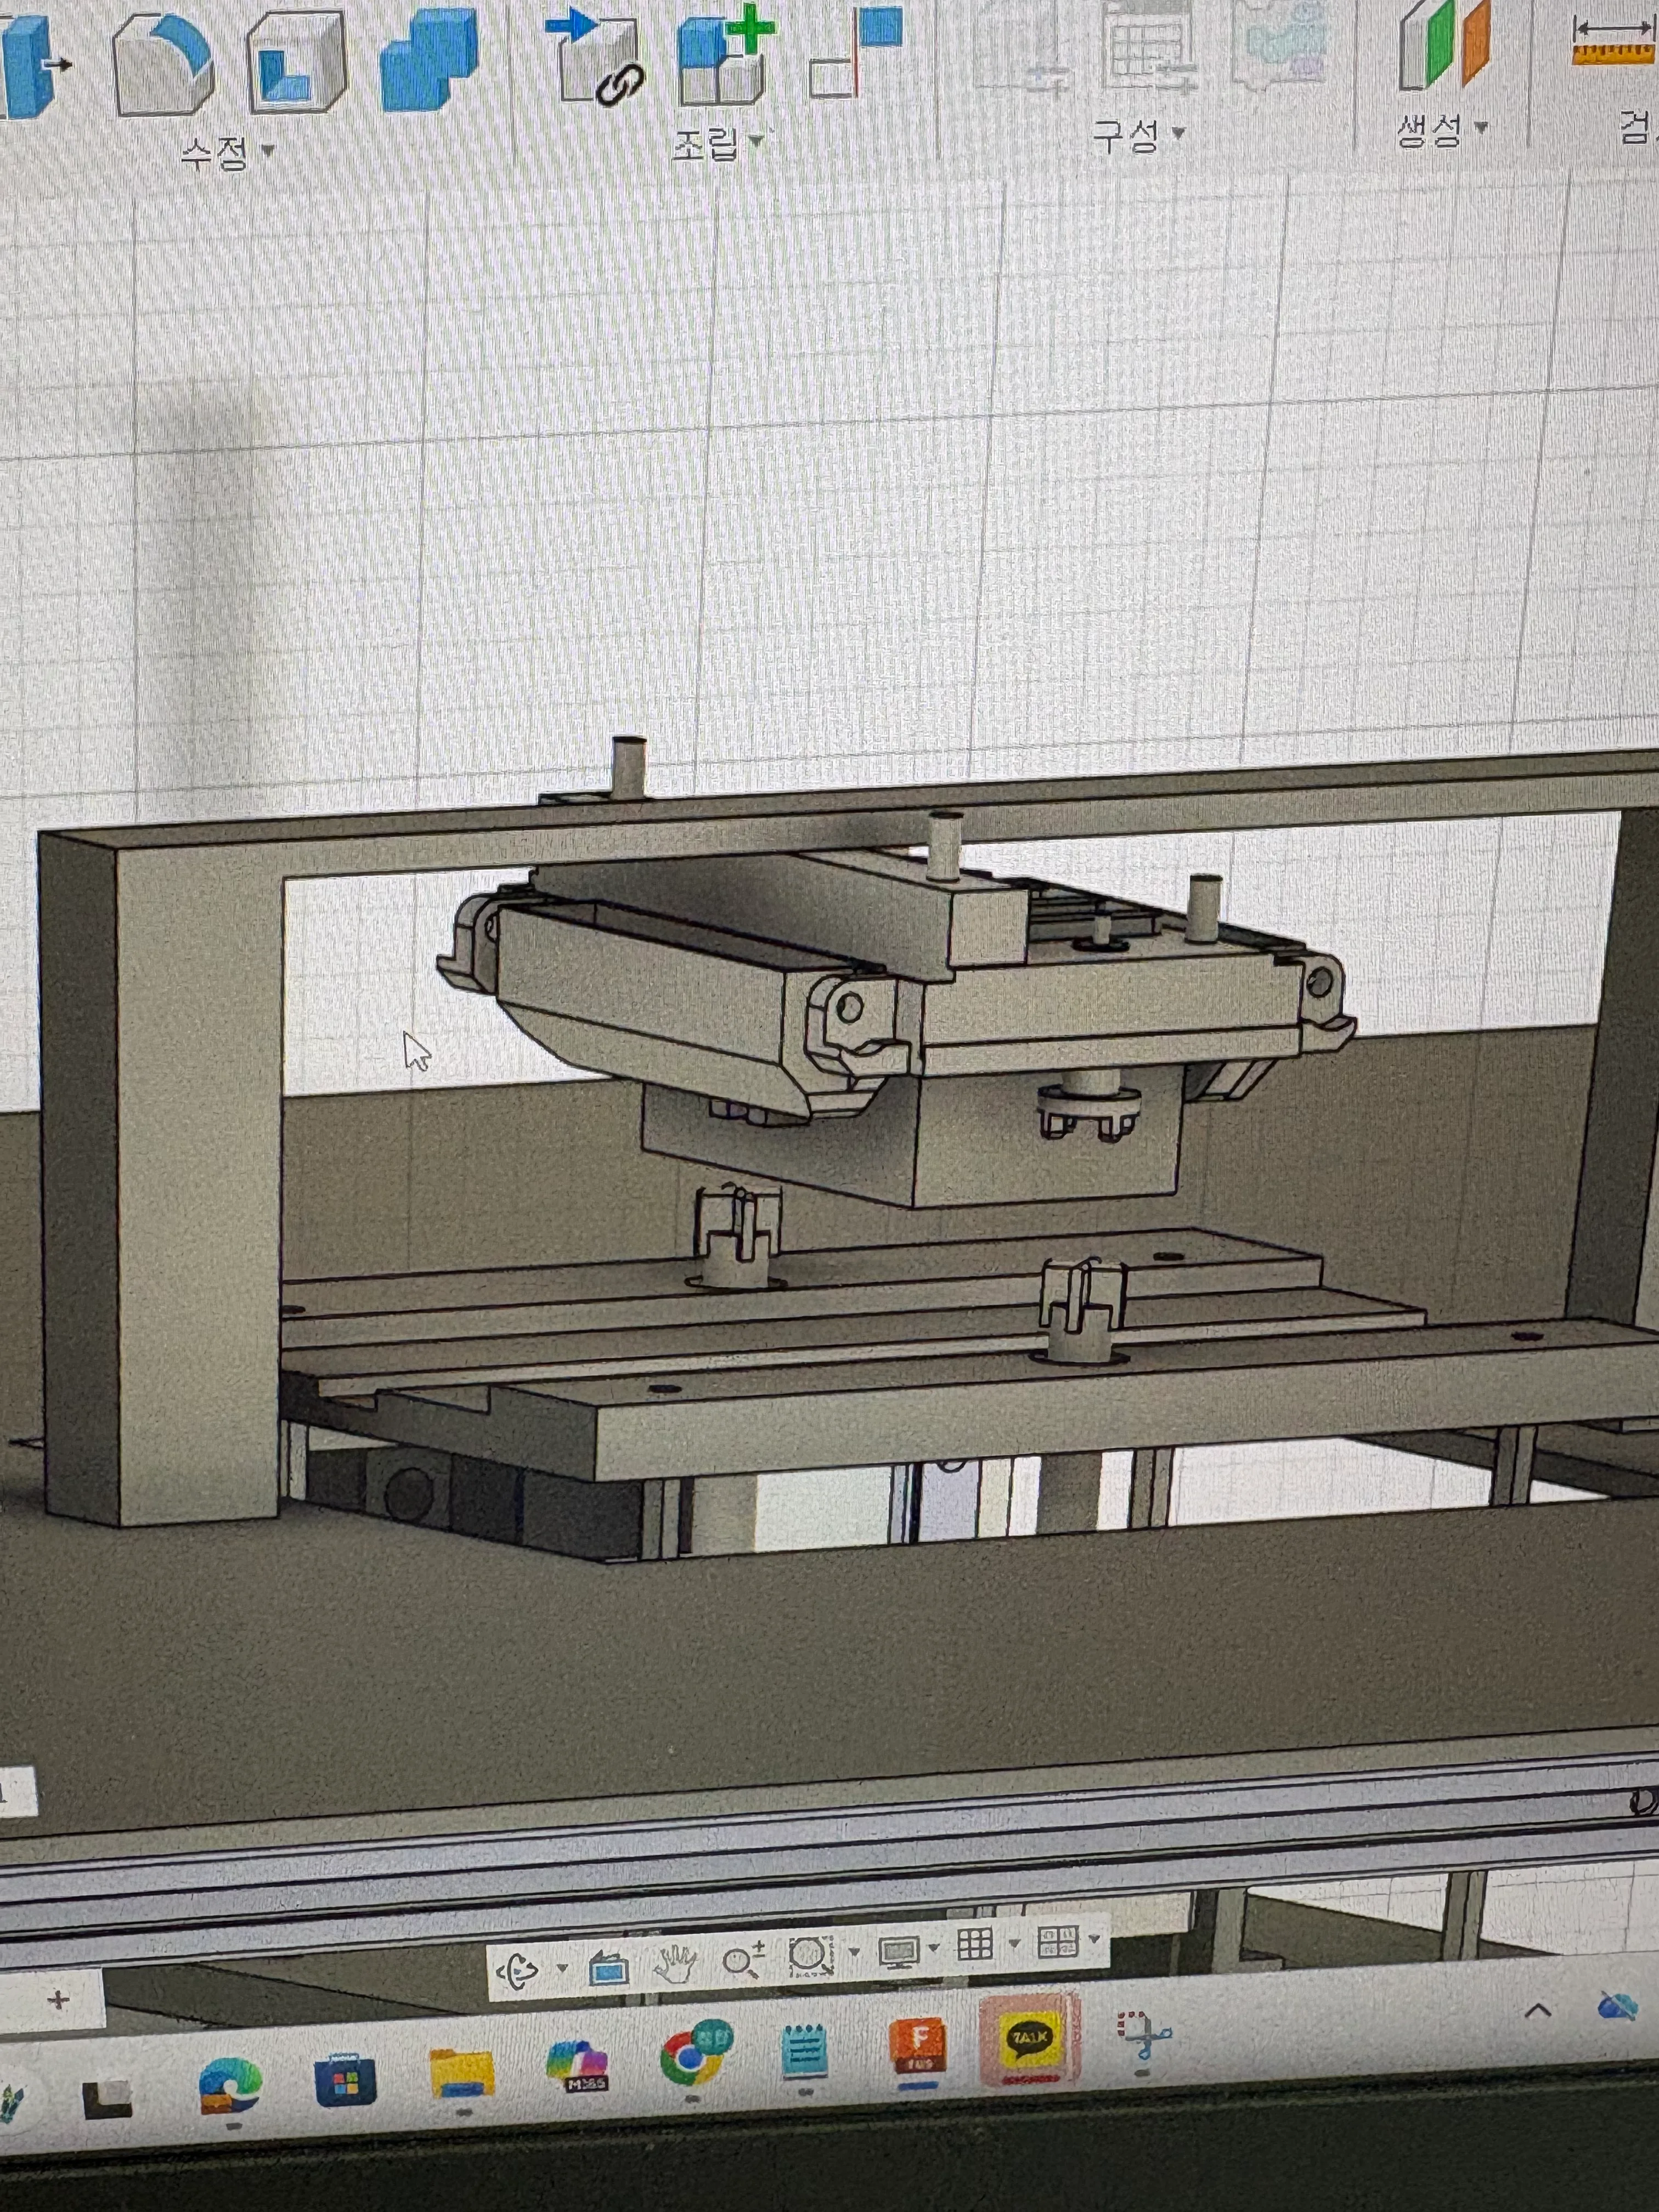
일반 문 도어락과 같은 형태의 Latch 형식 적용
-> 오차 범위 >=1 이하
Quest 6: Mission ground 전반 설계
2026.09.23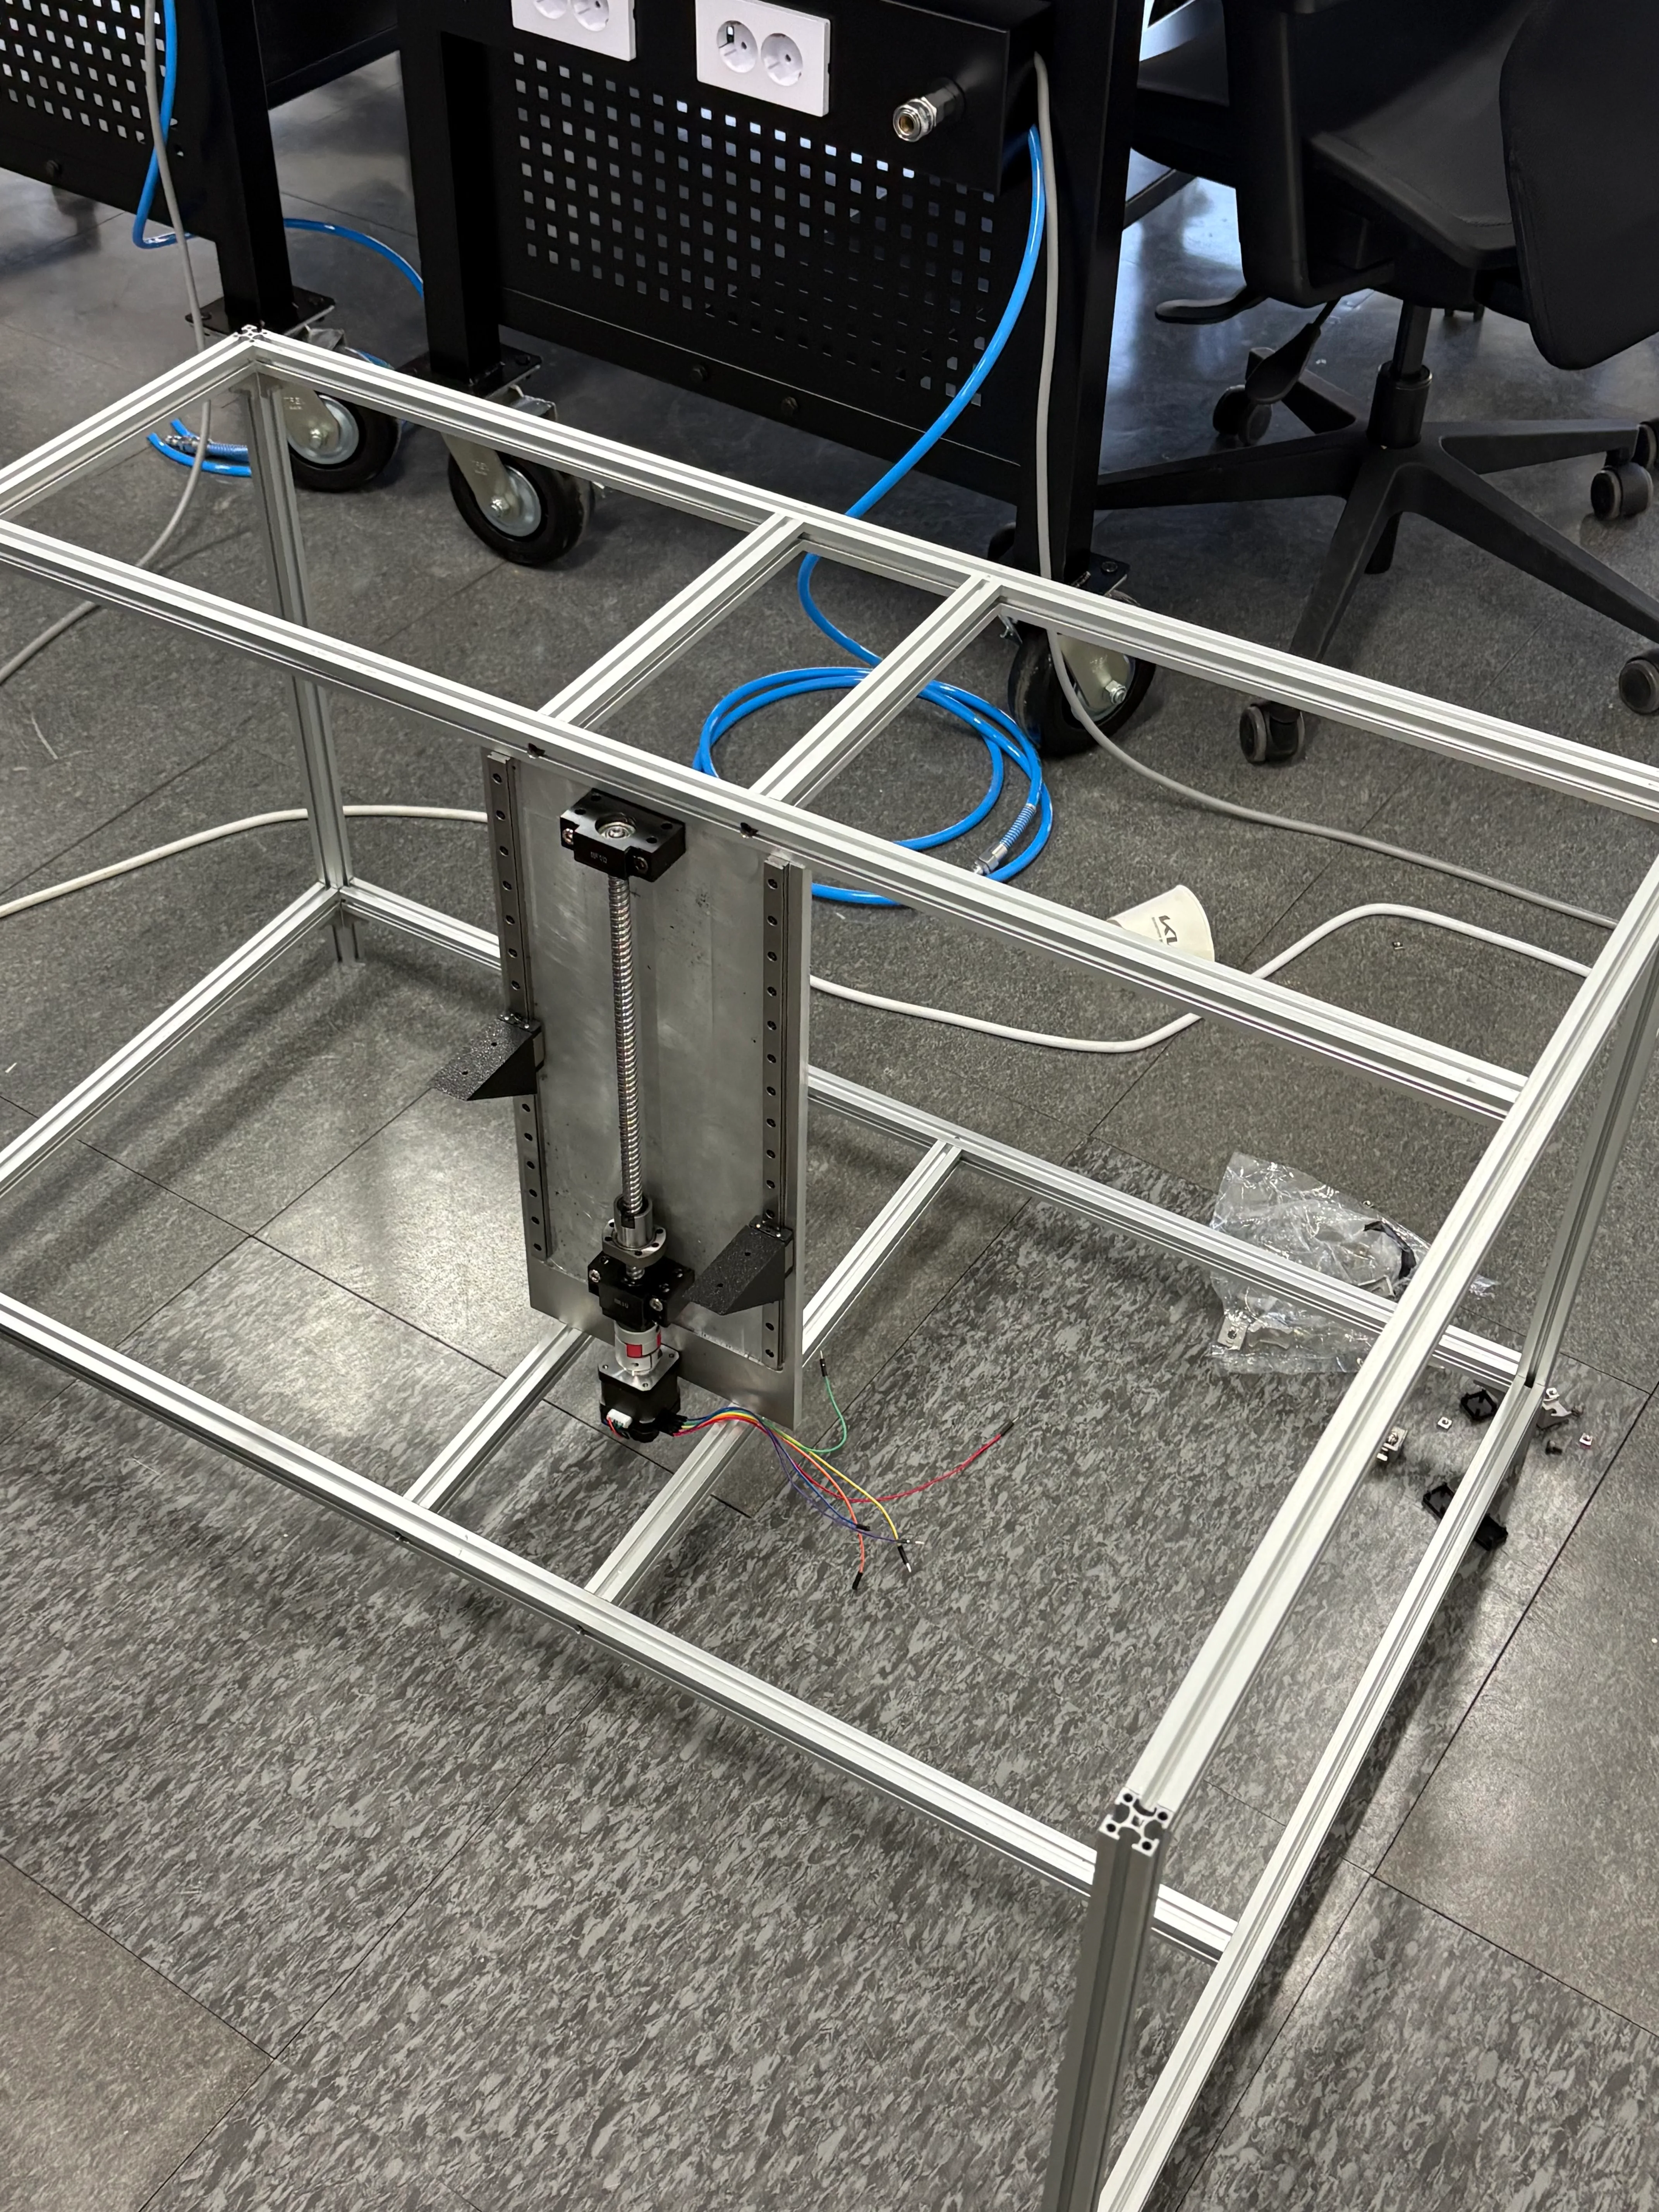
2020 profile 을 이용한 mission ground 2m X 1m 규격 설정
Quest 7: Case = RC Car 실물작업
2026.09.25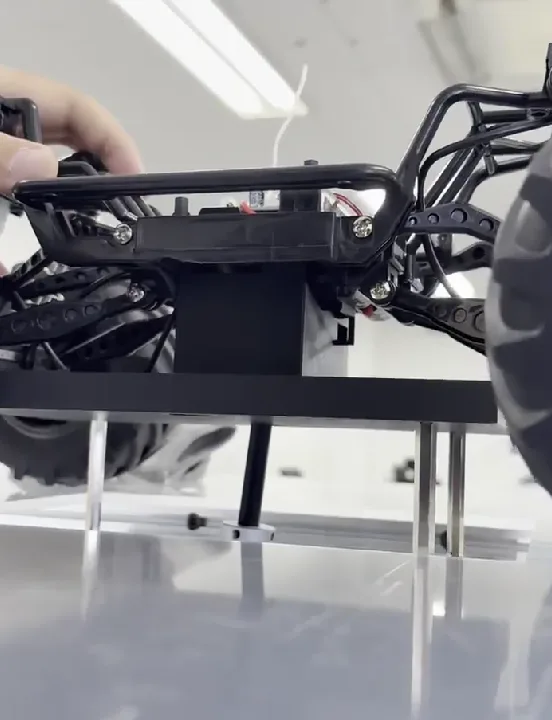
실제 설계한 Battery Case -> RC Car 에 실물 적용
Quest 8: Mission ground 마무리
2026.09.27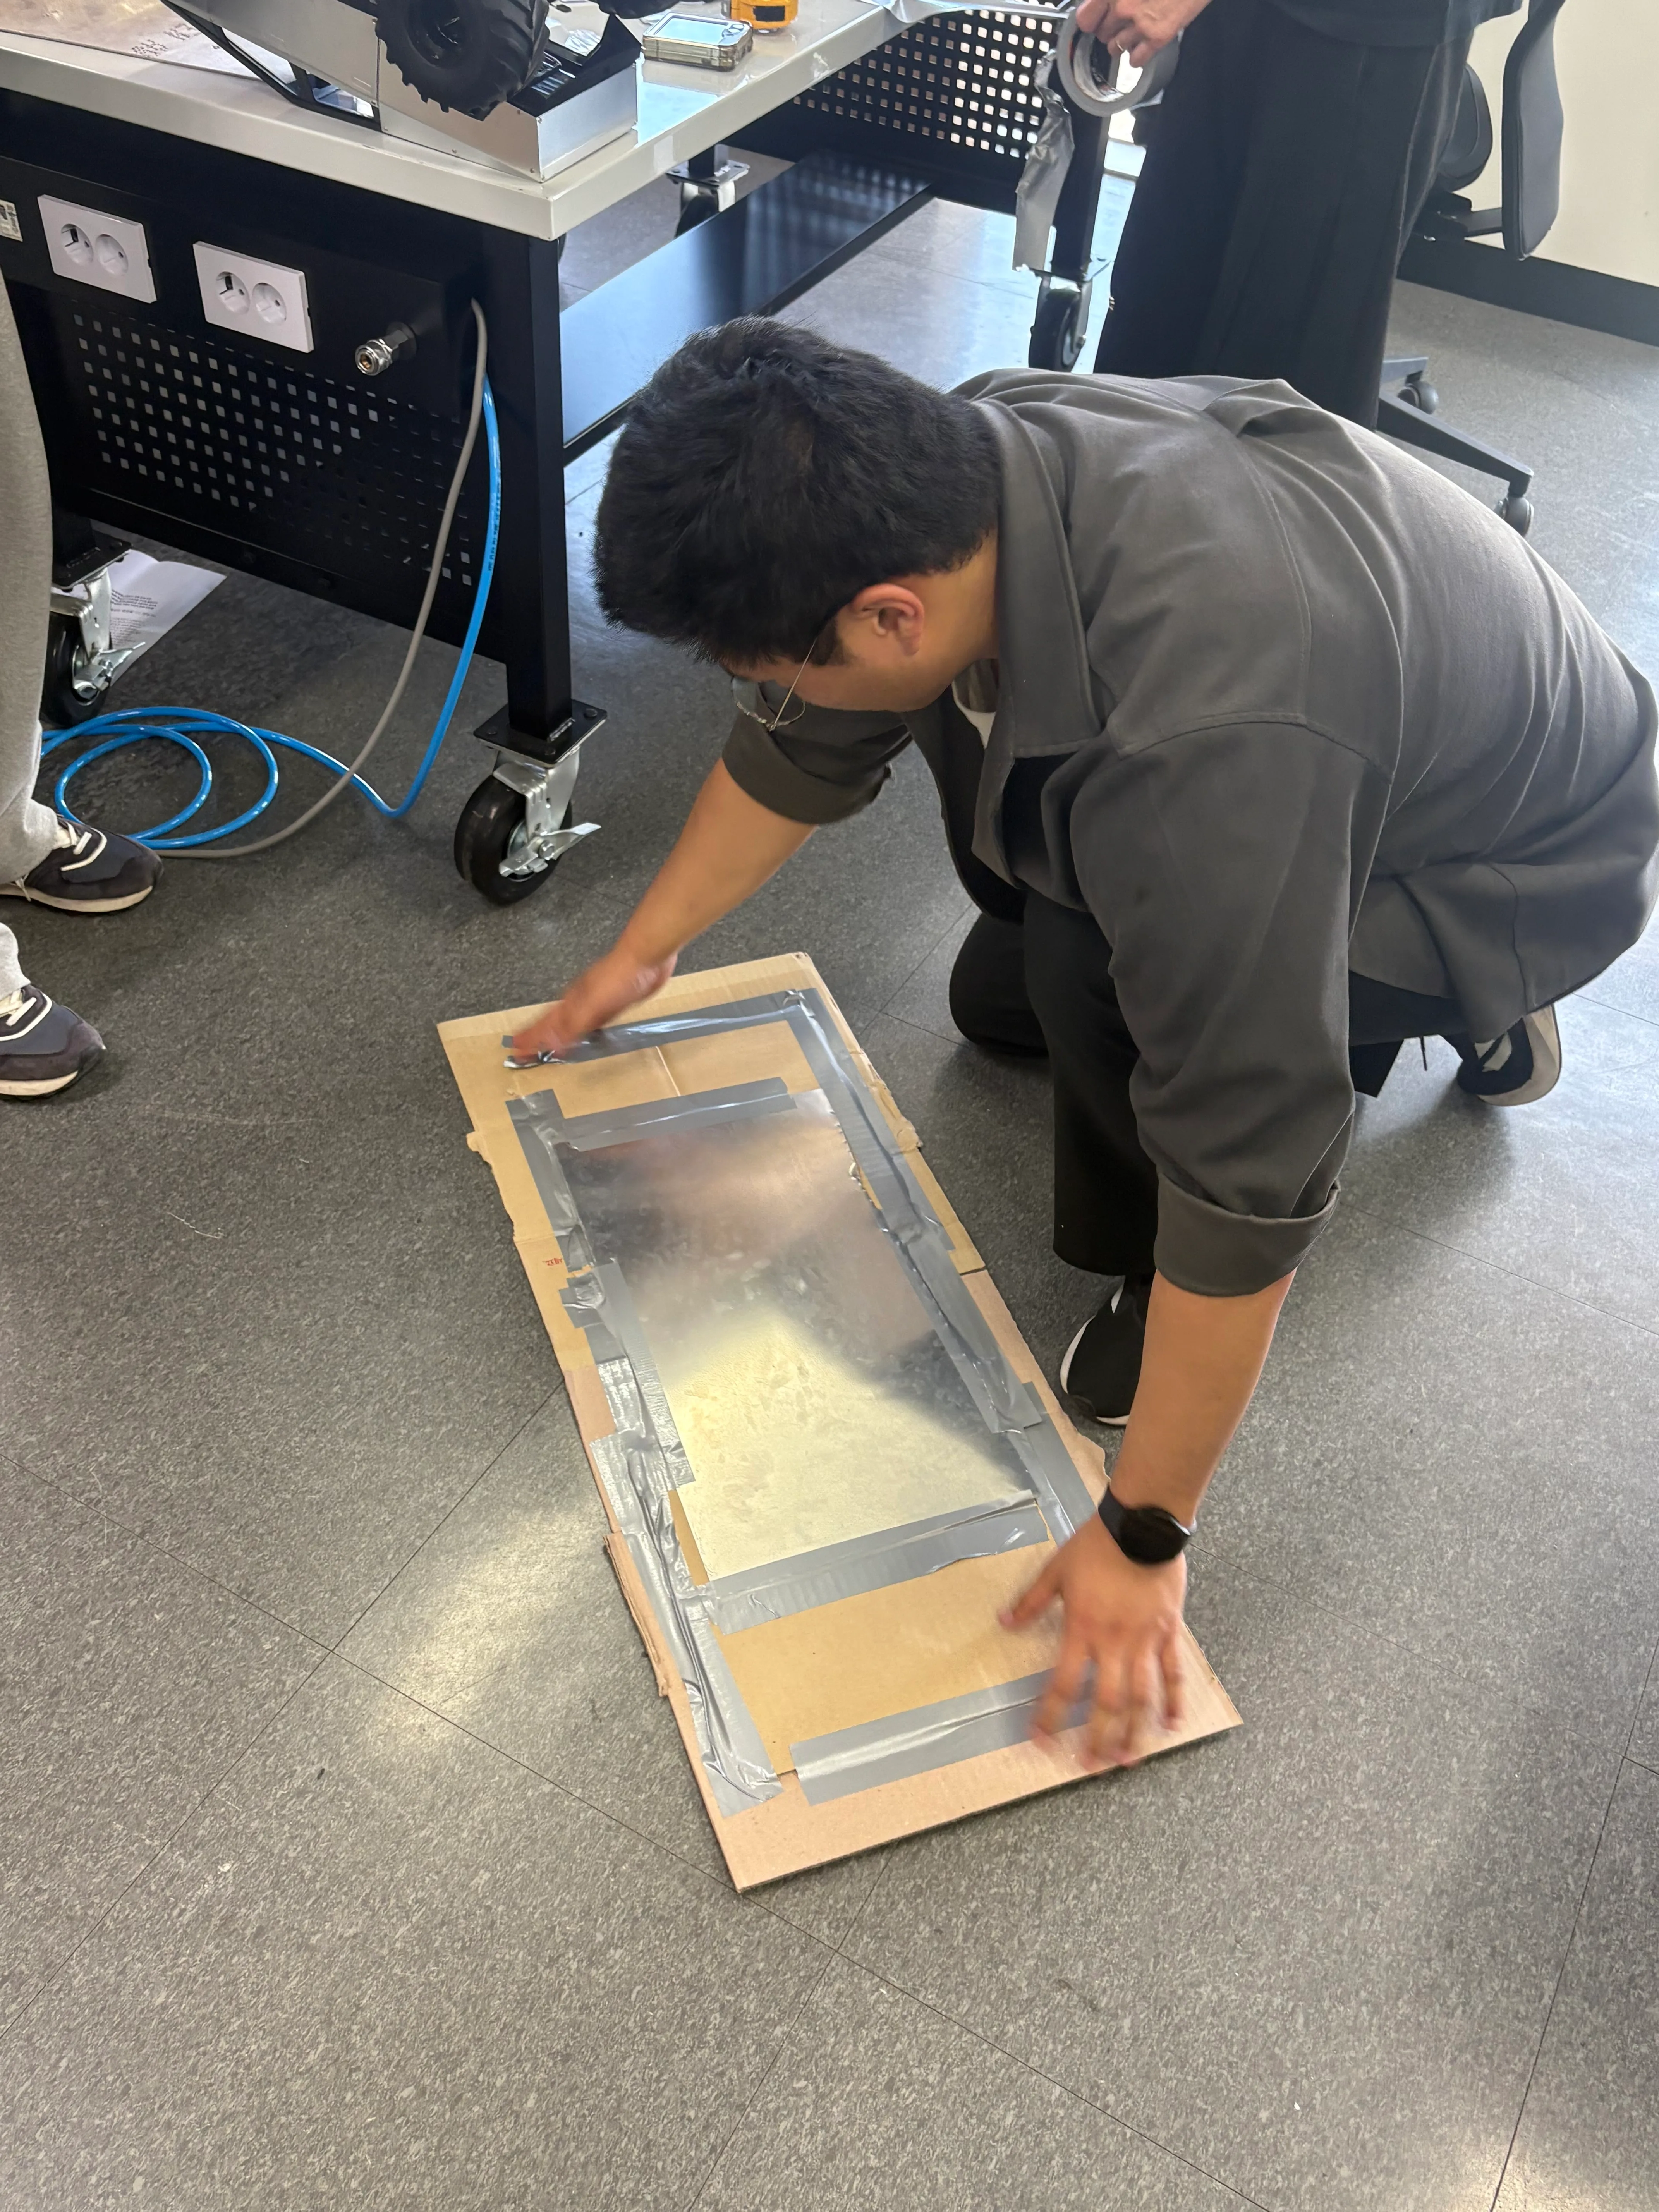
Mission ground 최종 마무리
5T Acril + Box
Quest 9: Robot Operation System 검증 완료
2026.10.01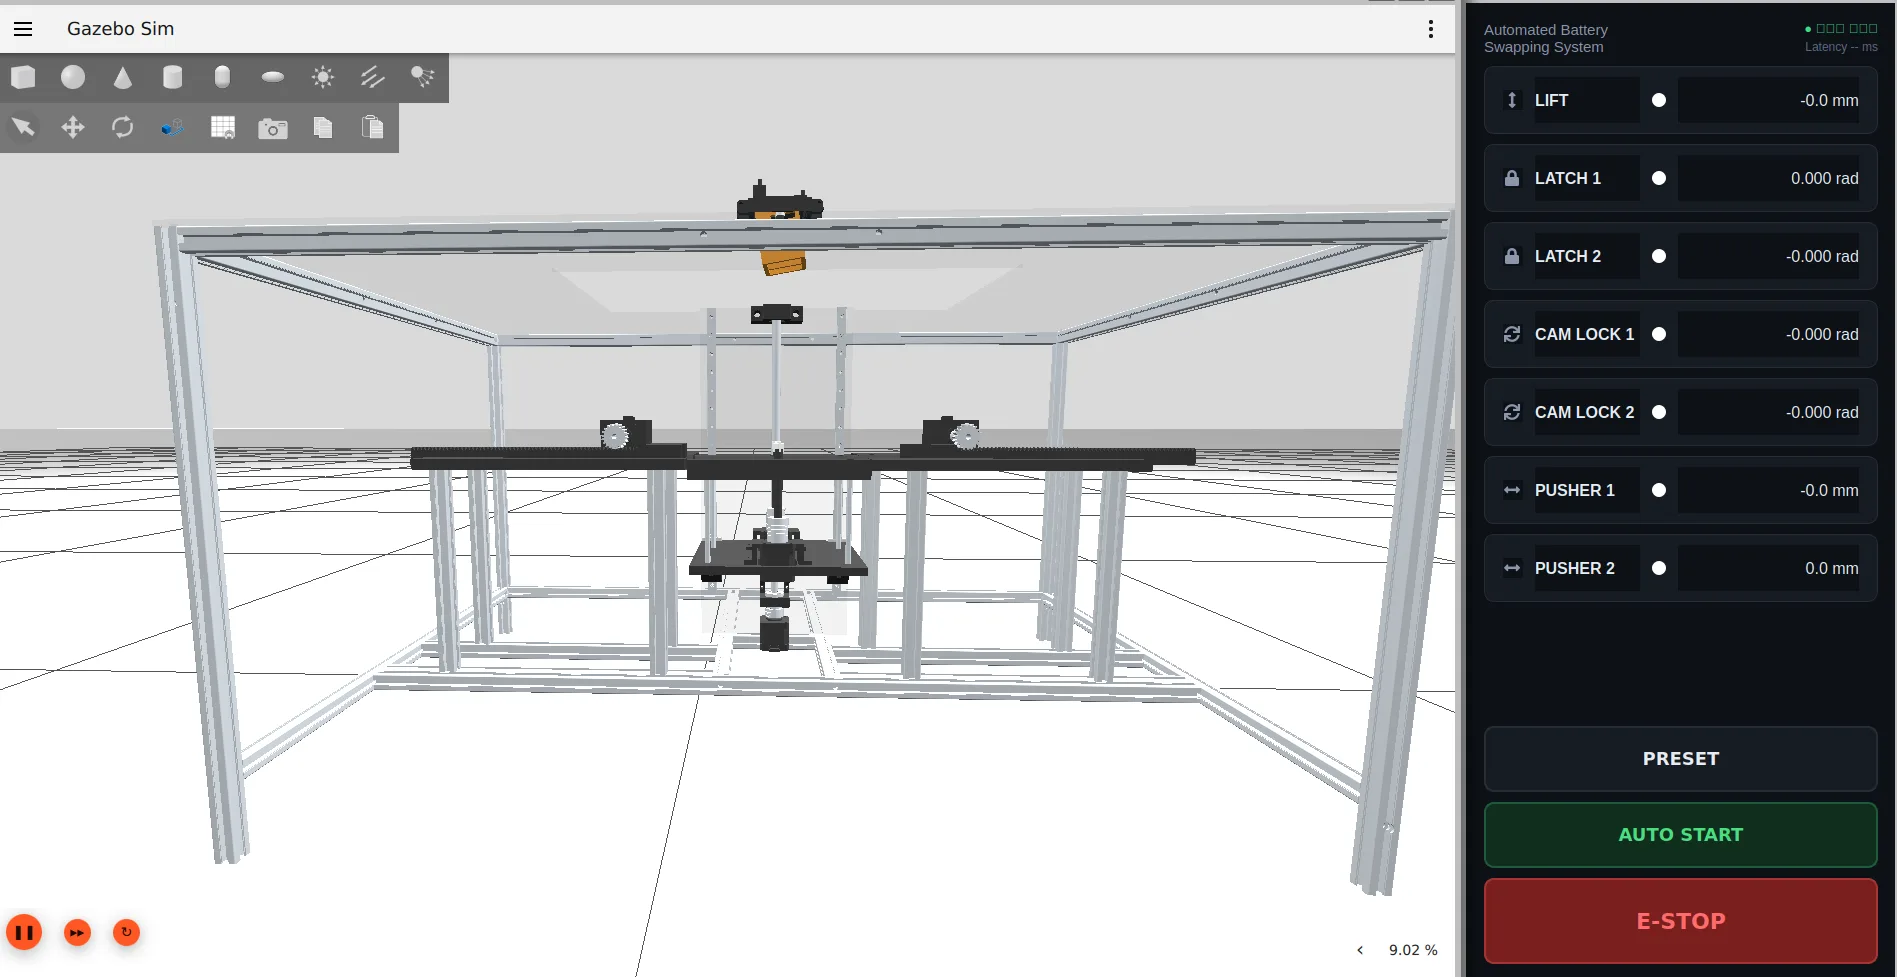
Ros 2 gazebo 를 이용한 Simulation 검증 complete
Quest 10: Sim - Real Digital Twin
2026.10.02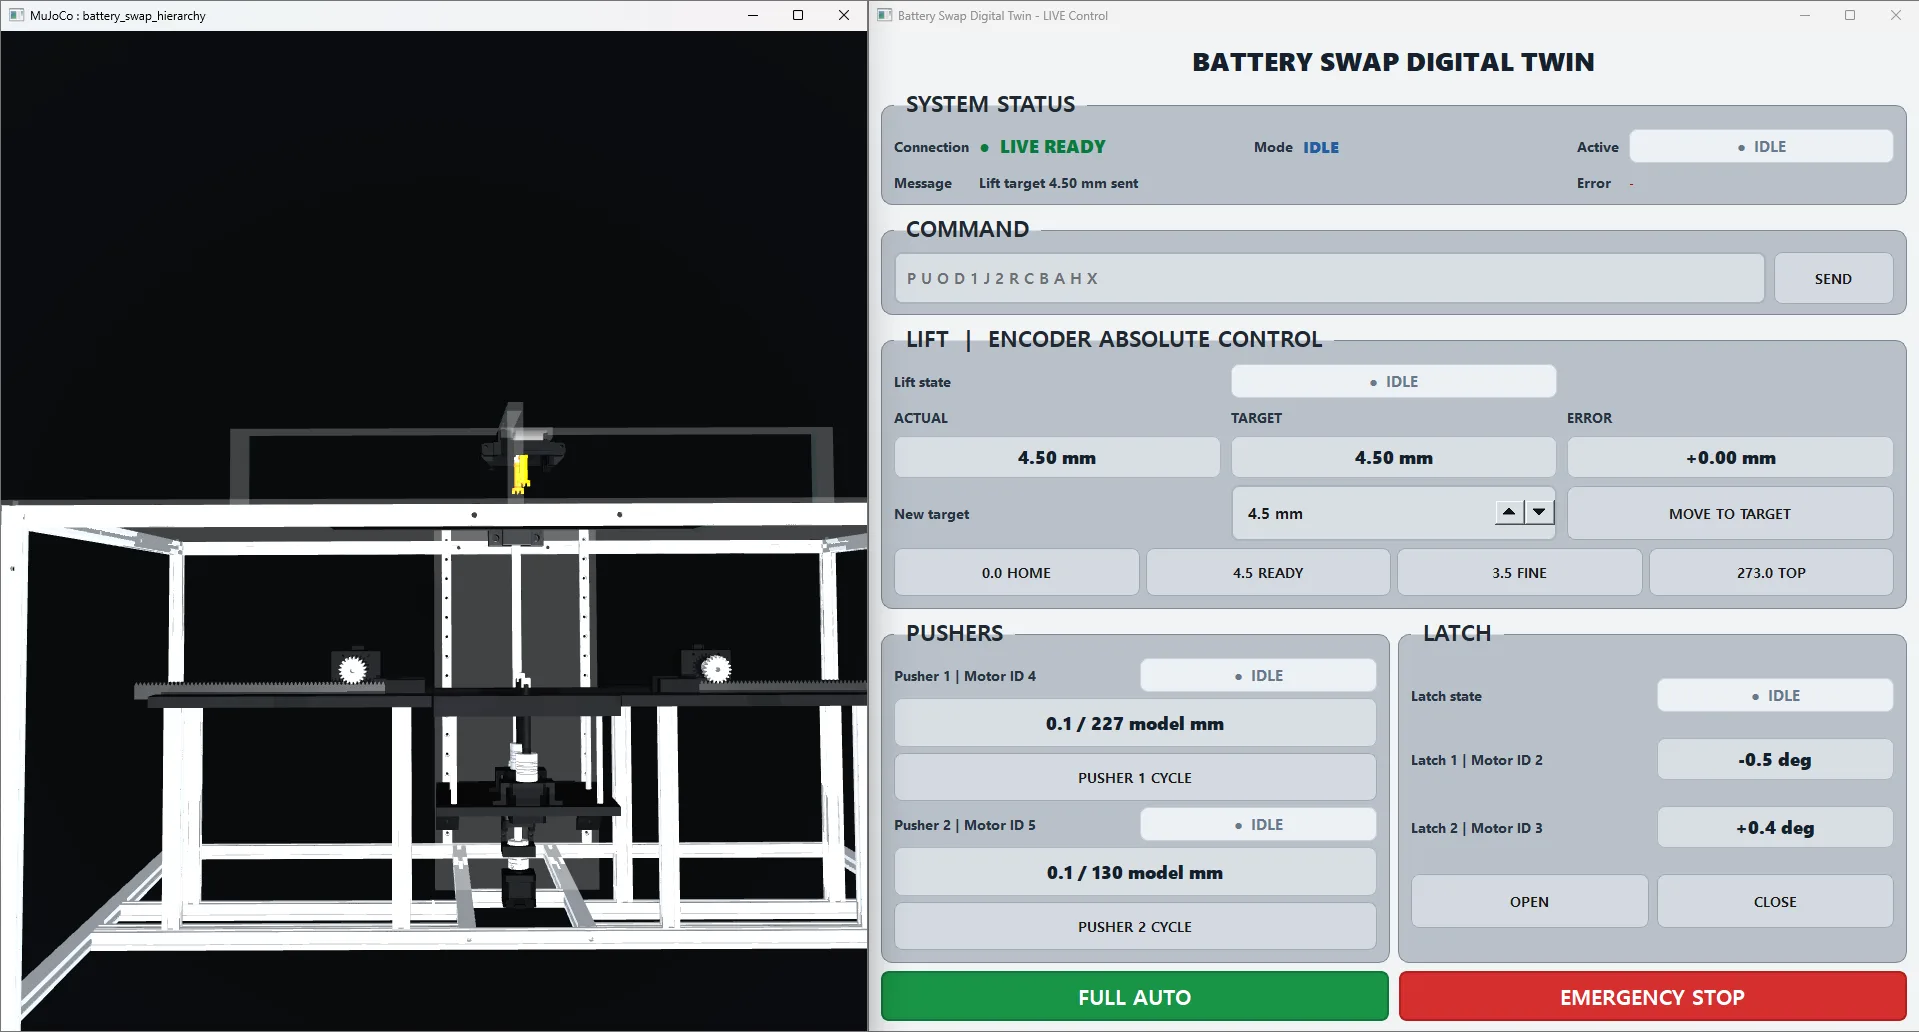
실물 = 가상환경 양방향 디지털 트윈 구현 by Mujoco
Quest 11: Retrace 최종 마무리
2026.10.04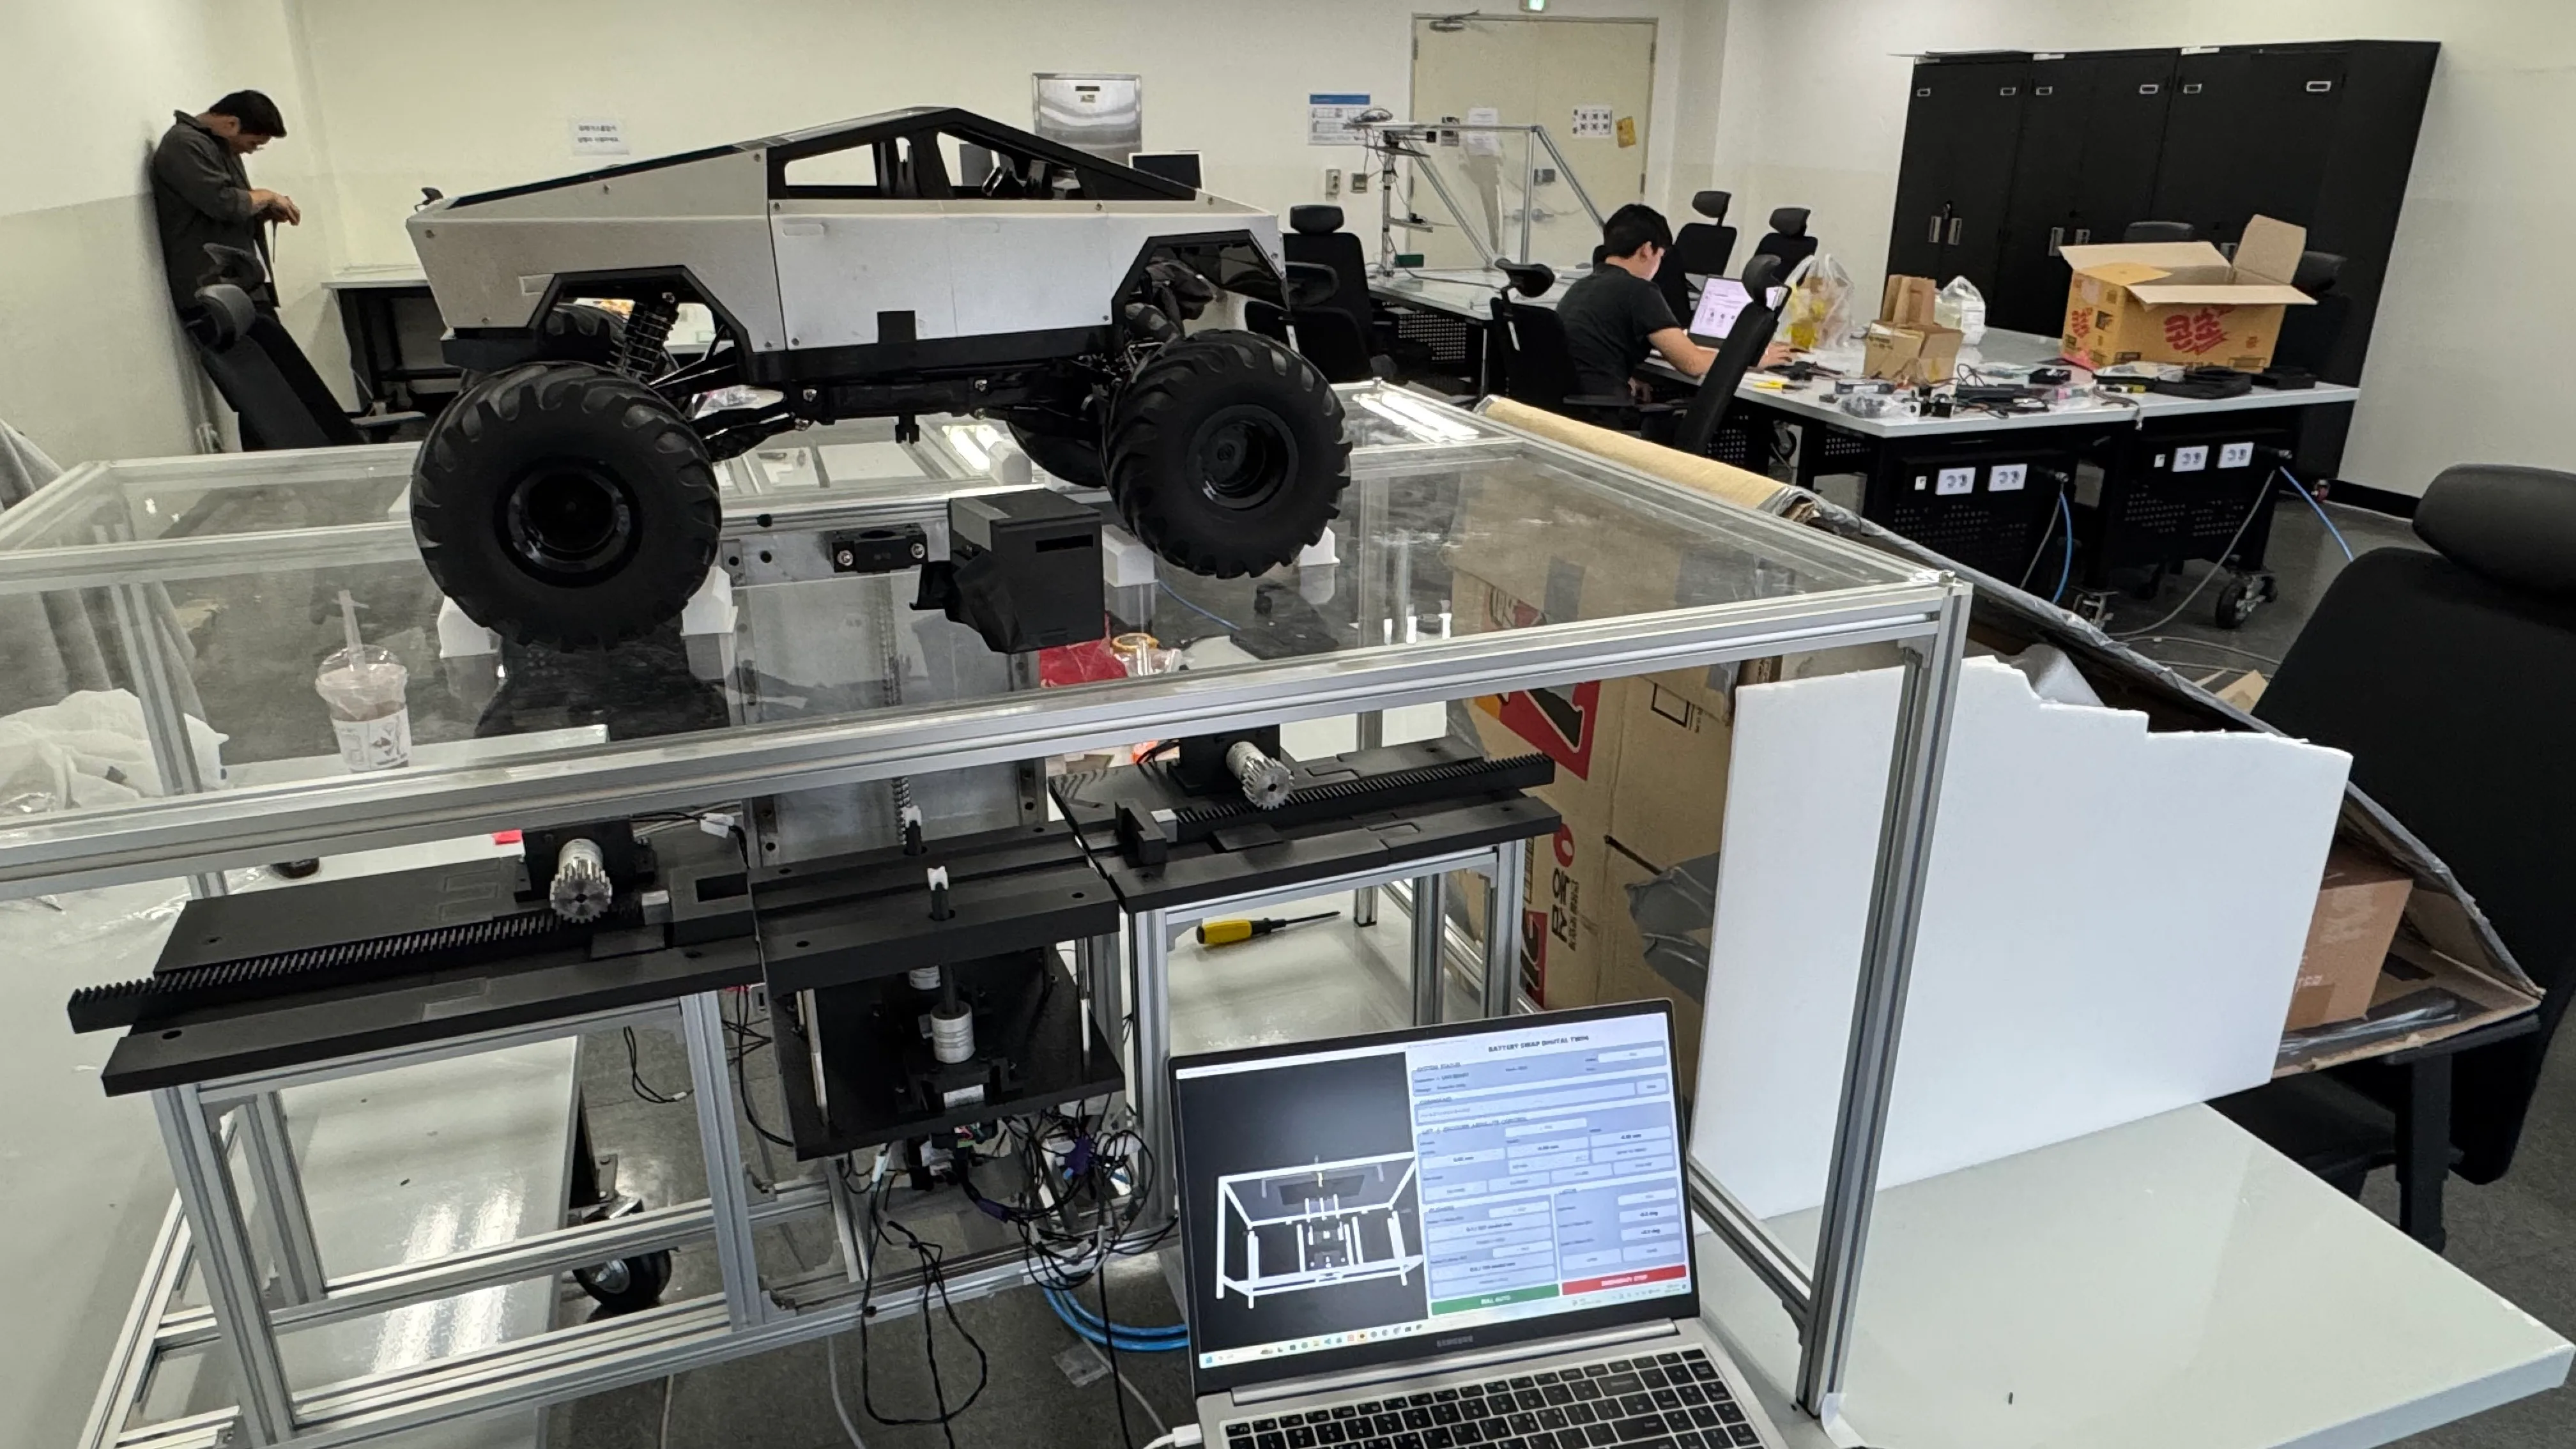
Mission 완수 속도 : 1분 이내
Hardware : Ball screw Lift, Latch, Pogo Connecter, Rack & Pinion Pusher ( Operater : 이원영, 이기호, 이동빈 )
Software : Python, GUI , ROS2 , Gazebo, Mujoco, Issacsim ( Operater : 황정찬, 전준선 )
Retrace Project 최종 마무리
최종 정리
최종 요약
■ 완성 소개
본 작품은 Robot 따로 mission ground 따로가 아닌 Mission Ground 자체가 Robot 이다.
우리는 Mission Ground 자체를 하나의 Total Category로 보고 충전 스테이션을 설치했다. 차량 진입 부터 배터리 탈거·이송·체결·전원 연결까지의 전 과정을 수행하는 하나의 자동화 로봇 시스템으로 설계하였다.
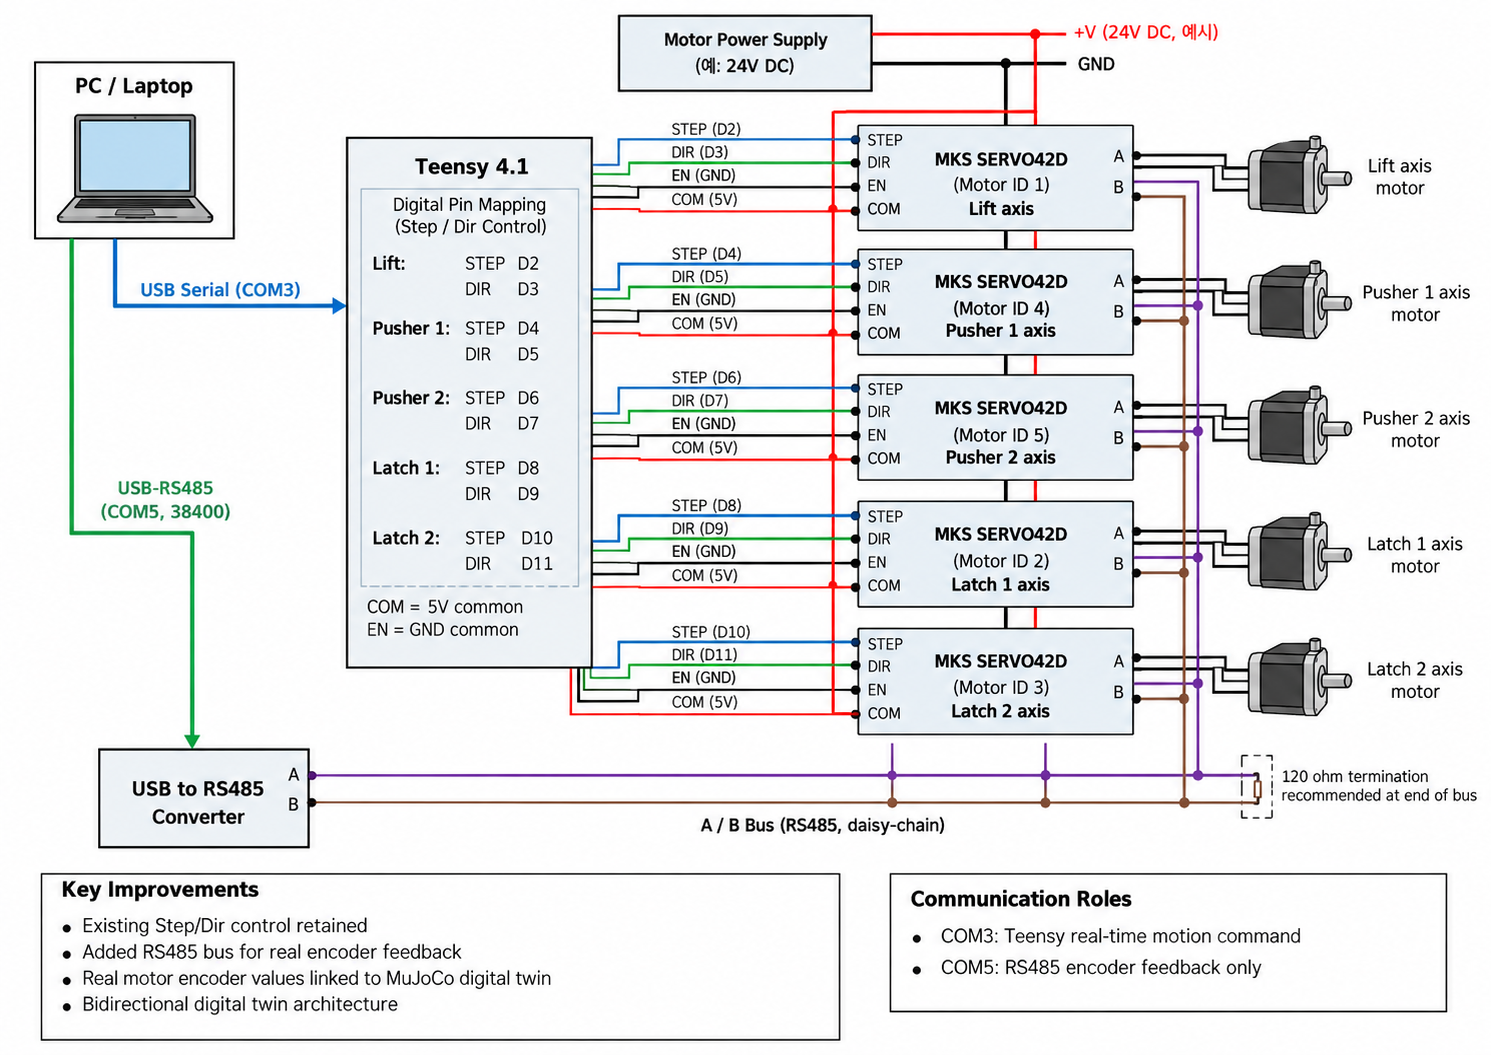
차량 하부에 위치한 배터리를 대상으로 리프트, 래치 캠락, 푸셔, 포고핀 커넥터를 연계하여 배터리 교환 공정을 구현하였고 정밀한 체결을 요하기 때문에 Teensy 제어기와 RS485 통신을 기반으로 5개의 MKS SERVO42D 구동 모듈을 제어하며 각 공정의 신뢰성 향상을 위해 Digital Twin 을 구축하였다.
■ 주요 성과 및 특징
1. 작품적 측면
- 험지 임무 로봇의 배터리 부족 문제를 해결하기 위한 자동 배터리 스와핑 시스템 구현
- Mission Ground 자체를 차량 진입부터 배터리 탈거·이송·체결까지 수행하는 자동화 로봇으로 설계
- 배터리 교체 시간 1분 이내, 작업 성공률 99%를 목표로 실물 구동 검증
- 배터리 교환 후 로봇의 신속한 임무 복귀와 지속적인 운용이 가능하도록 구성
2. 설계적 측면
- RC Car 기준 크기 450 × 315 × 235 mm, 배터리 7.4 V·1,200 mAh, 지면에서 배터리까지의 높이 74 mm를 반영하여 설계
- Lift: Ball Screw + LM Guide 적용, 최대 상승 높이 276 mm, 도달 시간 약 7.1초, 요구 토크 0.312 N·m(안전계수 3 적용)
- Pusher: Rack Gear + Pinion Gear 적용, 유효 이송 거리 205.196 mm, 필요 구동력 10.66 N
- Latch: 90° Cam Lock 적용, 횡방향 허용오차 ±1.0 mm, 격벽과 역방향 너트를 통해 체결 안정성 확보
- Pogo Pin Connector를 적용하여 배터리 체결과 전기적 연결을 동시에 수행
3. 소프트웨어적 측면
- Teensy 기반으로 Lift 1축, Latch 2축, Pusher 2축의 총 5축 구동 시퀀스 구현
- RS485 통신을 이용해 각 구동 모듈을 개별 제어하고, 배터리 탈거·이송·삽입·체결 순서를 자동화
- START, STOP, RESET, E-STOP 및 공정 인터록을 적용하여 안전 제어 기능 구현
- ROS2·Gazebo·MuJoCo 기반 디지털 트윈을 구축하여 실물 공정과 가상 모델의 동작을 검증
4. 전장 및 제어 측면
- LRS 12V SMPS와 Fuse Box를 기반으로 전원 분배 및 회로 보호 구성
- 별도 전압 변환 없이 전체 시스템을 DC 12V로 통합
- Teensy와 MKS SERVO42D NEMA17 모터·드라이버 일체형 모듈 5개를 RS485 3선식
A·B·GND 방식으로 연결
- Lift 1개, Latch 2개, Pusher 2개의 독립 구동 모듈을 구성하여 공정별 제어와 유지보수성을 확보
■ 향후 개선 계획
1. 다양한 플랫폼 적용을 위한 모듈화
배터리 크기와 장착 위치가 다른 구조 로봇, 순찰 로봇, 물류 로봇에도 적용할 수 있도록 교체 모듈과 체결부를 표준화
2. 현장 대응형 Mission Ground로 확장
고정형 시스템을 기반으로 이동형 또는 원격 운영이 가능한 Mission Ground로 발전시켜 재난·험지 환경에서 로봇의 복귀와 재출동을 지원
3. 운영 데이터 기반 유지보수 체계 구축
모터 동작 횟수, 체결 상태, 교환 시간 등의 데이터를 축적하여 부품 이상을 사전에 확인하고 유지보수 시점을 예측할 수 있도록 개선
프로젝트 갤러리
프로젝트 제작 과정과 최종 결과물을 담은 이미지 갤러리입니다.
프로젝트 소개
목표 및 제작 동기
1. 프로젝트 목표
본 프로젝트는 이동 로봇의 배터리 부족 문제를 해결하기 위한 Battery swap 기반 Mission Ground를 설계·제작하는 것을 목표로 한다. 기존의 배터리 교환 시스템은 차량이 정해진 위치에 도킹한 이후에도 작업자가 배터리 탈거와 교체 과정에 개입해야 하거나, 각 공정이 개별 장치에 의존하는 경우가 많았다. 이러한 방식은 반복 운용 과정에서 작업자의 부담을 증가시키고, 정렬 오차와 체결 편차에 따라 교환 실패가 발생할 가능성이 있다.
이에 본 작품은 단순한 배터리 교환 장치가 아니라, 이동체가 진입하면 위치를 정렬하고, 차량 하부의 배터리를 탈거한 뒤 충전된 배터리를 삽입하고, 교환 완료 상태를 확인하는 일련의 공정을 하나의 자동화 시스템으로 통합하였다. 즉, 본 프로젝트에서 중심이 되는 대상은 RC카 자체가 아니라 로봇의 복귀·정렬·배터리 교환·재출발을 수행하는 Mission Ground 자체이다. Mission Ground는 리프트, 래치, 푸셔, 포고핀, 센서 및 제어부가 결합된 하나의 로봇 시스템으로서 이동 로봇의 임무 수행을 지원한다.
본 시스템은 차량 하부에서 배터리를 교환하는 방식을 적용하였다. 차량이 교환 위치에 진입하면 Mission Ground의 리프트가 차량과 배터리의 높이를 조정하고, 래치 구조가 배터리 체결 상태를 해제한다. 이후 랙 앤 피니언 방식의 푸셔가 방전 배터리를 교환 위치로 이송하고, 충전된 배터리를 차량 하부로 이동시킨다. 마지막으로 리프트가 상승하여 배터리를 차량에 결합하고, 래치와 포고핀의 체결 상태를 확인한 뒤 공정을 종료한다.
또한 실제 시스템의 제작과 구동에 앞서 ROS2·Gazebo 기반의 로봇 운용 시뮬레이션을 적용하고, MuJoCo 기반 디지털 트윈을 구축하여 Mission Ground의 공정 동작과 제어 상태를 가상 환경에서 검증한다. 이를 통해 리프트의 이동 범위, 래치의 체결 순서, 푸셔의 이송 거리, 배터리와 차량 간 간섭 및 센서 상태를 사전에 확인한다. 이후 실제 모터의 엔코더 값과 리미트 스위치, 압력 센서 등의 데이터를 디지털 모델과 비교하여 실물과 가상 모델 사이의 동작 차이를 분석한다.
최종적으로는 Retrace 기반 자율 복귀 기능과 연계하여, 험지에서 임무를 수행하는 구조·탐사 로봇이 배터리 잔량 부족을 감지하면 Mission Ground로 복귀하고, 자동 배터리 교환 후 다시 현장으로 투입되는 임무 연속 운영 시스템으로 확장하는 것을 목표로 한다. 이를 통해 배터리 충전을 위해 장시간 대기하거나 작업자가 직접 로봇을 회수해야 하는 문제를 줄이고, 물류·산업·재난 현장에서 반복적인 무인 운용이 가능한 기반을 제시하고자 한다.
프로젝트 컨셉
System Concept :
Mission Ground 자체를 하나의 로봇으로 정의하고, 이동 로봇의 진입부터 배터리 교환과 재출발까지 전 공정을 자동화한다.
- 전체 공정
1. 이동 로봇이 Mission Ground에 진입
2. 차량 위치 및 배터리 교환 위치 정렬
3. 리프트 상승을 통한 차량·배터리 위치 조정
4. 래치 해제 및 방전 배터리 분리
5. 푸셔를 이용한 방전 배터리 배출
6. 충전 배터리 이송 및 삽입
7. 리프트 상승과 래치 체결
8. 포고핀 접촉 및 배터리 연결 상태 확인
9. 교환 완료 후 이동 로봇 재출발
- 세부 설계 사항
1. Lift 설계
리프트는 차량과 배터리의 수직 위치를 조정하고, 배터리 탈거 및 재체결에 필요한 하중을 지지하는 핵심 구동부이다. 구동 방식은 볼스크류와 리니어 가이드를 적용하였다. 볼스크류는 회전 운동을 직선 운동으로 변환하며, 리니어 가이드는 상판의 수직 이동을 안내하고 횡방향 흔들림을 억제한다.
- 스크류 직경: 25 mm
- 볼스크류 리드: 20 mm
- 유효 길이: 340 mm
- 리니어 가이드 레일 길이: 400 mm
- 설계 하중: 3 kg
- 축방향 하중: 29.4 N
- 계산 필요 토크: 0.104 Nm
- 안전 계수 3 적용 요구 토크: 0.312 Nm
- 회전 속도: 60 rpm
- 최대 상승 높이: 276 mm
- 목표 도달 시간: 약 7.1초
- 구조 해석 최대 변위: 약 3.57 × 10⁻⁵ mm
구조 해석 결과, 설계 하중 조건에서 리프트의 변위가 매우 작게 나타나 상판의 구조적 안정성을 확인하였다. 이를 바탕으로 리프트가 배터리와 상판 하중을 안정적으로 지지하고, 반복적인 상승·하강 공정에 대응할 수 있도록 설계하였다.
2. Latch 설계
래치는 배터리를 차량에 고정하고 탈거 과정에서 체결을 해제하는 장치이다. 기존 볼팅 방식은 정밀한 축 정렬을 요구하고 체결·해제 시간이 길다는 한계가 있으므로, 본 시스템에서는 일정한 간극을 허용하는 래치 기반 체결 구조를 적용하였다.
- 래치 구조 허용오차: ±1.0 mm
- 드라이버 두께: 2 mm
- 슬롯 간 거리: 4 mm
- 래치 입구 직경: 7 mm
- 블레이드 높이: 7 mm
- 래치 결합 길이: 4 mm
- 회전 방식: 90° 체결 구조
래치 입구와 결합부에 간극을 확보하여 차량과 배터리의 미세한 횡방향 오차가 발생하더라도 체결이 가능하도록 하였다. 또한 격벽 구조를 적용하여 래치가 정해진 방향으로만 회전하도록 제한하고, 역방향 너트를 적용하여 주행 진동이나 반복 운용 중 체결이 풀리는 현상을 방지하였다.
3. RC Car 및 Pogo Connector 설계
RC카는 Mission Ground의 배터리 교환 대상이자 향후 구조·탐사 로봇 플랫폼의 축소형 검증 모델이다. 차량 하부에 배터리를 배치하여 실제 이동 로봇의 하부 배터리 교환 구조를 모사하였다.
- 차량 크기: 450 × 315 × 235 mm
- 사용 배터리: 7.4 V, 1200 mAh
- 지면에서 배터리까지의 높이: 74 mm
- 차량 하부 배터리 구조 적용
- 기존 플러그형 커넥터를 2-pin pogo connector로 변경
- 포고핀 체결 오차 목표: ±3.0 mm
포고핀은 배터리 교환 과정에서 별도의 수동 연결 작업 없이 전기적 접점을 형성하기 위한 부품이다. prove 접촉 해석을 통해 포고핀과 접촉면의 위치 관계 및 접촉 가능성을 검토하고, 배터리 삽입 과정에서 안정적인 전기 연결이 이루어지도록 설계하였다. RC카는 현재 Mission Ground의 배터리 교환 공정을 검증하기 위한 플랫폼이며, 향후에는 AMR·AGV와 재난 구조 로봇으로 확장할 수 있다.
주요 기능
- Vision 기반 차량 감지 — Mission Ground로 진입하는 차량을 리프트 하부 Depth Camera로 인식 학습 내용 : YOLO 영상 인식
- Battery Move — Lift : Ball screw + LM Guide -> 정밀 체결을 요하는 공정이기 때문에 작동 충격을 줄여주는 방식 Pusher : Rack Gear + Pinion Gear -> 배터리 이송 과정에서 ±1 mm 이내의 위치 정확도를 확보
- Battery Docking — Lock : Latch + Cam Lock -> Door 에 사용하는 방식으로 볼팅방식에 비해 체결오차가 크기 때문에 사용 Battery Connect : 2 pin Pogo -> 완전 자동화를 위해 기존 순정 Plug 형 커넥터를 자성 방식인 Pogo 방식으로 수정
- Digital Twin — Simulation : Ros2 Gazebo -> 실물 제작 전 Gazebo Simulation을 통해 실물과 동일한 환경에서 검증 ( 제작비 절감 ) Sim = Real : Mujoco -> Motor의 RS485 엔코더를 이용해 실제 Rad 값을 반영하여 실물과 가상과의 실시간 연동 ( 공정 신뢰도 상승 )
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!