
Debris Exploration Robot (RescuEye) Performing Location Tracking and Collapse Risk Prediction Simultaneously
콘테스트 프로젝트 진행 상황
각 Quest를 단계적으로 완성하는 프로젝트입니다.
프로젝트 소개
목표 및 제작 동기
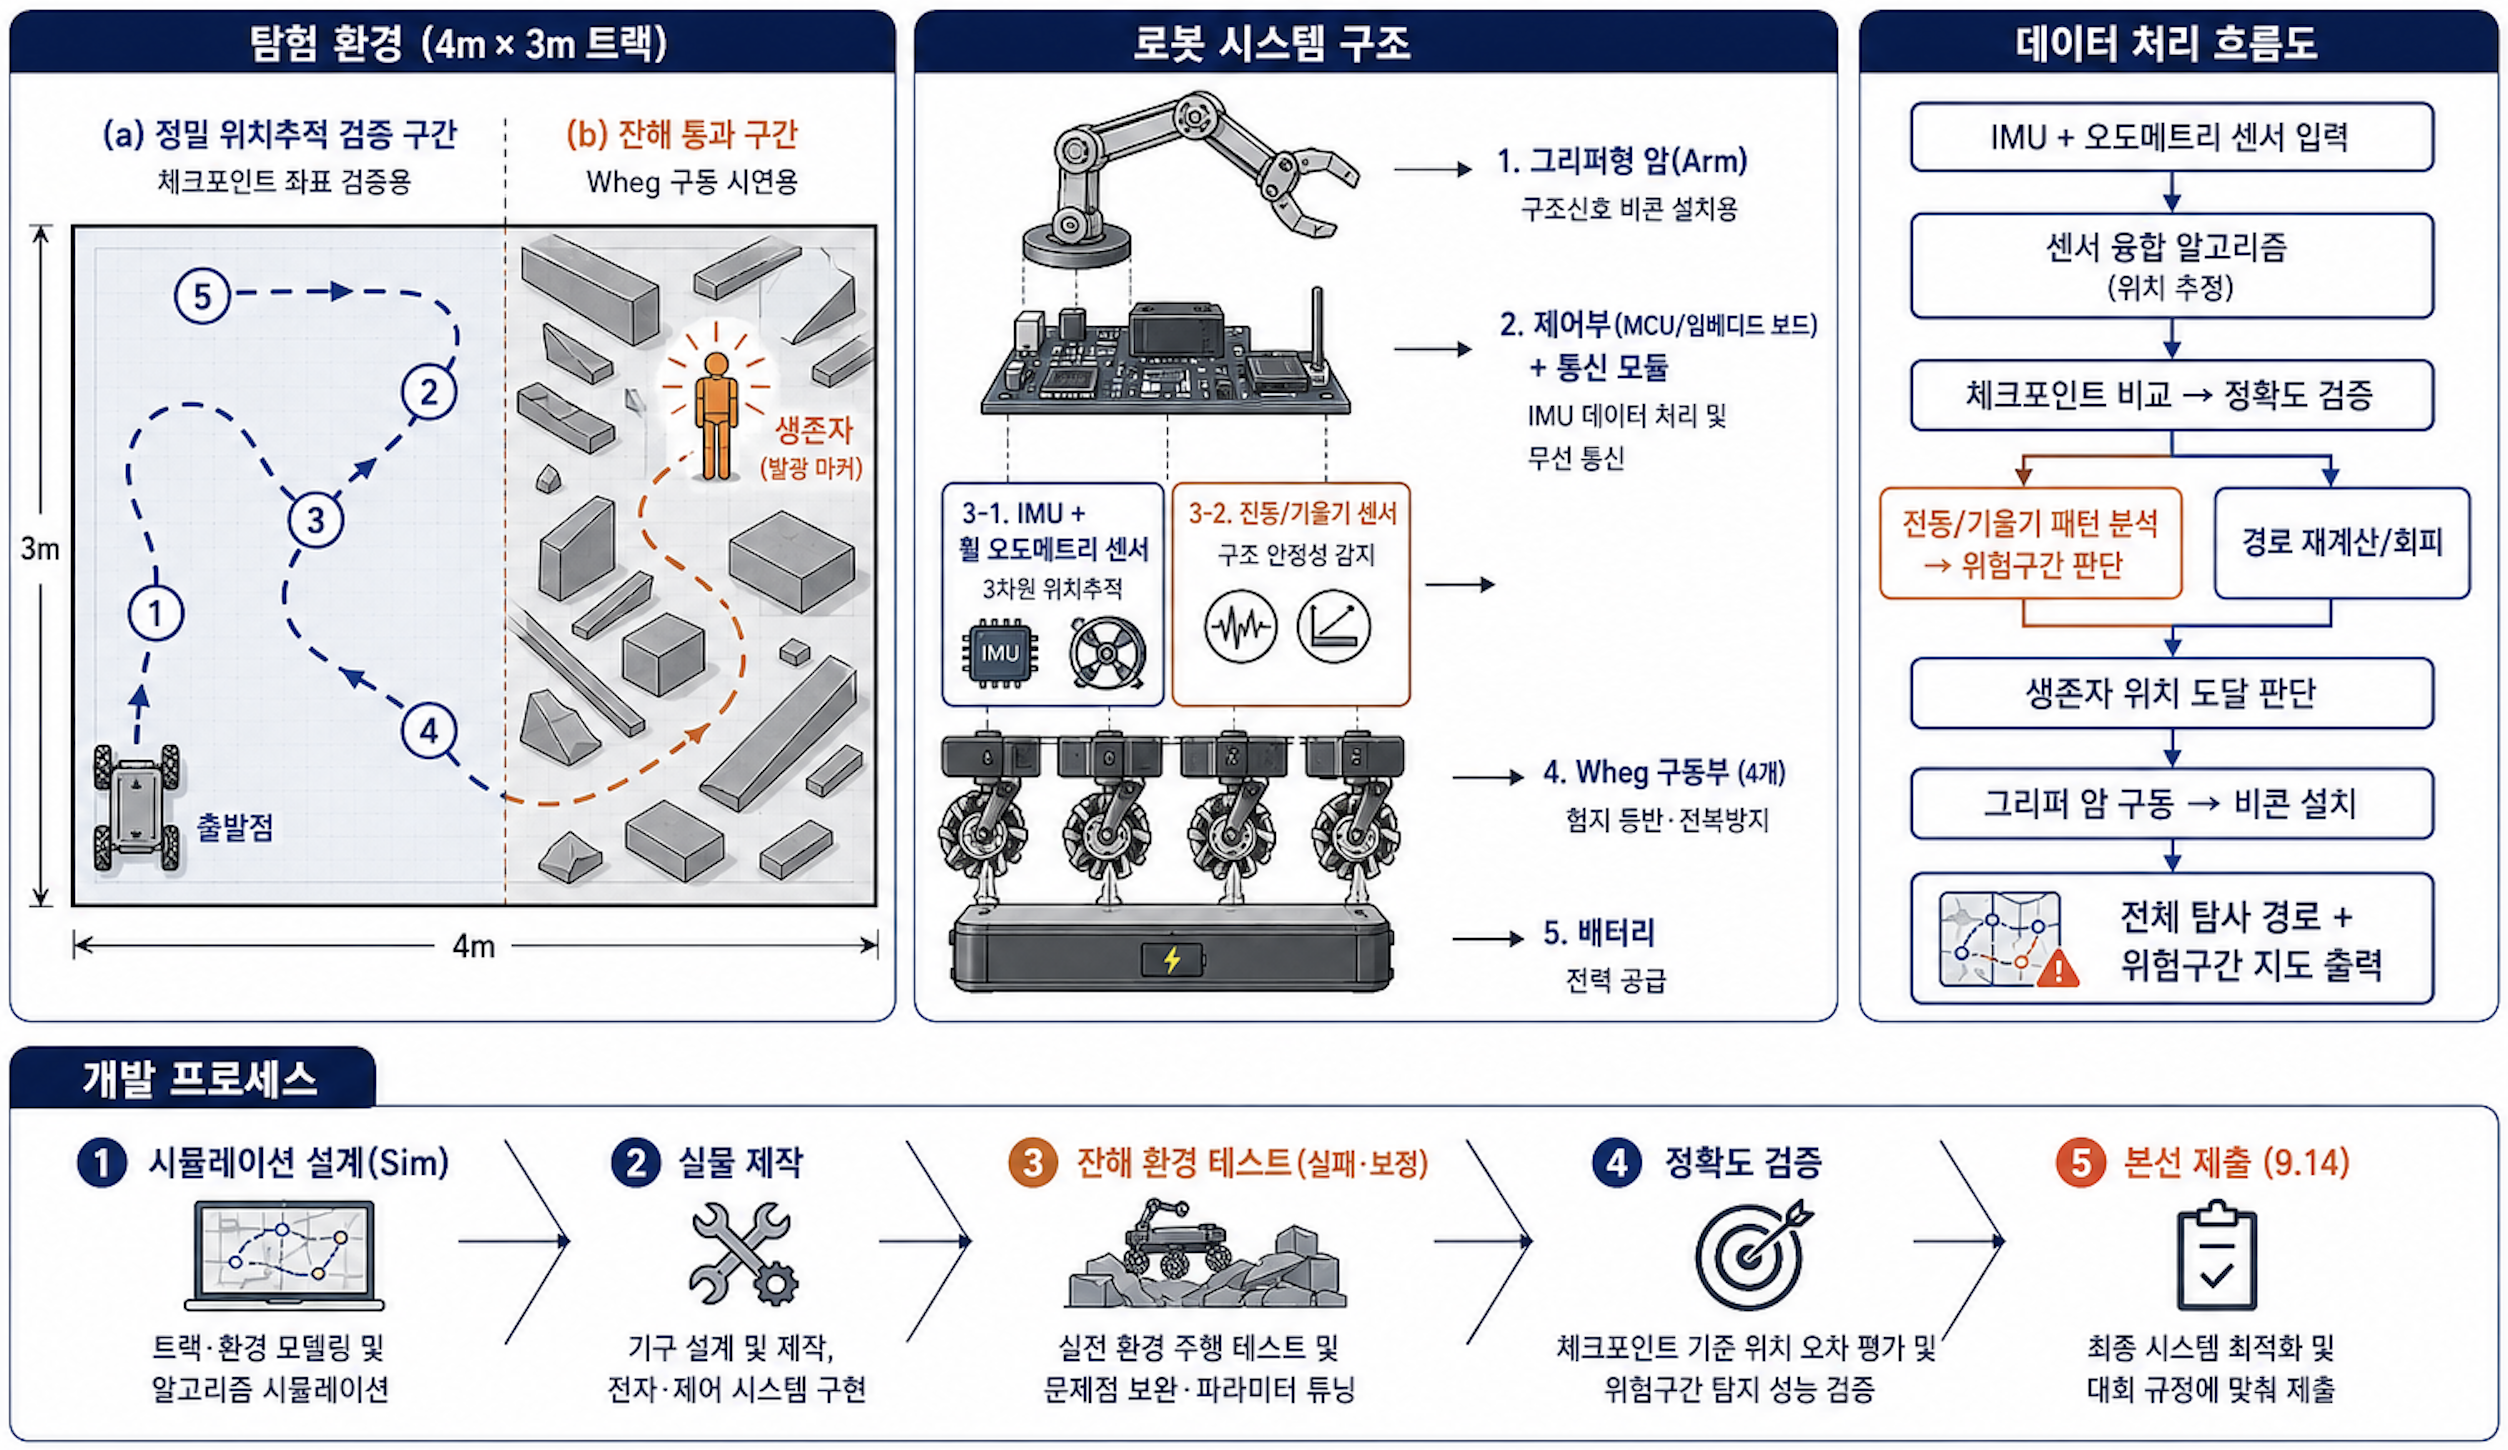
This project directly constructs a building debris site immediately after collapse within a 4m (width) × 3m (length) track, and develops an autonomous exploration robot that ① precisely tracks its own location even in environments without signals or reference points, ② detects and avoids sections with additional collapse risks in advance, and ③ reaches the estimated location of survivors to install rescue signal beacons. Unlike most existing exploration robots that only indicate "where it is," RescuEye aims to simultaneously provide "location + risk level" by applying the team's registered patent (3D position tracking system) and research technology related to structural deformation measurement. Since ordinary wheels or legged locomotion on debris tend to slip or overturn easily, this robot applies a rotary leg spoke structure (Wheg, Wheel-Leg Hybrid) to simultaneously secure terrain traversal stability and driving reliability. [Expected Effects] This technology can be applied to pre-assess risk levels before deploying first responder teams at actual disaster sites, which holds practical value in simultaneously improving both rescuer safety and rescue success rates. The differentiation point of being a "robot that predicts risks" rather than merely a "robot that knows location" can serve as clear technological superiority in the existing exploration robot market, and it also possesses commercialization potential in terms of practical convergence of owned technologies.
프로젝트 컨셉
(1) 트랙 설계; 이중 구간 구성 4m×3m 트랙을 ① 정밀 위치추적 검증 구간(평탄, 사전 측정된 체크포인트 5곳 배치)과 ② 잔해 통과 구간(각목·블록·경사로 구성한 험지, 시각적 임팩트용)으로 분리 설계합니다. 잔해는 안전을 위해 경량 폼블록·종이박스 등으로 제작합니다. (2) 위치추적; 보유 특허 기반 IMU와 휠 오도메트리를 융합한 위치 추정 알고리즘(보유 특허: "위치 정보를 이용한 3차원 대칭 및 위치 추적 시스템")을 적용합니다. 잔해 구간에서는 진동·슬립으로 단순 오도메트리가 누적 오차를 일으키는 문제가 핵심 난제이며, 이를 IMU 보정으로 해결하는 것이 본 과제의 기술적 도전입니다. 검증 구간의 체크포인트에서 추정 좌표와 실측 좌표를 직접 비교해 정확도를 정량적으로 제시합니다. (3) 구조 안정성 감지 구조물 변형측정 관련 보유 연구 기술을 응용하여, 로봇이 잔해 구간을 통과하며 진동·기울기 패턴을 실시간 분석하고 추가 붕괴 가능성이 높은 구간을 식별·회피하는 기능을 개발합니다. (4) 구동부; Wheg(휠-레그 하이브리드) 일반 바퀴 대신 회전형 다리살 구조를 적용해 잔해 위에서의 등판·전복 방지 안정성을 높입니다. 이는 실제 재난구조 로봇 연구(RHex 계열)에서 검증된 방식으로, 다리 보행 대비 제작 난이도가 낮으면서도 단순 바퀴보다 험지 통과력이 높습니다. (5) 암(Arm); 구조신호 비콘 설치 "생존자" 위치(발광 마커가 부착된 마네킹으로 시각화)에 도달하면 탑재된 그리퍼형 암으로 구조신호용 비콘을 설치합니다. (6) Sim-to-Real 개발 절차 Wheg 보행 패턴은 간단한 동역학 시뮬레이션으로 먼저 설계한 뒤, 실물 환경에서 반복 보정합니다. 이 과정에서 발생하는 전복·미끄러짐 등 실패 사례를 기록해, 최종 데모 영상에 "초기 실패 → 보완 → 성공"의 진화 과정으로 구성합니다. (7) 일정 및 산출물 계획 중간점검(8.26)까지 위치추적 정확도 검증을 완료하고, 본선 제출(9.14)까지 전체 동작 데모 영상·소스코드·발표자료를 준비합니다. 지원 장비비는 Wheg 구동 모터·서보, 그리퍼 암 키트, 진동/IMU 센서 모듈 구매에 집중 배정할 계획입니다. [개발 역량] 대표자는 공학 박사 과정 중 다수의 로봇 관련 R&D 과제를 수행했으며, DARPA 로봇 챌린지 설계, 자율주행차 전장 설계, 휴머노이드 격투대회·국제로보원 등 다수의 로봇 경연 수상 경력을 보유하고 있습니다(한일로봇배틀 1위, 아시아로보원 1위 등). 본 과제의 핵심 기술인 3차원 위치추적 관련 등록 특허를 보유하고 있으며, IMU 기반 이동 정확도 분석 연구로 논문을 게재했고, 관성측정장비를 이용한 지하공간 위치파악 연구로 KTUSA 학회장상을 수상한 바 있습니다. [지원 동기] 저희가 정의한 "탐험"은 단순히 새로운 형태의 로봇을 만드는 것이 아니라, 이미 검증된 우리의 연구(위치추적·구조안전성 기술)를 가장 극한의 물리적 환경, 무너진 잔해 속에서 실제로 작동하게 만드는 도전입니다. 시뮬레이션과 현실의 간극, 잔해 위에서의 예측 불가능한 거동을 직접 겪고 실패하며 개선해나가는 과정 자체가, 저희가 이 대회에서 증명하고자 하는 진짜 가치입니다.
코드 & 회로도
댓글 0개
아직 댓글이 없습니다. 첫 댓글을 남겨보세요!