
노타, 퀄컴 NPU 기반 로봇 AI 최적화 성공…로봇팔 작업 속도 3배 향상
 기사입력2026.09.22 09:38
비전언어행동모델 추론 속도 최대 7배 개선, GPU 없이 엣지 NPU에서 로봇 AI 구동
AI 최적화 전문기업 노타(NOTA)가 퀄컴의 산업용 AI 프로세서에서 로봇 AI 모델을 최적화해 실제 로봇 작업 속도를 크게 향상시켰다고 밝혔다. 회사는 이를 통해 피지컬 AI 환경에서 AI 모델과 반도체, 실행 환경을 아우르는 최적화 기술을 검증했다고 설명했다.
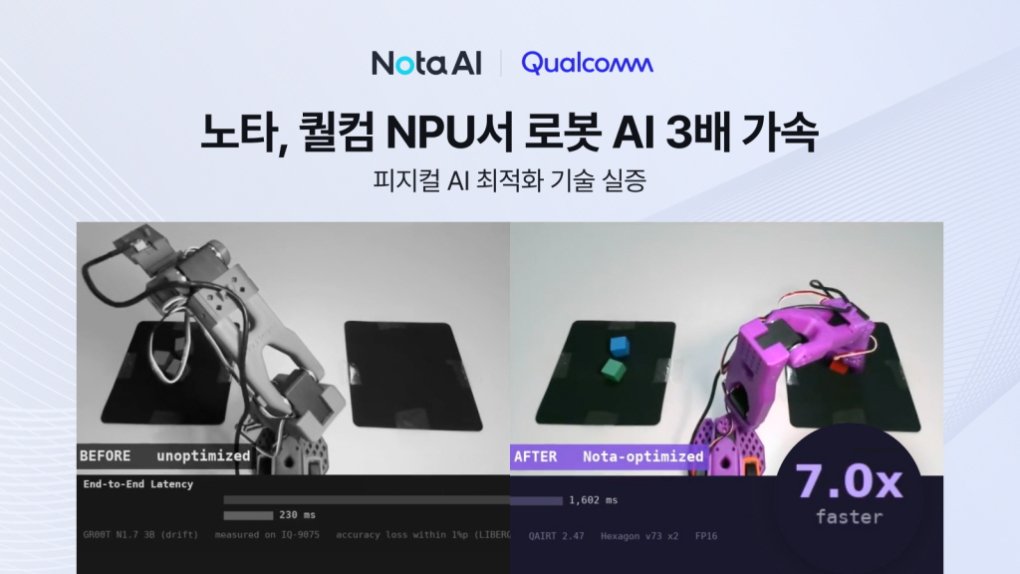
노타는 22일 퀄컴의 산업용 시스템온칩(SoC)인 ‘드래곤윙 IQ-9075’의 신경망처리장치(NPU)에서 비전언어행동모델(VLA)을 최적화한 결과, 로봇팔 작업 속도를 기존 대비 3배 높였다고 발표했다.
성능 검증은 로봇팔이 음성 명령에 따라 큐브를 집어 지정된 위치로 옮기는 작업을 대상으로 진행됐다. 실험 결과 AI 모델의 추론 속도는 최대 7배 향상됐으며, 실제 작업 시간은 기존 36초에서 12초 수준으로 단축됐다. 작업 성공률은 92%로, 원본 모델의 93%와 비교해 성능 저하를 최소화했다.
GPU 없이 엣지 NPU에서 AI 실행
이번 실증의 특징은 고성능 GPU나 외부 서버 없이 로봇 내장형 NPU에서 AI 모델을 직접 구동했다는 점이다.
비전언어행동모델은 영상 인식과 언어 이해, 행동 생성 기능을 통합한 AI 모델로, 일반적으로 높은 연산 성능을 요구한다. 노타는 모델 경량화와 NPU 연산 그래프 최적화, 멀티 NPU 런타임 구축 등을 통해 이를 엣지 환경에 구현했다고 설명했다.
회사는 카메라 영상 인식부터 언어 명령 해석, 행동 생성, 로봇 동작 실행까지 전 과정을 하나의 시스템에서 처리하도록 구성했다.
피지컬 AI 최적화 기술 확대
노타는 해당 기술을 적용한 로봇팔 시연을 ‘KRAIN 2026(Korea Real-World AI Network 2026)’ 행사에서 공개했다.
회사는 향후 모바일과 엣지 기기를 넘어 로봇·휴머노이드 분야까지 AI 최적화 기술 적용 범위를 확대할 계획이다.
한편 노타는 LG전자, 모빌린트와 함께 정부의 K-온디바이스 AI 반도체 기술개발 사업 휴머노이드 부문 국책과제에 참여하고 있으며, 국산 NPU 기반 로봇 AI 최적화 연구도 수행 중이다.
댓글
관련 뉴스

노타, AMD 로보틱스 파트너 네트워크 합류…온디바이스 AI 로보틱스 확장
AI 모델 경량화 전문기업 노타가 AMD 로보틱스 파트너 네트워크에 합류해 온디바이스 AI 최적화 기술을 로보틱스 분야로 확대한다. 전력·메모리·연산 자원이 제한된 로봇 환경에서 AI 모델을 안정적으로 동작시키기 위해 모델 경량화와 하드웨어 맞춤형 최적화 기술을 적용할 계획이다.
2026.07.24by 배종인 기자

노타, AI 인프라 비용 최대 76.5% 절감…‘솔라 오픈2’ 전용 경량화 모델 공개
AI 모델 경량화 전문기업 노타가 업스테이지의 정부 독자 AI 파운데이션 모델 솔라 오픈2의 경량화 버전을 공개했다. MoE 양자화와 프루닝 기술을 적용해 가중치 메모리를 76.5% 감축했으며, 필요한 GPU를 8장에서 2장으로 줄였다. 기업의 AI 인프라 비용 절감 효과를 기대할 수 있다.
2026.07.27by 배종인 기자

노타, 문샷AI ‘키미 K3’ 경량화…엔비디아 B300 GPU 8장→4장
AI 모델 최적화 기업 노타가 문샷AI의 2조8,000억 매개변수 초거대 AI 모델 ‘키미 K3’를 경량화했다. 자체 개발한 비균일 전문가 프루닝 기술을 적용해 필요 GPU를 8장에서 4장으로 절감하면서도 핵심 성능을 유지했다. 이 기술은 층별 특성을 분석해 기여도 낮은 모듈만 선별 제거하며, 인프라 비용 절감을 기대할 수 있다.
2026.08.06by 배종인 기자

노타, 메타엠과 AI 상담체계 구축 계약…AI 에이전트 운영 인프라 시장 진출
AI 모델 최적화 기업 노타가 AI 에이전트 운영 인프라 시장에 본격 진출한다. 첫 상용 프로젝트로 AI 컨택센터(AICC) 전문기업 메타엠과 차세대 AI 상담체계 구축에 나선다.
2026.08.13by 배종인 기자
노타, 업스테이지 컨소시엄과 독파모 3차수 진출
AI 모델 경량화·최적화 기업 노타가 업스테이지 컨소시엄의 일원으로 정부 독자 AI 파운데이션 모델(독파모) 3차수에 진출했다. 노타는 업스테이지의 ‘Solar Open 2’ 경량화를 통해 H100 GPU 8장 요구 모델을 2장으로 구동 가능하게 만들고 메모리 사용량을 76.5% 절감했으며, 허깅페이스 누적 다운로드 8만 건을 달성했다. 국산 AI 소프트웨어·하드웨어 생태계 결합을 통해 국가대표 AI 모델의 산업 활용성을 높이는 것이 목표다.
2026.08.20by 배종인 기자