
ETRI, 국제 로봇 실내자율탐사 대회 단일로봇 부문 1위
 기사입력2026.11.06 09:56
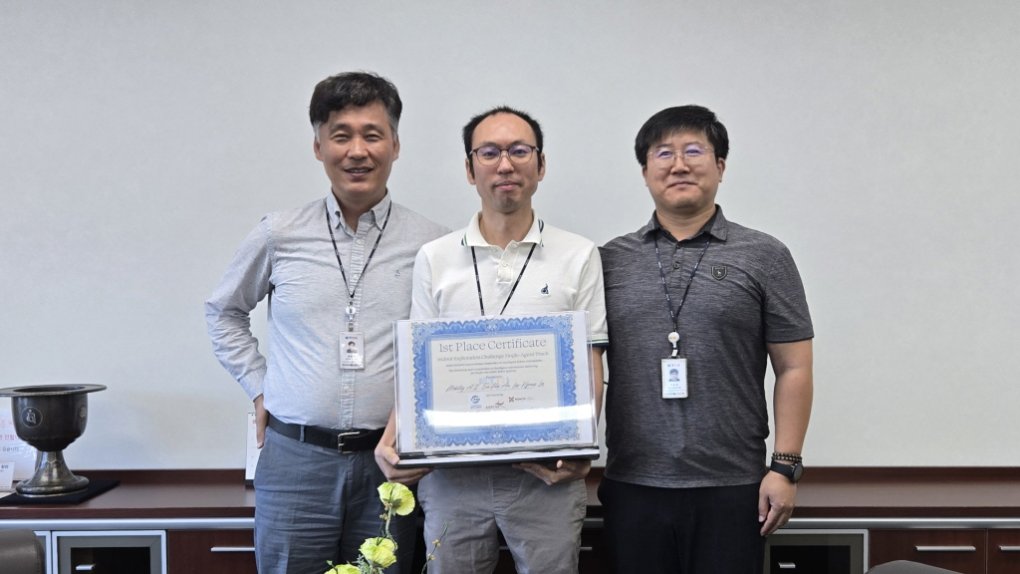
IROS 2026 연계 경진대회서 기지 정보 확보율 40.26% 기록
댓글
관련 뉴스
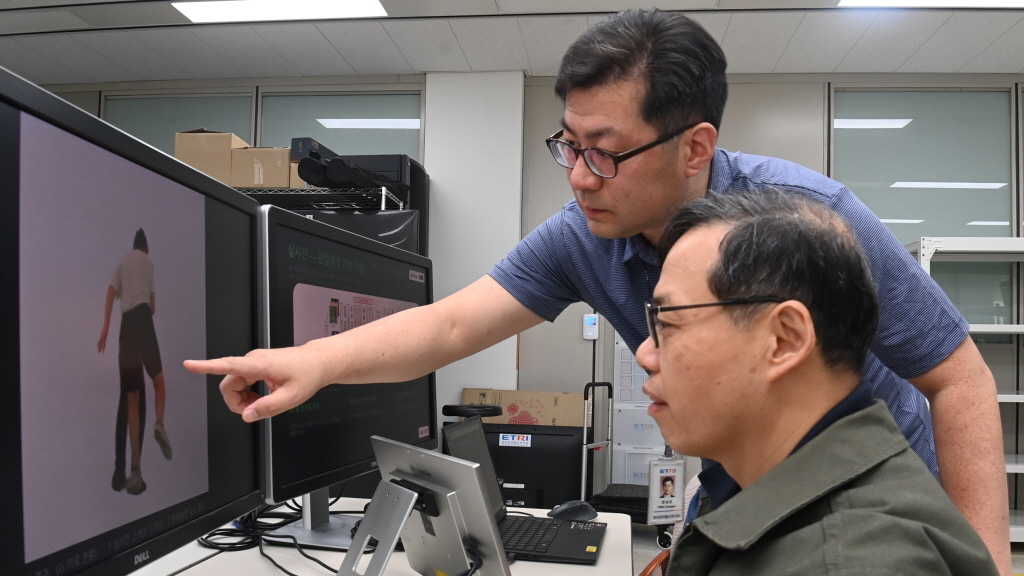
ETRI, AI 전용 영상 압축 등 차세대 미디어 기술 3종 공개
ETRI가 AI 최적화 차세대 미디어 기술 3종을 공개했다. AI 기반 영상 부호화(VCM), 소수 카메라 기반 3D 휴먼 생성, 생성형 AI 기반 사전시각화 기술이다. 자율주행차·로봇·드론 등 AI가 영상을 직접 처리하는 환경에서 대규모 데이터를 효율적으로 압축·전송하며, 스마트시티·영상보안·스포츠 중계 등 다양한 산업 분야에 활용될 수 있다.
2026.10.12by 배종인 기자
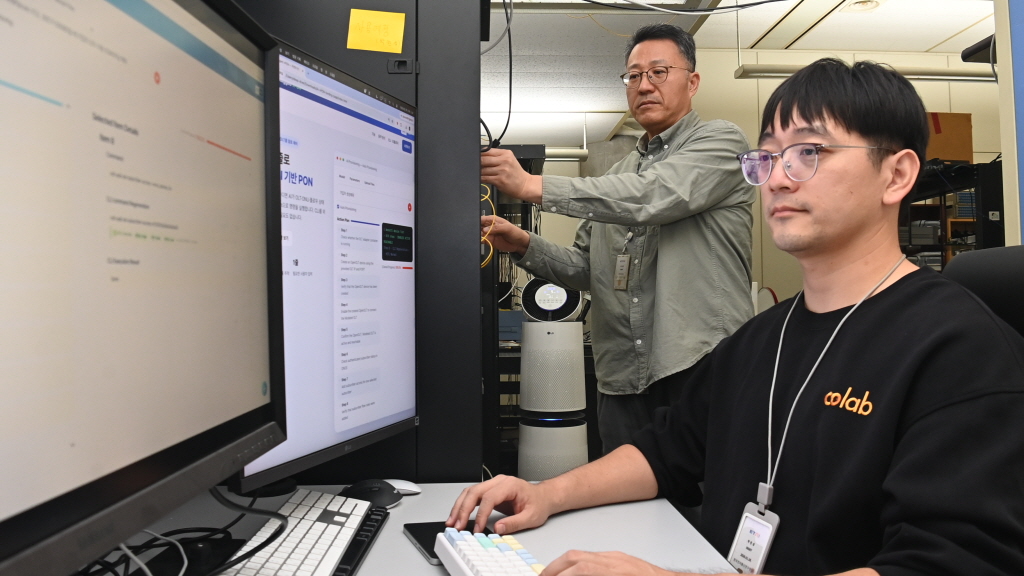
ETRI, 자연어로 광액세스망 자동 설정하는 LLM 기술 개발
ETRI가 대규모언어모델(LLM)을 활용해 광액세스망을 자동 설정·제어하는 기술을 개발했다. 사용자가 자연어로 명령하면 AI가 의도를 분석해 장비를 제어하며, 실제 적용 전 가상 환경에서 검증하는 사전 검증 기술과 보안을 위한 로컬 LLM 기술을 함께 확보했다. 복잡한 명령어 없이 자연어 기반 망 운용이 가능해져 통신망 관리 자동화를 실현할 수 있다.
2026.10.14by 배종인 기자
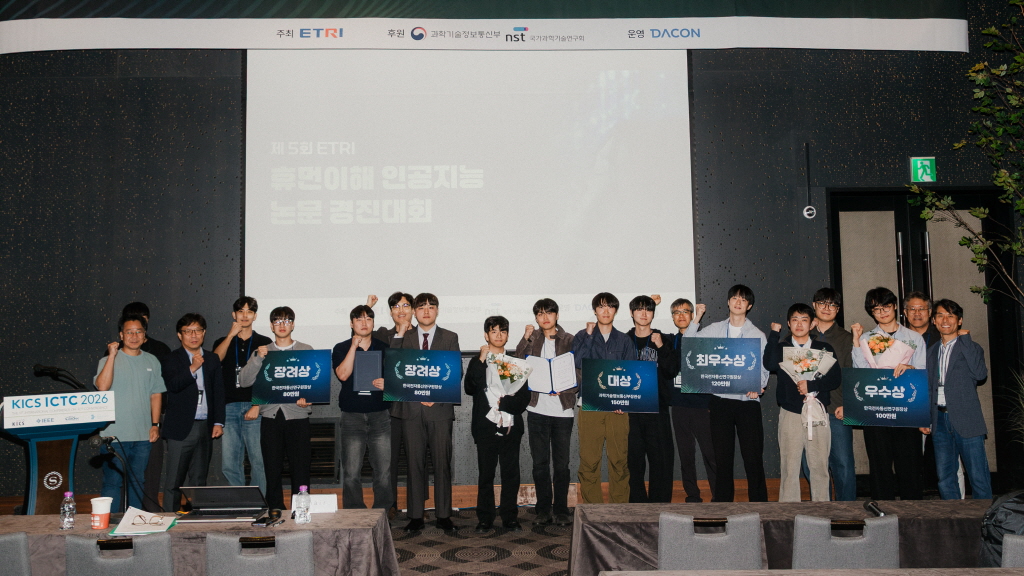
ETRI, 제5회 휴먼이해 AI 논문경진대회 성료…409팀 864명 참가
한국전자통신연구원(ETRI)이 제5회 휴먼이해 AI 논문경진대회를 성공적으로 마쳤다. 409팀 864명이 참가한 이번 대회는 라이프로그 데이터를 활용해 수면의 질, 피로도, 스트레스 등 7개 지표를 예측하는 AI 모델 개발을 주제로 진행됐다. 예측 성능뿐 아니라 연구 재현성과 학술적 기여도를 종합 평가해 우수 연구를 발굴했으며, 상위 22개 팀의 논문이 국제학술대회 ICTC 2026에서 발표된다.
2026.10.19by 배종인 기자
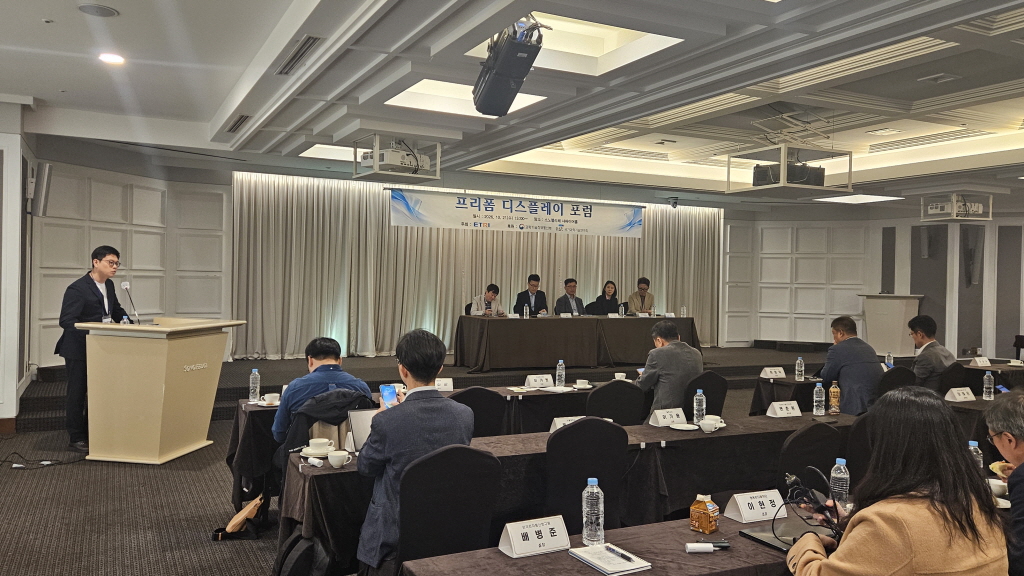
ETRI, 프리폼 디스플레이 산업화 포럼 개최
ETRI가 곡면·구면 등 입체 표면에 구현하는 프리폼 디스플레이의 상용화 기반 마련을 위해 산·학·연 포럼을 개최했다. 옴디아, 삼성디스플레이 등 주요 기업이 참여해 차세대 디스플레이 기술 방향과 콘텐츠 확장 가능성을 논의했으며, 자동차 실내·건축물 등 다양한 공간에 새로운 가치를 제공하는 차세대 산업 생태계 조성에 나선다.
2026.10.23by 배종인 기자
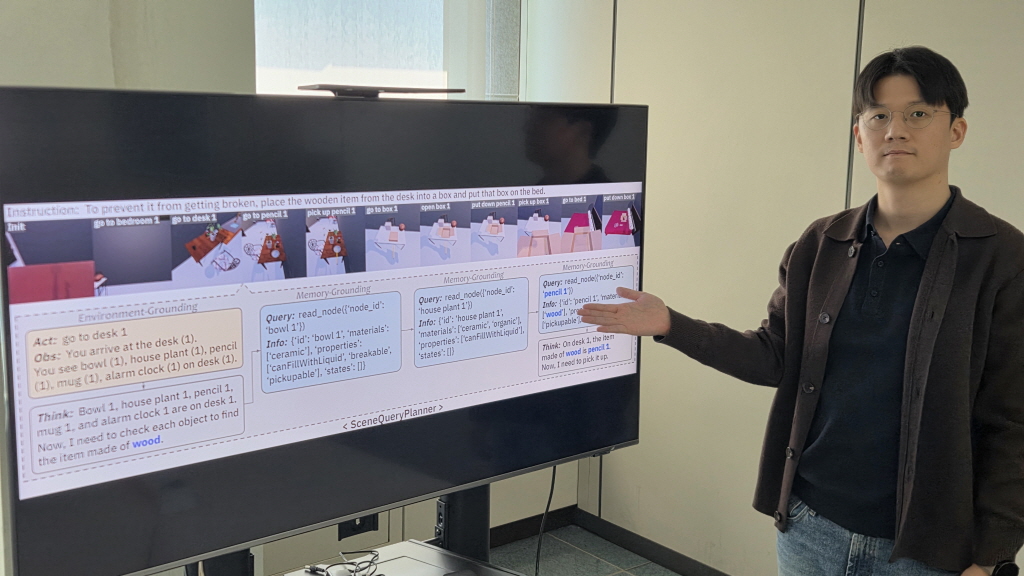
ETRI, 로봇 AI ‘씬쿼리플래너’ 개발…복합작업 성공률 최대 24%p 향상
ETRI와 GIST가 로봇이 환경 정보를 3D 장면 그래프로 저장하고 능동적으로 조회해 행동을 계획하는 AI 에이전트 기술 ‘SceneQueryPlanner’를 개발했다. 기존 방식의 추측 의존 문제를 해결해 메타 LLaMA 3.1 기반 복합작업 성공률을 22.8%p, 알리바바 Qwen 2.5에서 24.0%p 향상시켰다. 가정·돌봄·서비스 로봇 등 피지컬AI 분야의 신뢰성 있는 행동 계획을 가능하게 한다.
2026.10.26by 명세환 기자