

차량 실내 앰비언트 조명의 색 정확도 문제와 지능형 LED 드라이버
 기사입력2026.10.08 22:39
요약
자동차 실내 앰비언트 조명은 전 가격대로 확산되고 있으며, 조명 설계자에게 요구되는 색 정확도 수준도 함께 높아지고 있다. 본 백서는 RGB LED의 온도 드리프트와 개체 편차가 왜 표준 정전류 드라이버로는 보정될 수 없는지를 정량적으로 짚고, 드라이버에 MCU와 보정 데이터, LIN 네트워크 인터페이스를 통합하는 지능형 LED 드라이버 접근을 설명한다. 양산 중인 LITIX Interior TLD4020-3ET의 구현 내용과 포트폴리오 로드맵, 평가·개발 환경을 다루고, 48V 미지원, RGBi/ISELED 미지원, 광학적 열화 직접 진단 부재 등 적용 경계를 명시한다.
1. 배경: 실내 앰비언트 조명의 확산과 요구 수준의 상승
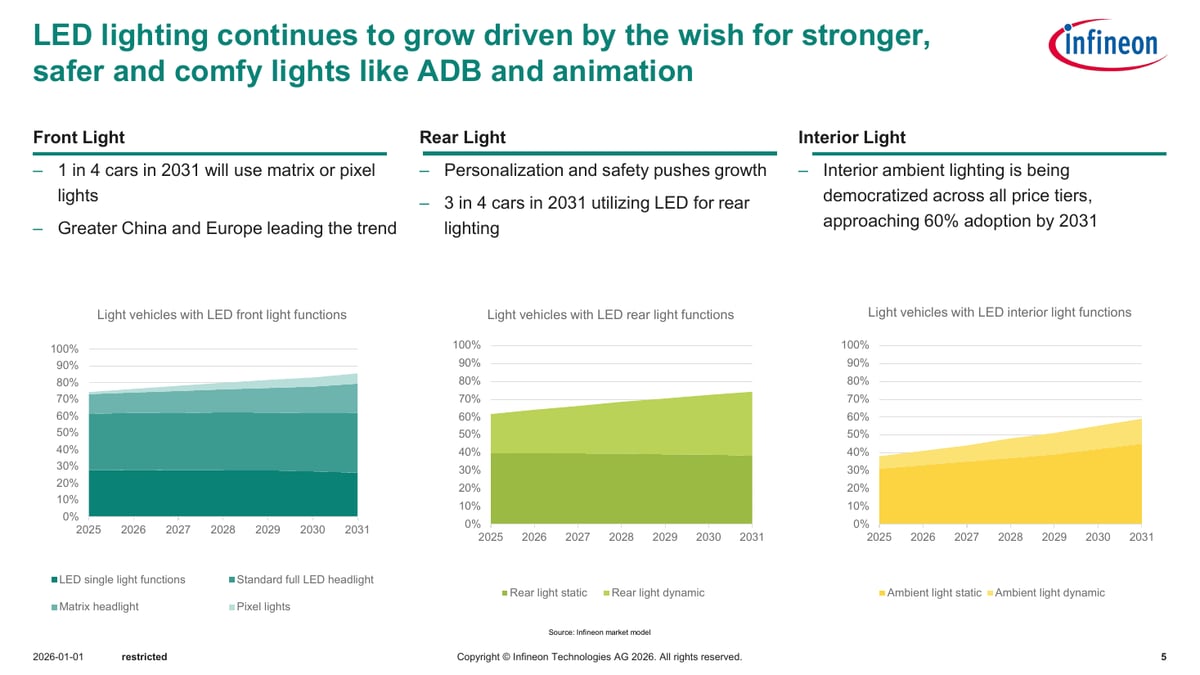
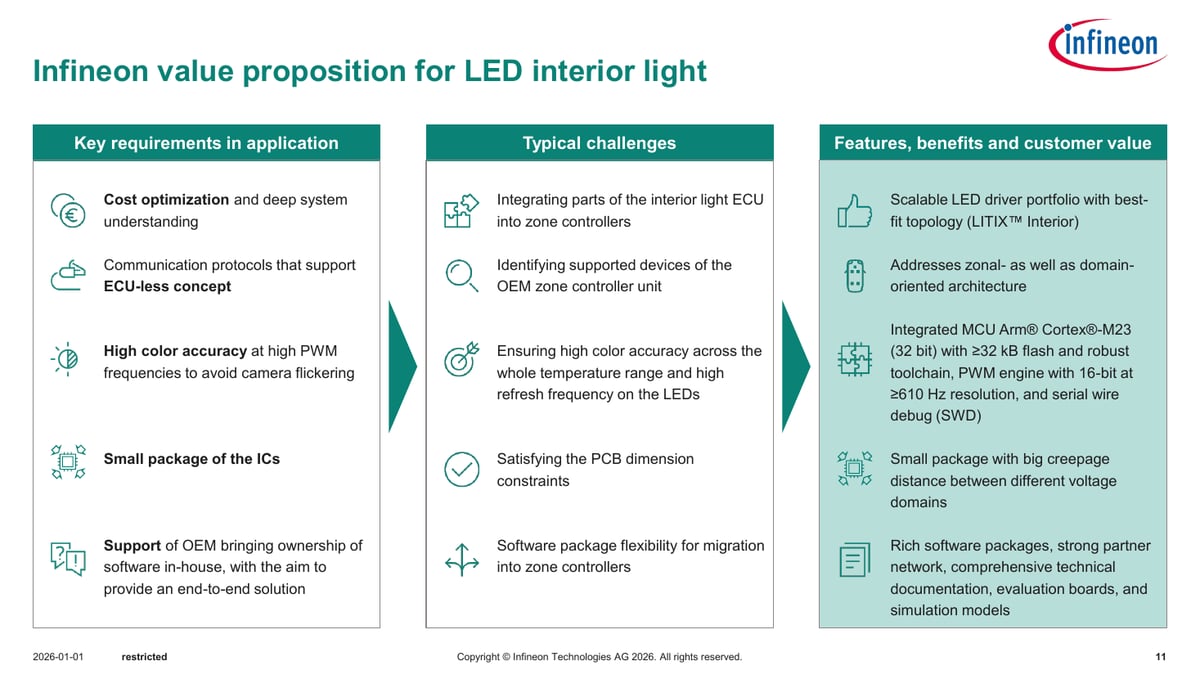
자동차 조명은 주변을 비추는 기능을 넘어 차량의 디자인과 브랜드 아이덴티티를 표현하는 요소로 역할이 확장되고 있다. 발표 자료는 이 변화를 세 흐름으로 정리한다. 빛의 디지털화(적응형 드라이빙 빔(ADB), 고해상도 눈부심 방지, 디지털 레벨링), 브랜드 인식과 개인화(광점 수 증가, 애니메이션, 라이트 시그니처, 그릴·로고 조명), 그리고 노면 투사(프로젝션)다. 그 결과 차량 한 대에 적용되는 광점 수와 시스템 복잡도가 지속적으로 증가한다.
시장 전망도 같은 방향을 가리킨다. 발표 자료의 시장 모델(Infineon market model) 기준으로, 2031년에는 전방 조명에서 4대 중 1대가 매트릭스 또는 픽셀 라이트를, 후방 조명에서 4대 중 3대가 LED를 사용할 것으로 전망된다. 실내 앰비언트 조명은 전 가격대로 확산되어 2031년 채택률이 약 60%에 접근할 것으로 전망된다. 이는 모두 전망치이며 확정 수치가 아니다.
그러나 광점 수의 증가 자체는 드라이버 채널을 늘리면 대응할 수 있다. 문제는 요구 수준의 질적 변화다. 발표 자료가 정리한 실내 조명의 핵심 요구는 비용 최적화, ECU 없이 동작하는 분산 제어(ECU-less) 개념을 지원하는 통신 프로토콜, 카메라 플리커를 피하기 위한 높은 PWM 주파수에서의 높은 색 정확도, 작은 IC 패키지, 그리고 OEM의 소프트웨어 내재화 지원이다. 이 요구 묶음이 LED 드라이버의 성격 자체를 바꾼다. 다음 절에서 그 이유를 LED의 물리 특성에서부터 짚는다.
2. 문제 정의: 표준 정전류 드라이버가 색 정확도를 보장하지 못하는 이유
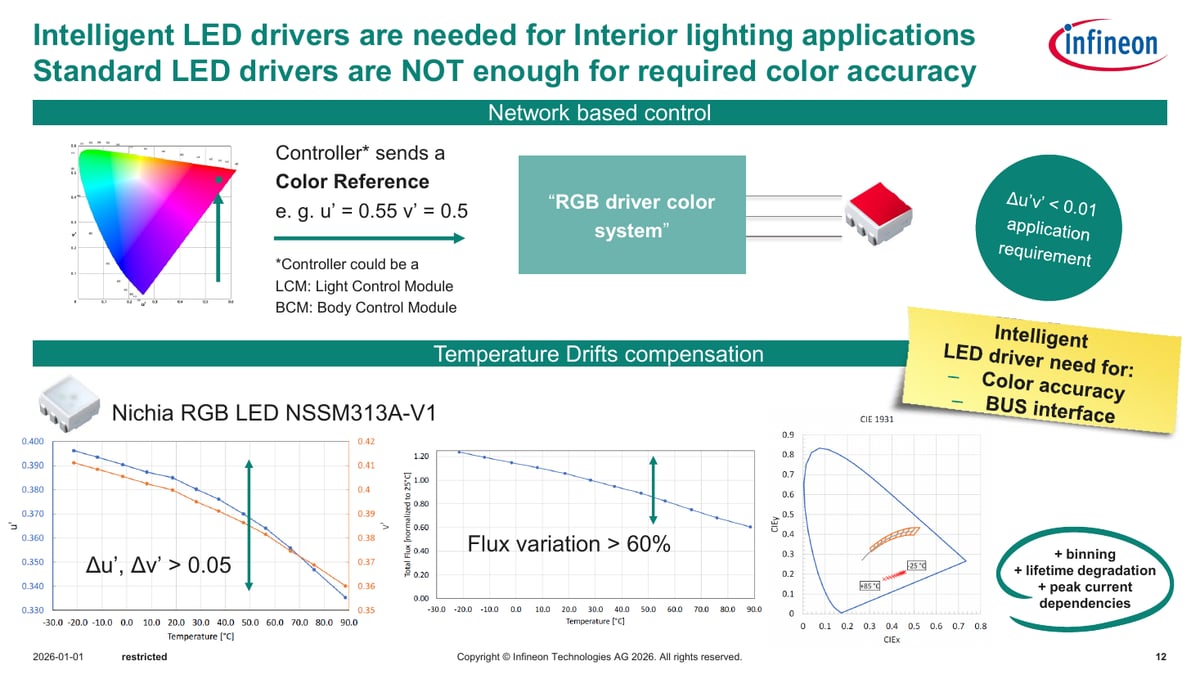
실내 조명의 제어 구조는 네트워크 기반으로 바뀌고 있다. 라이트 컨트롤 모듈(LCM)이나 바디 컨트롤 모듈(BCM) 같은 상위 컨트롤러는 개별 채널의 전류값이 아니라 색 공간상의 목표 색좌표(예: u' = 0.55, v' = 0.5)를 드라이버에 전달한다. 즉 드라이버는 전류를 흘리는 부품이 아니라 지시받은 색을 재현하는 부품이어야 한다. 발표 자료 기준으로 해당 애플리케이션 요구는 Δu'v' 0.01 이내다.
그런데 LED의 물리 특성이 이 요구와 정면으로 충돌한다. 발표 자료에 제시된 Nichia RGB LED NSSM313A-V1의 특성 데이터를 보면, 약 -30~90 °C의 온도 범위에서 색좌표 변화는 Δu', Δv' 기준 0.05를 넘고, 총 광속은 25 °C 정규화 기준 60% 이상 변한다. 온도 하나만으로 요구치(0.01)의 다섯 배가 넘는 드리프트가 생기는 것이다. 여기에 LED 비닝(binning)에 따른 개체 편차, 수명 열화, 피크 전류 의존성이 더해지면 편차는 더 커진다. 동일한 전류를 정확하게 흘리는 정전류 드라이버는 이 변화를 감지하지도, 보정하지도 못한다.
그래서 보정의 주체가 필요하다. 선택지는 두 가지다. 상위 ECU가 모든 LED의 특성 데이터를 들고 중앙에서 보정하거나, 드라이버가 LED별 보정 데이터를 자신의 메모리에 저장하고 스스로 각 RGB 채널의 PWM 듀티를 조정하는 것이다. 발표 자료는 후자, 즉 색 정확도와 버스 인터페이스를 갖춘 지능형 LED 드라이버를 해법으로 제시한다. 이 선택의 대가는 드라이버가 단순 아날로그 소자에서 MCU와 플래시 메모리를 내장한 소자로 복잡해진다는 점이며, 보정 펌웨어와 보정 데이터의 관리 책임이 드라이버 측 소프트웨어로 이동한다는 점으로 볼 수 있다. 기술 Q&A에서도 모듈 간 색 편차는 채널 전류 정밀도만으로 결정되지 않으며, 비닝과 온도 특성의 영향이 크고, 내부 MCU에 LED별 보정 데이터를 저장해 온도 보상을 수행하는 시스템 수준 접근이 필요하다고 답하고 있다. 온도 보정의 핵심은 순방향 전압(Vf) 자체를 일정하게 만드는 것이 아니라, 온도에 따른 광량과 색좌표 변화를 보정 데이터로 상쇄해 최종 밝기와 색감을 유지하는 것이다.
3. 설계 선택: 드라이버에 색 엔진을 통합한다
보정 주체를 드라이버로 옮기기로 하면, 드라이버에는 네 가지가 필요해진다. 보정 연산과 보정 데이터를 담을 MCU와 비휘발성 메모리, 플리커 없이 미세한 밝기 차이를 표현할 PWM 해상도, 상위 컨트롤러와 색좌표를 주고받을 네트워크 인터페이스, 그리고 좁은 모듈에 들어갈 패키지다. LITIX Interior는 이 요구를 32비트 Arm® Cortex®-M23 MCU(32 kB 이상 플래시)와 툴체인, 16비트 분해능에 610 Hz 이상의 PWM 엔진, 시리얼 와이어 디버그(SWD), 그리고 전압 도메인 간 연면거리(creepage)를 확보한 소형 패키지로 구현한다. 도메인 지향 아키텍처와 조널(zonal) 아키텍처를 모두 대상으로 한다.
PWM 주파수 선택에는 명시적인 트레이드오프가 있다. 주파수를 무조건 높이면 카메라 플리커에는 유리하지만 EMC와 디밍 해상도에서 손해를 본다. 기술 Q&A에 따르면 LITIX Interior의 16비트, 610 Hz 조합은 플리커, 색 정확도, 디밍 해상도, EMC 사이의 균형점으로 잡은 설계값이다. 참고로 Q&A에서는 내부 PWM 엔진이 2.5 kHz까지 동작한다는 언급이 있으나, 슬라이드의 610 Hz 사양과의 관계는 확인이 필요하다(미해결 항목 참조).
MCU 통합의 대가도 분명하다. 키온(Key-On) 시 자체 애니메이션 같은 기능은 사전 내장 기능이 아니라 사용자가 Cortex-M23에 펌웨어를 구현해 동작시키는 방식이 된다. 즉 유연성을 얻는 대신 펌웨어 개발과 검증의 책임이 사용자 측으로 온다. 또한 하나의 디바이스가 모든 통신 프로토콜을 지원하는 구조가 아니므로, OEM의 E/E 아키텍처와 정적/동적 조명 요구에 따라 적합한 디바이스를 선택하고 내부 MCU와 소프트웨어로 애플리케이션을 구성하는 방식이다. 이 선택의 또 다른 경계로, 현행 제품은 LIN 기반이며 RGBi 또는 ISELED 인터페이스를 직접 지원하지 않는다.
4. 시스템 아키텍처: 세 가지 조명 세그먼트와 통신 토폴로지
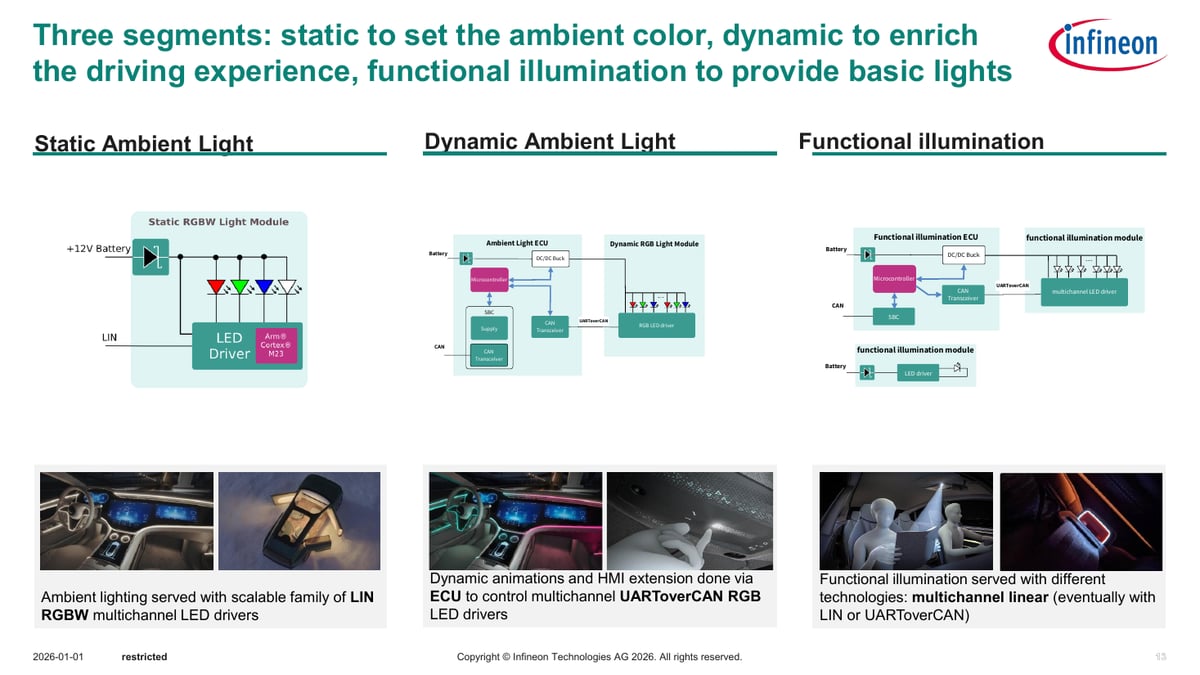
지능형 드라이버가 실제 차량에서 어떤 구조로 배치되는지는 조명 세그먼트에 따라 갈린다. 발표 자료는 실내 조명을 세 가지로 나눈다. 첫째, 정적 앰비언트 조명은 실내의 기본 색 분위기를 만드는 조명으로, LIN 기반 RGBW 멀티채널 드라이버가 담당한다. +12 V 배터리와 LIN 버스만으로 모듈이 동작하므로 별도의 조명 ECU가 필요 없다. 둘째, 동적 앰비언트 조명은 애니메이션과 HMI 확장을 담당하며, ECU가 UART over CAN 방식의 멀티채널 RGB 드라이버를 제어하는 구조다. 셋째, 기능 조명(독서등, 도어등 등)은 멀티채널 리니어 드라이버로, 필요에 따라 LIN 또는 UART over CAN을 결합한다.
이 구분이 곧 트레이드오프의 지도다. LIN 기반 분산 제어를 택하면 와이어 하네스와 시스템 비용이 단순해지고 ECU-less 개념이 가능해지지만, 고속 애니메이션 같은 동적 요구는 ECU와 UART over CAN 기반 구조의 영역으로 남는다. 기술 Q&A에 따르면 현재 LITIX Interior는 3채널 LIN 제품이 출시되어 있고 채널 확장이 예정되어 있으며, UART over CAN 통신 방식은 향후 추가될 예정이다. 따라서 개발 중간에 동적 조명이나 존(zone) 추가가 요구되는 프로젝트라면, 처음부터 LIN, CAN 등 차량 표준 프로토콜을 기준으로 가변 설계를 해두는 것이 OEM 요구 변경에 대응하기 쉬운 방향이다.
여러 모듈을 연결했을 때의 색 균일도와 고장 추적도 네트워크 구조에서 풀린다. 모듈 간 색 동기화는 LIN 기반 네트워크 제어와 LIN 오토 어드레싱으로 수행하며, 고장 위치 추적은 각 노드의 주소와 차량 내 물리적 존을 사전에 매핑해 두고 진단 정보를 그 매핑에 연결하는 방식으로 구성할 수 있다.
5. 구현: TLD4020-3ET
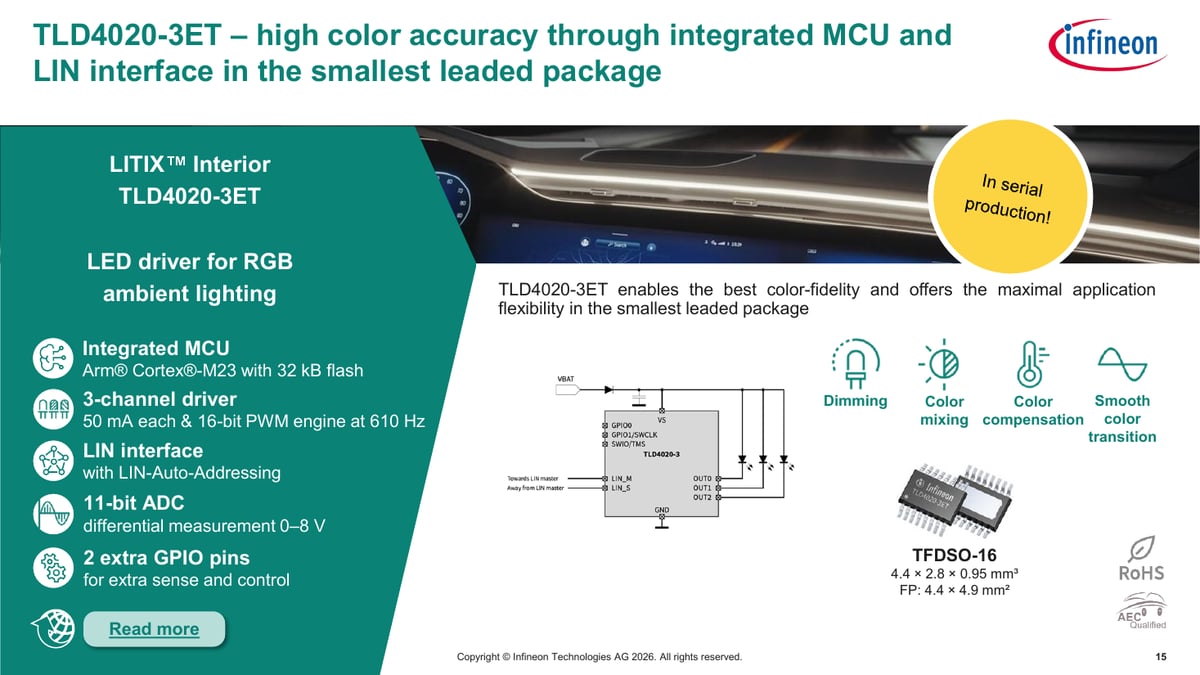
앞 절의 설계 선택이 집약된 제품이 현재 양산 중인 TLD4020-3ET다. RGB 앰비언트 조명용 3채널 LED 드라이버로, 채널당 최대 50 mA의 리니어 전류 싱크와 610 Hz에서 동작하는 16비트 PWM 엔진을 갖는다. 32 kB 플래시를 가진 Arm® Cortex®-M23 MCU를 내장해 LED별 색 보정 데이터를 저장하고 온도 보상을 수행할 수 있으며, 그 결과 디밍, 색 혼합, 색 보상, 부드러운 색 전환을 하나의 소자에서 구현한다. 인터페이스는 LIN이며 LIN 오토 어드레싱을 지원한다. 0~8 V 차동 측정이 가능한 11비트 ADC와 2개의 GPIO 핀이 센싱과 제어 확장용으로 제공된다. 패키지는 TFDSO-16(4.4 × 2.8 × 0.95 mm³, 풋프린트 4.4 × 4.9 mm²)이다. 리드 패키지 선택은 최소 면적 측면에서는 리드리스 대비 양보가 있을 수 있으나, 발표 자료 기준으로 패키지 핸들링, 솔더링, 솔더 검사 비용 측면의 이점을 취한 선택이다. AEC 인증 대상이며 RoHS를 준수한다.
기능안전과 진단 관점에서는, 기술 Q&A 기준으로 LED 개방/단락 및 열 보호에 더해 전원 저전압/과전압(UV/OV) 모니터링, 윈도우드 와치독, 리셋 관리, 페일 슬립 모드, 메모리 오류 정정 등 디바이스 수준의 진단과 안전 메커니즘을 제공한다. 단, 이 진단은 전기적 고장을 대상으로 한다. 밝기 저하나 색상 드리프트 같은 LED의 초기 열화는 디바이스의 직접적인 광학 진단 대상이 아니며, 내부 MCU와 ADC를 활용한 소프트웨어 모니터링 또는 외부 센서를 포함한 시스템 수준 진단으로 접근해야 한다.
리니어 전류 싱크 구조라는 선택에도 대가가 있다. 스위칭 컨버터 없이 회로가 단순해지는 대신, 전류 레귤레이션을 위한 드롭아웃 마진 확보가 시스템 설계자의 몫이 된다. 실차에서는 배터리 전압 자체보다 하네스와 커넥터 저항에 의한 전압 강하를 거쳐 드라이버 VS 핀에 실제로 도달하는 전압이 중요하며, VS, 각 RGB LED의 Vf, OUT 핀 전압을 함께 측정해 드롭아웃 마진을 확인해야 한다. 발열 관리도 같은 맥락이다. 발열은 LED의 Vf에 맞춰 DC/DC로 공급 전압을 조정해 줄이는 접근이 가능하고, 광원이 많은 경우 다채널 소자(12채널, 42채널, 출시 예정)의 적용을 고려할 수 있다. 열 보호 기능이 시스템의 열 설계를 어디까지 대체할 수 있는지는 시스템 요구 조건에 따라 달라지며, 외부 관리와 디바이스/모듈 포화 온도 마진 관리가 병행된다.
6. 포트폴리오와 로드맵, 공급 안정성
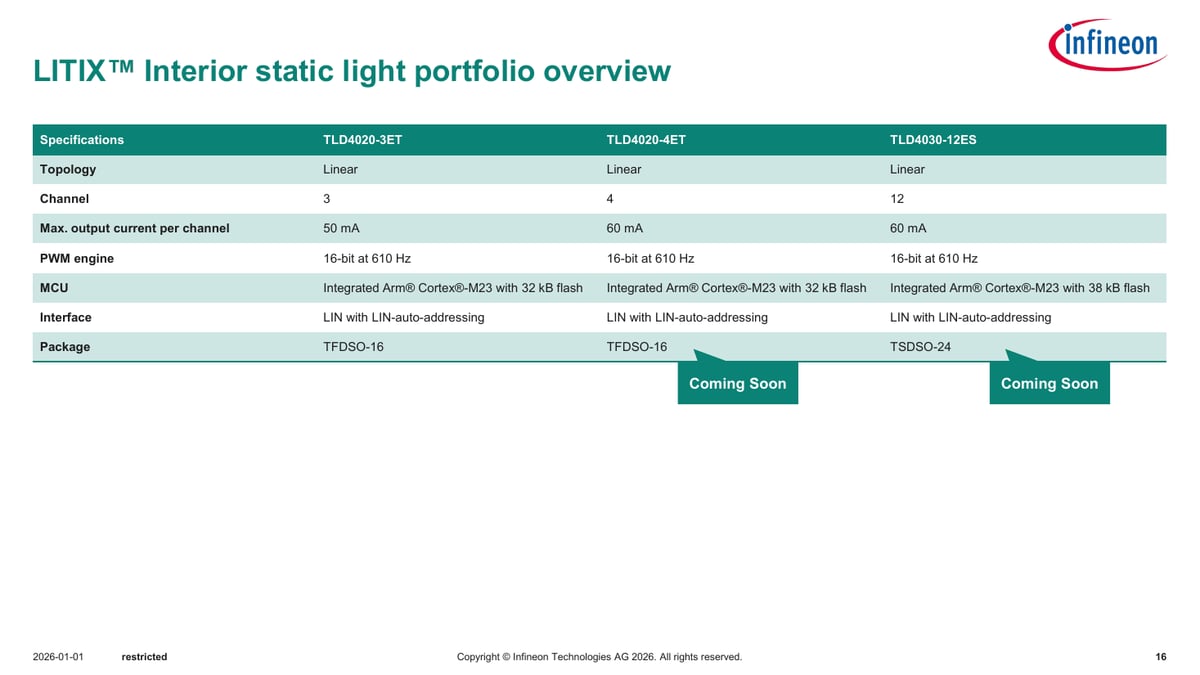
단일 제품으로 모든 존 구성을 감당할 수는 없으므로, 포트폴리오는 채널 수 축으로 확장된다. 정적 조명 포트폴리오는 다음과 같다.
| 구분 | TLD4020-3ET(양산) | TLD4020-4ET(출시 예정) | TLD4030-12ES(출시 예정) |
|---|---|---|---|
| 토폴로지 | 리니어 | 리니어 | 리니어 |
| 채널 수 | 3 | 4 | 12 |
| 채널당 최대 전류 | 50 mA | 60 mA | 60 mA |
| PWM 엔진 | 16비트, 610 Hz | 16비트, 610 Hz | 16비트, 610 Hz |
| MCU | Cortex®-M23, 32 kB 플래시 | Cortex®-M23, 32 kB 플래시 | Cortex®-M23, 38 kB 플래시 |
| 인터페이스 | LIN(오토 어드레싱) | LIN(오토 어드레싱) | LIN(오토 어드레싱) |
| 패키지 | TFDSO-16 | TFDSO-16 | TSDSO-24 |
이에 더해 21 × 2 채널로 최대 14개의 RGB를 구동하는 42채널 Multi-RGB 드라이버(채널당 최대 60 mA, 최대 38 kB 플래시, ASIL B 준수)가 출시 예정이다. 출시 예정 제품의 사양은 변경될 수 있다. PWM 엔진과 MCU 아키텍처가 제품군 전반에서 유지되므로 프로젝트 사양에 따라 채널 수를 바꾸며 선택할 수 있고, 발표 자료 기준으로 존 컨트롤러로의 이관을 고려한 소프트웨어 패키지 유연성이 제공된다.
공급 측면에서는 LITIX Interior에 듀얼 팹(dual-fab) 프론트엔드 전략이 적용되어 동일 제품을 서로 다른 두 프론트엔드 팹에서 생산할 수 있으며, 그 결과 단일 팹 이슈에 의한 공급 중단 리스크가 낮아진다.
7. 개발 환경과 실차 적용 시 검증 항목
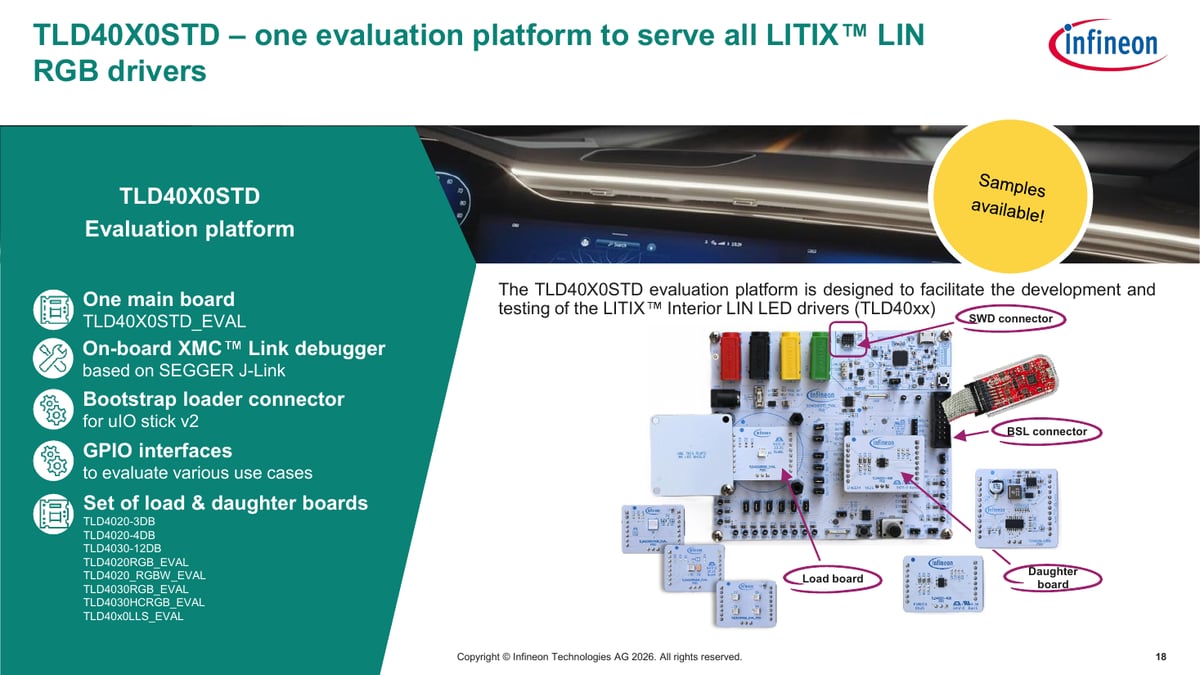
지능형 드라이버를 택하면 펌웨어 개발이 설계 공정에 들어오므로, 개발 환경이 곧 제품 채택의 조건이 된다. 평가 환경으로는 TLD40X0STD 플랫폼이 제공된다. 공통 메인보드(TLD40X0STD_EVAL) 위에 드라이버별 도터보드(TLD4020-3DB, TLD4020-4DB, TLD4030-12DB)와 LED 로드보드를 교체 장착하는 구조로, SEGGER J-Link 기반 온보드 XMC™ Link 디버거, uIO stick v2용 부트스트랩 로더 커넥터, 사용 사례 평가용 GPIO 인터페이스를 갖춘다. 하나의 플랫폼으로 LIN RGB 드라이버 전 라인업을 평가할 수 있어 초기 평가 환경 구축의 반복 작업이 줄어든다.
PC 툴 체계는 개발 단계별로 나뉜다. 애플리케이션 개발은 Keil µVision 또는 IAR Embedded Workbench, 레지스터와 주변장치 설정은 Infineon MCU Configuration Wizard(설정의 시각적 생성과 코드 생성, Keil/IAR 연동), 펌웨어 다운로드는 uIO v2 스틱을 통한 BSL 프로그래밍 툴, 메모리 사용 분석은 MCU Memory Analyzer(.axf, .out, .elf 지원)가 담당한다. 통신 디버깅에는 HSLI Protocol Analyzer가 LITIX Pixel Rear와 LITIX Interior를 지원한다.
단, 레퍼런스 디자인과 데모 코드는 개발의 출발점이지 양산 검증의 대체물이 아니다. 기술 Q&A 기준으로 양산에서는 실제 LED의 비닝과 온도 특성, 차량 전원 트랜지언트, EMC/ESD, 열과 PCB 레이아웃, LIN 네트워크와 진단 요구사항을 OEM 조건에 맞춰 다시 검증해야 한다. 특히 실내 RGB 조명에서는 LED 품번이 변경되면 색 보정 데이터도 함께 재검증해야 한다. 보정 데이터가 특정 LED의 특성에 결합되어 있기 때문이다.
8. 적용 경계와 한계
설계 엔지니어가 채택 판단에 앞서 확인해야 할 경계를 기술 Q&A 기준으로 정리한다. 첫째, 전원 체계. 현재 제품은 12 V 시스템용이며, 48 V 전원을 드라이버가 직접 받는 제품은 없다. 48 V 시스템은 향후 고려 대상이다. 둘째, 인터페이스. TLD4020-3ET는 LIN 기반이며 RGBi 또는 ISELED를 직접 지원하지 않는다. 셋째, 진단 범위. 전기적 개방/단락과 열 폴트는 디바이스가 진단하지만, LED의 밝기 저하나 색상 드리프트 같은 초기 열화에 대한 직접적인 광학 진단 기능은 없다. 넷째, 리셋 거동. 일시적인 LIN 통신 오류는 내부 MCU가 계속 동작하므로 대응이 가능하지만, IC 전원이 UVLO 수준까지 떨어지는 리셋 상황에서의 조명 상태 유지는 보증되지 않는다. 다섯째, 열 설계. 디바이스의 열 보호가 시스템 열 설계를 대체하는 범위는 시스템 요구 조건에 따라 달라지며, 외부 열 관리가 필요한 경우가 있다. 여섯째, 적용 범위. 외장 램프에 대한 단순 적용 자체는 가능하나 온도와 전류 사양의 마진 검토가 전제된다. 일곱째, 보정 성능의 정량치. 모듈 간 색 편차를 어느 수준까지 관리할 수 있는지의 구체 수치는 실제 애플리케이션에서의 확인이 필요하며 본 자료에서 단정할 수 없다.
이 경계를 전제하면, 서두의 긴장으로 돌아갈 수 있다. 온도만으로 0.05를 넘는 색좌표 드리프트와 0.01 이내라는 요구 사이의 간극은 전류 정밀도로는 닫히지 않는다. LITIX Interior는 보정의 주체를 드라이버로 옮겨 이 간극을 닫는다. LED별 보정 데이터를 내장 플래시에 저장하고, 내장 MCU가 온도에 따라 16비트 PWM 듀티를 조정하며, LIN 네트워크로 상위 컨트롤러의 색좌표 지시를 받아 재현한다. 그 대가로 펌웨어 개발과 보정 데이터 관리, 드롭아웃 마진과 열 설계의 검증 책임이 시스템 설계자에게 명시적으로 남는다. 이 책임의 소재를 분명히 아는 것이 본 백서가 전달하려는 핵심이다.
부록. 웨비나 기술 Q&A
Q. 일반 상용(또는 가정용) LED 제품군과 자동차용 LED 제품군은 성능이나 특징 면에서 어떤 차이가 있는가?
A. 빛을 내는 LED의 동작 원리는 동일하지만, 자동차용 LED는 요구되는 신뢰성과 품질 수준에서 큰 차이가 있다. 자동차용 부품은 일반적으로 AEC-Q qualification과 같은 자동차 수준의 신뢰성 검증과 보다 엄격한 품질 관리가 요구된다.
Q. 향후 48V 전원 체계용 실내 LED 드라이버 IC 등 솔루션이 준비되고 있는가, 혹은 이미 준비되어 있는가?
A. 현재는 12V 시스템 제품만 준비되어 있다. 향후 48V 시스템까지 고려하고 있으나, 현재 기준으로 48V 전원을 LED 드라이버에서 직접 받는 제품은 없다. 정확한 시스템 요구사항이 확인되면 현재 제품으로 적용 가능한지 검토할 수 있다.
Q. 드라이버가 외부 제어 없이 자체 구동(애니메이션 등)을 할 수 있는 기능이 있는가? 예를 들어 Key-On 시 정상 동작 제어 전에 초기 조명이 좌우로 순차 점멸하는 기능을 외부 제어 없이 자체 내장할 수 있는가?
A. 외부 제어 없이 Key-On 시 애니메이션을 자체적으로 실행하는 것은 가능할 것으로 예상된다. 다만 해당 기능은 사전에 내장된 기능을 사용하는 방식이 아니라, 내장된 Arm® Cortex®-M23 MCU에 사용자 펌웨어를 구현하여 동작시키는 방식이 될 것으로 판단된다. 정확한 구현 가능 여부와 구현 방법은 추가 확인이 필요하다.
Q. 차량에서 더 화려한 앰비언트 기능과 다양한 색상 요구가 지속되는데, 이 경우 발열이나 전류 소모를 줄일 수 있는 솔루션이 있는가?
A. 발열량은 LED의 VF 전원에 맞춰 DC/DC를 통해 LED에 전원을 공급하는 방식으로 줄일 수 있고, 더 많은 광원이 필요한 경우 12채널 또는 42채널 소자의 적용을 고려할 수 있다. 다만 12채널, 42채널 방식은 향후 출시 예정이다.
Q. 도터보드(daughter board)라는 것이 쪽보드 개념인가?
A. 맞다. 마더보드에 탈부착이 가능한 보드로 이해하면 된다.
Q. RGBi/ISELED 지원 여부 및 sRGB Calibration 지원 방법에 대해 설명해 달라.
A. 현재 소개한 LITIX™ Interior TLD4020-3ET는 LIN 기반의 RGB LED 드라이버로, RGBi 또는 ISELED 인터페이스를 직접 지원하는 제품이 아니다.
Q. 실내 조명을 운전자 시선 트래킹으로 상황별 밝기 또는 색상 변화가 가능한 솔루션을 추천해 달라.
A. 조금 더 구체적인 요구사항의 공유가 필요하다.
Q. 실내 조명과 차량 외장 램프의 신뢰성 검증에 차이가 있는가?
A. 반도체 기준 AEC-Q qualification 기준은 동일하게 관리하고 있다.
Q. 외장 램프 LED 솔루션에도 적용이 가능한 사양인가?
A. 온도 및 전류 사양 관련 마진 여부에 따라 달라진다. 단순히 외장 램프 LED에 적용 가능한지만 보면 사용할 수 있다.
Q. 요즘은 다이내믹 LED 구현에 OSP LED를 많이 활용하는데, 관련 제품이 있는가?
A. OSP LED 자체의 제조 여부를 묻는 것인지 질문의 의도 확인이 필요하다.
Q. 여러 개의 LED 모듈을 차량 내부에 적용했을 때 모듈별 색상 편차가 눈에 띄는 경우가 있는데, 채널 간 전류 정밀도나 온도 변화에 따른 색상 드리프트를 어느 정도까지 관리할 수 있는가?
A. 모듈 간 색상 편차는 단순히 채널 전류 정밀도만으로 결정되는 것이 아니라 LED 비닝과 온도 특성의 영향이 상당히 크다. LITIX™ Interior는 내부 MCU에 LED별 Calibration Data를 저장하고 Temperature Compensation을 수행하여 시스템 수준에서 Color Accuracy를 높일 수 있다. 다만 구체적인 보정 데이터는 실제 애플리케이션에서 확인이 필요하여 정확한 수치를 제시하기 어렵다.
Q. Ambient Lighting에서 고객이 체감하는 것은 결국 좌우·전후 구간의 색 균일도인데, 여러 LED 드라이버가 연결되는 시스템에서 모듈 간 색상 동기화를 어떻게 구현하는 것이 일반적인가?
A. 사용하는 드라이버 특성에 따라 달라진다. LITIX™ Interior는 LIN 기반 Network Control과 LIN Auto-Addressing 기능을 사용하여 해당 기능을 수행하고 있다.
Q. 차량 내부 온도가 크게 변하는 환경에서는 LED의 Vf와 광특성이 함께 변하는데, 저온·고온 조건에서 동일한 색감과 밝기를 유지하기 위한 보정 방법은 어떻게 가져가는 것이 효과적인가?
A. 온도 보정의 핵심은 Vf 자체를 일정하게 만드는 것이 아니라, 온도 변화에 따른 LED의 광량과 색좌표 변화를 Calibration Data로 보정해 최종적으로 동일한 밝기와 색감을 유지하는 것이다.
Q. 최근 Interior Lighting은 애니메이션 효과나 Dynamic Lighting까지 요구되는데, 실제 양산 시스템에서 PWM 주파수와 디밍 해상도를 어느 정도로 설정해야 플리커와 EMC 사이의 트레이드오프를 줄일 수 있는가?
A. 실제 양산에서는 PWM 주파수를 무조건 높이는 것보다 플리커 요구사항, 카메라 촬영 환경, EMC, 디밍 해상도를 함께 고려해서 최적점을 잡는 것이 중요하다. LITIX™ Interior는 610 Hz와 16-bit PWM 조합을 통해 Flicker, Color Accuracy, Dimming Resolution, EMC 간의 균형을 맞춘 구조다.
Q. 카메라나 ADAS 센서가 차량 내부에 적용되면서 사람 눈에는 보이지 않더라도 카메라 촬영에서 LED 플리커가 발생할 수 있는데, 이 이슈까지 고려한 설계가 가능한가?
A. 정확한 시스템 요구사항 확인이 필요하지만, LITIX™ Interior 제품의 내부 PWM 엔진은 2.5 kHz까지 동작한다.
Q. 여러 LED 채널에서 동시에 PWM이 동작할 경우 순간적인 전류 변화로 전원 노이즈나 EMI 문제가 발생할 수 있는데, PWM Phase 제어 또는 채널 간 동기화를 통해 이를 줄일 수 있는가?
A. 정확한 시스템 요구사항 분석이 필요한 질문이지만, PWM Phase 제어 또는 채널 간 동기화를 통해 이런 문제를 줄일 수 있을 것으로 보고 있다.
Q. 차량 실내 온도가 높은 상황에서 장시간 최대 밝기로 동작시키면 LED 드라이버와 LED 모두 열화될 수 있는데, 열 보호 기능이 실제 양산 설계에서 어느 정도까지 Thermal Design을 대체할 수 있고, 반드시 외부에서 관리해야 하는 영역은 어디까지인가?
A. 시스템 조건에 따라 관리 기준이 달라진다. 외부에서 관리하는 경우도 있고, LED 드라이버나 모듈 포화 온도로 마진을 관리하는 경우도 있다. 결국 시스템 요구 조건에 따라 달라진다.
Q. 실제 프로젝트에서는 초기에는 단순한 RGB 조명으로 시작했다가 개발 중간에 Dynamic Lighting이나 추가 Zone이 요구되는 경우가 많다. 이런 OEM 요구사항 변경에 대응하기 쉬운 아키텍처는 어떻게 설계하는 것이 좋은가?
A. 아키텍처는 통신 프로토콜에 따라 달라지기 때문에 LIN, CAN 등 자동차 표준에 따라 가변 설계를 해야 한다. 현재 LITIX™ Interior는 3채널 LIN 통신 방식이 출시되어 있고 채널 확대가 예정되어 있으며, 향후에는 UART over CAN 통신 방식까지 추가될 예정이다.
Q. 특정 통신 아키텍처에 종속시키지 않고 OEM별 요구사항에 맞게 구성할 수 있는 유연성은 어느 정도인가?
A. 특정 디바이스 하나가 모든 통신 프로토콜을 지원하는 구조라기보다는, OEM의 E/E Architecture와 Static/Dynamic Lighting 요구사항에 따라 적합한 LITIX™ 솔루션을 선택하고, 내부 MCU와 소프트웨어를 통해 애플리케이션을 유연하게 구성하는 방향이다.
Q. 실제 서비스 환경에서는 LED가 완전히 고장 나기 전까지 밝기 저하나 색상 변화처럼 애매한 증상으로 나타나는 경우도 있는데, 이런 초기 열화 상태를 감지할 수 있는 진단 기능이 있는가?
A. 전기적인 Open/Short 및 Thermal Fault는 디바이스 자체에서 진단할 수 있지만, 밝기 저하나 색상 드리프트와 같은 LED 초기 열화는 직접적인 광학 진단 기능이 아니라 내부 MCU/ADC를 활용한 소프트웨어 모니터링 또는 외부 센서를 포함한 시스템 레벨의 진단으로 접근해야 한다.
Q. 차량 한 대에서 여러 개의 LED 드라이버가 사용될 경우 Fault 발생 위치를 빠르게 찾아야 하는데, 진단 데이터만 가지고 실제 차량의 어느 LED Zone에서 문제가 발생했는지 추적할 수 있도록 구성하는 방법이 궁금하다.
A. 여러 드라이버가 적용되는 경우에는 각 노드의 Address와 차량 내 물리적 Zone을 미리 매핑하고, Diagnostic Fault 정보를 해당 매핑과 연결하는 방식으로 고장 위치를 추적할 수 있다.
Q. ECU나 LED 드라이버가 일시적으로 리셋되는 상황에서 조명이 순간적으로 꺼지거나 깜빡이면 사용자가 바로 이상을 인지할 수 있는데, 통신 오류나 MCU 리셋 상황에서도 조명 상태를 최대한 유지할 수 있는 방법이 있는가?
A. 일시적인 LIN 통신 오류의 경우에는 내부 MCU가 계속 동작하기 때문에 대응이 가능하지만, IC 전원이 UVLO 전압까지 떨어지는 리셋 상황은 보증하기 어렵다.
Q. 기능안전 관점에서 적용할 때 드라이버 단에서 제공되는 진단 및 Safety Mechanism은 어느 수준인가?
A. TLD4020-3ET는 LED Open/Short 및 Thermal Protection뿐 아니라, Power Supply UV/OV Monitoring, Windowed Watchdog, Reset Management, Fail-sleep Mode, Memory Error Correction 등 다양한 Device-level Diagnostic과 Safety Mechanism을 제공한다.
Q. Developer Center의 Reference Design을 그대로 활용하는 것과 실제 차량 환경에 맞게 수정하는 것 사이에서 개발자가 가장 많이 놓치는 부분은 무엇인가?
A. Reference Design은 개발의 출발점이고, 양산에서는 실제 LED의 Binning과 온도 특성, 차량 전원 Transient, EMC/ESD, Thermal 및 PCB Layout, LIN Network와 Diagnostic 요구사항을 OEM 조건에 맞춰 다시 검증해야 한다. 특히 Interior RGB Lighting에서는 LED가 변경되면 Color Calibration Data도 함께 재검증해야 한다는 점이 중요하다.
Q. 단품 상태에서는 LED 드라이버가 정상 동작하더라도 차량에 적용하면 배터리 전압, Harness 저항, 커넥터 접촉저항 등의 영향으로 LED 출력이 달라질 수 있는데, 실차 환경에서 반드시 확인해야 하는 전기적 파라미터는 무엇인가?
A. 실차에서는 배터리 전압 자체보다 실제 드라이버 VS 핀에 도달하는 전압을 확인하는 것이 중요하다. Harness와 커넥터의 저항으로 전압 강하가 발생할 수 있기 때문이다. 특히 TLD4020-3ET는 Linear Current Sink 구조이므로 VS, 각 RGB LED의 Vf, OUT 전압을 함께 측정해서 Current Regulation을 위한 충분한 Dropout Margin이 확보되는지 확인해야 한다. 그 외 해당 애플리케이션 시스템 요구 사양에서 보증이 필요한 항목들의 점검이 필요하다.
댓글