

ETRI, 로봇 AI ‘씬쿼리플래너’ 개발…복합작업 성공률 최대 24%p 향상
 기사입력2026.10.26 10:06
3D 장면 그래프 기반 능동적 기억 조회로 추측 없이 확인하고 행동하는 로봇 AI 구현
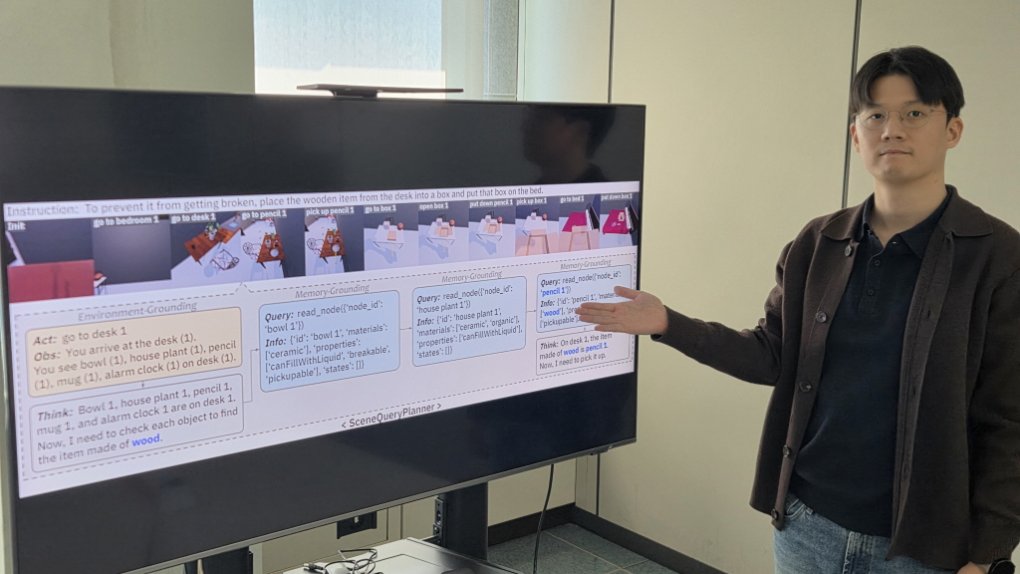
이 기술은 로봇이 관측한 방·가구·물체의 위치, 재질, 상태 등을 ‘3차원 장면 그래프(3D Scene Graph)’ 형태로 저장하고, 환경을 직접 탐색하는 ‘환경 그라운딩(Environment Grounding)’과 저장된 기억에서 필요한 정보만 선택적으로 꺼내는 ‘메모리 그라운딩(Memory Grounding)’을 결합해 ‘무엇을 할지’는 물론 ‘무엇을 더 확인할지’까지 스스로 계획한다고 연구진은 설명했다.
이번 연구 결과는 자연어처리 분야 국제학술대회 ‘EMNLP 2026 Findings’에서 25일 발표됐다.
씬쿼리플래너는 3차원 장면 그래프를 통해 새로운 관측 정보가 들어올 때마다 기억을 갱신하고, 현재 작업에 필요한 속성과 위치관계만 골라 조회하는 방식으로 이 한계를 보완했다.
메타의 LLaMA 3.1과 알리바바의 Qwen 2.5 등 공개 모델에서 성공률이 각각 약 22.8%p, 24.0%p 향상됐으며, 오픈AI의 상용 모델 GPT-4o 기반 속성 복합작업에서도 17.2%p 개선됐다.
코드와 벤치마크는 공개해 후속 연구에 활용할 수 있도록 했으며, 향후 카메라·센서 기반의 실제 로봇 환경으로 기술을 확대할 계획이다.
GIST 김의환 교수는 “이번 연구는 3차원 장면 그래프를 단순 저장에 그치지 않고 에이전트가 필요한 정보를 스스로 질의해 꺼내 쓰는 능동적 메모리로 발전시켰다는 데 의미가 있다”고 말했다.
댓글
관련 뉴스
ETRI, AI 교통영상 분석 국제대회 2개 부문 1·2위
한국전자통신연구원(ETRI)이 미국 워싱턴대학교와 공동으로 ECCV 2026 AI City Challenge에 참가해 보행자 횡단의도 분석 PSI-VQA 부문 1위, 교차로 교통법규 위반상황 분석 FETV 부문 2위를 달성했다. 30년간 축적한 교통영상 분석 기술에 최신 비전언어모델(VLM)을 결합한 통합 교통영상 AI ‘UniTraffic’을 활용해 다양한 형태의 카메라 영상을 단일 시스템으로 처리하고 판단 신뢰성을 높였다.
2026.09.22by 배종인 기자
ETRI, 의료 휴머노이드 인터페이스 ‘NAMI.I’로 IDEA 디자인상 수상
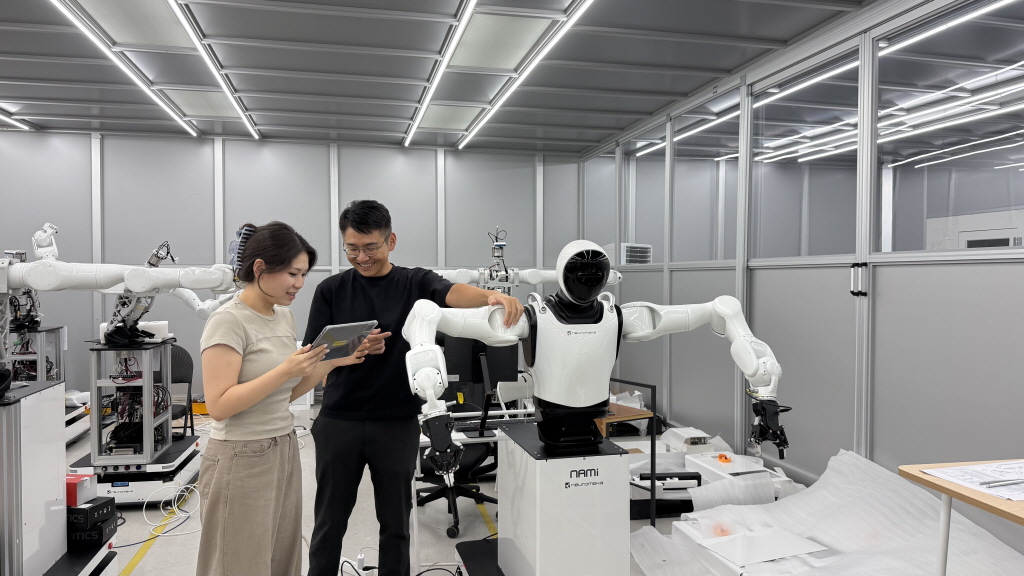
한국전자통신연구원(ETRI)이 개발한 의료보조용 휴머노이드 로봇 NAMI의 사용자 인터페이스 NAMI.I가 미국 IDEA 디자인 어워드 본상을 수상했다. 의료진이 로봇 전문 지식 없이도 직관적으로 업무를 지시하는 방식으로 조작할 수 있도록 설계된 사용자 중심 인터페이스가 평가받았다. ETRI는 계명대 동산병원에서 실제 의료현장 실증을 추진하며, 수집된 피드백을 바탕으로 인간-로봇 상호작용 기술을 고도화할 계획이다.
2026.09.29by 배종인 기자
ETRI·9개 출연연, ‘OST 2026 오픈소스 테크데이’ 개최
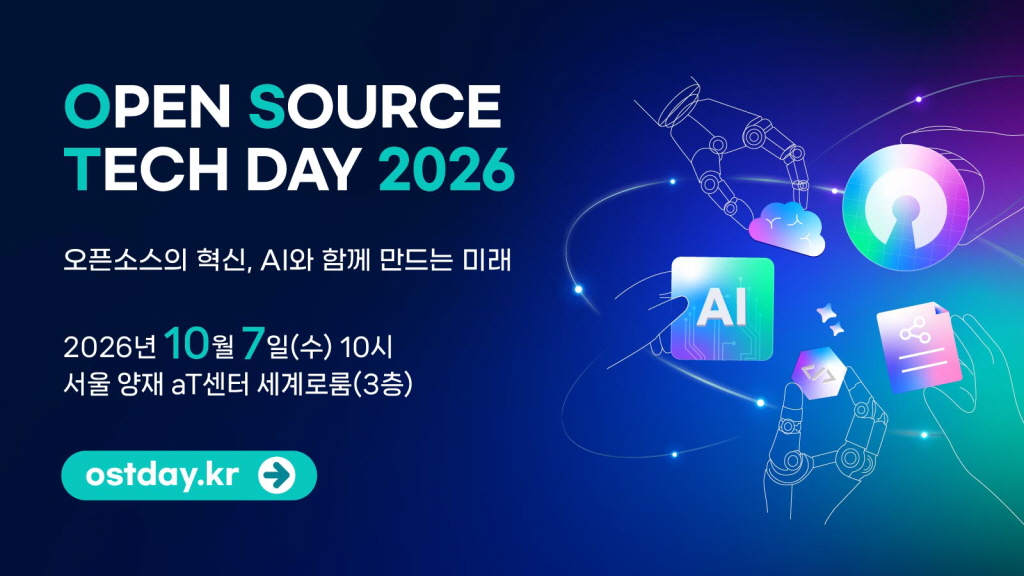
ETRI와 9개 정부출연연이 7일 서울 aT센터에서 ‘OST 2026 오픈소스 테크데이’를 개최한다. ‘오픈소스의 혁신, AI와 함께 만드는 미래’를 주제로 한 이번 행사는 AI 시대 오픈소스 기술과 R&D 협력 방향을 논의하는 자리다. 에이전틱 AI, AI 안전성·신뢰성, 디지털 주권 등 18개 전문 발표가 3개 트랙으로 진행되며, 산업계·학계·개발자 커뮤니티가 참여해 출연연과 산업계 간 협력을 확대한다.
2026.10.06by 배종인 기자
ETRI, AI 전용 영상 압축 등 차세대 미디어 기술 3종 공개
ETRI가 AI 최적화 차세대 미디어 기술 3종을 공개했다. AI 기반 영상 부호화(VCM), 소수 카메라 기반 3D 휴먼 생성, 생성형 AI 기반 사전시각화 기술이다. 자율주행차·로봇·드론 등 AI가 영상을 직접 처리하는 환경에서 대규모 데이터를 효율적으로 압축·전송하며, 스마트시티·영상보안·스포츠 중계 등 다양한 산업 분야에 활용될 수 있다.
2026.10.12by 배종인 기자
ETRI, 자연어로 광액세스망 자동 설정하는 LLM 기술 개발
ETRI가 대규모언어모델(LLM)을 활용해 광액세스망을 자동 설정·제어하는 기술을 개발했다. 사용자가 자연어로 명령하면 AI가 의도를 분석해 장비를 제어하며, 실제 적용 전 가상 환경에서 검증하는 사전 검증 기술과 보안을 위한 로컬 LLM 기술을 함께 확보했다. 복잡한 명령어 없이 자연어 기반 망 운용이 가능해져 통신망 관리 자동화를 실현할 수 있다.
2026.10.14by 배종인 기자