
ETRI·KAIST, 로봇 길찾기 AI 국제대회 세계 1위
 기사입력2026.09.16 09:17
ETRI와 KAIST가 공동 개발한 로봇 시각-언어 내비게이션(VLN) 기술이 국제 대회에서 세계 최고 성적을 거뒀다. 이번에 검증된 기술은 기존 로봇 이동 시스템에 추가 학습 없이 결합할 수 있어, 시각장애인 안내로봇부터 제조·물류 로봇까지 다양한 서비스 로봇에 적용될 것으로 전해진다.
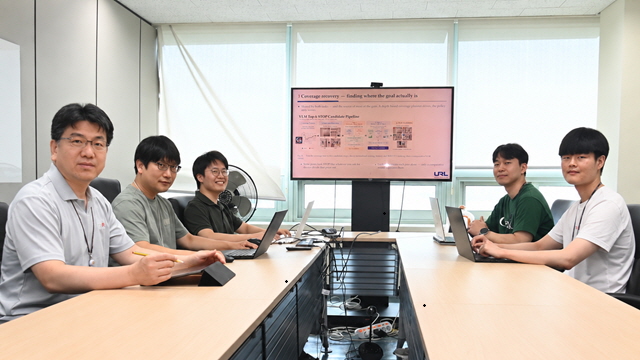
ETRI 필드로보틱스연구실과 KAIST 전기및전자공학부 명현 교수 연구팀이 ‘URL-FRRS’ 연합팀으로 출전했으며, 2위 팀과 성공률이 같았으나 제출 시각에서 앞서 최종 1위로 확정됐다.
이를 해결하기 위해 약 80억 개(8B) 매개변수 규모의 비전·언어 모델(VLM)을 로봇 내비게이션에 맞게 파인튜닝하고, 정지 데이터를 증강하는 코사인 어닐링 재시작 전략을 적용했다.
여기에 더해 ‘CoRe-VLN(Coverage-based Recovery for VLN)’ 기술을 개발했다.
로봇이 목적지라고 판단해 멈추면 곧바로 임무를 종료하지 않고, 전후좌우 네 방향 영상과 거리정보를 활용해 △지시 장소 일치 여부 △목표물 색상·재질 △목표물 실제 거리를 단계적으로 재확인한다.
목적지가 아니라고 판단되면 새로운 탐색 경로를 생성해 후보 장소를 순차적으로 확인하는 과정을 자율적으로 수행한다.
연구진은 이를 기반으로 VLA(Vision-Language-Action) 모델을 학습하고, 환경추론 5만 건·이동궤적 10만 건 규모의 학습데이터 구축을 추진할 계획이다.
ETRI는 이번 기술을 시각장애인 안내로봇 ‘에디’ 연구에 우선 적용하고, 오는 2029년까지 국산 AI 반도체(K-NPU)에서 VLM을 구동해 정밀지도 없이 제조·물류 현장을 자율 이동하는 온디바이스 이동지능 기술 개발로 확대할 방침이다.
이번 연구는 과학기술정보통신부·정보통신기획평가원(IITP)이 지원하는 ‘가이드 독: 시각장애인 길 안내 로봇 이동지능 기술 개발’ 과제와 ‘자율행동체 온디바이스 응용지원 핵심기술개발 사업’의 지원을 받아 수행됐다.
댓글
관련 뉴스
ETRI, ITU-T 자율주행차 표준화 의장 수임·SDV 국제표준 제정
ETRI가 ITU-T 자율주행 표준화 작업반 의장직을 확보하고 소프트웨어 정의 차량(SDV) 분야 첫 국제표준을 제정했다. 차홍기 실장이 Q10/21 신규 의장으로 선임되었으며, SDV 핵심 기능·서비스 관리·차량 연계 기술 요구사항을 정의한 권고안이 공식 채택되었다. 이를 통해 제조사별로 상이했던 SDV 플랫폼에 공통 기준이 마련되어 국내 자동차·ICT 기업의 글로벌 경쟁력 강화에 기여할 것으로 예상된다.
2026.08.07by 명세환 기자
ETRI·부산시, AI·디지털트윈 기반 도시 침수예측 플랫폼 실증 착수
ETRI와 부산시, 건설·지질·철도 연구원 등 4개 기관이 함께 AI와 디지털트윈 기술을 활용한 도시 침수예측 플랫폼 개발에 착수했다. 2025년부터 5년간 338억 원 규모로 추진되는 이 사업은 CCTV, 센서, 과거 침수 데이터를 종합 분석해 하이브리드 침수예측 모델을 개발한다. 물리 시뮬레이션과 AI를 결합한 기술로 도시의 배수 흐름을 디지털 환경에서 재현하고 침수 위험을 조기에 탐지·예측하는 스마트 안전도시 구현을 목표로 한다.
2026.08.19by 명세환 기자
ETRI, 창립 50주년 컨퍼런스서 AI 비전·AIDC 전략 공개
한국전자통신연구원(ETRI)이 창립 50주년을 맞아 9월 1일 서울에서 ‘ETRI Conference 2026’을 개최한다. 박세웅 원장이 ‘AI·DX 혁신으로 이끄는 함께 사는 따뜻한 세상’을 새 비전으로 제시하며, 공용 멀티모달 파운데이션 모델과 AI Co-Scientist 등 AI 과학자 핵심기술부터 초고속 네트워크 인프라까지 국가 AI 혁신 전략을 공개한다. 인공지능·피지컬 AI·입체통신·공간미디어·ADX 융합 등 5대 중점분야와 4E 콤비네이션 전략을 중심으로 추진된다.
2026.08.26by 명세환 기자
쿤텍-ETRI, 온디바이스 AI 모델 난독화·데이터 흐름 분석 기술 개발
쿤텍이 ETRI 주관 국가 연구과제를 통해 온디바이스 AI 환경에서 모델과 추론 코드를 보호하는 기술을 개발하고 있다. MLIR 기반 난독화와 데이터 흐름 분석 기술을 결합해 단말에 배포되는 AI 모델의 내부 구조 분석을 차단한다. 비식별화, 매개변수 캡슐화, 신경 구조 난독화 등을 통해 모델 정보를 은닉하고, 관련 특허 2건을 출원 완료했다.
2026.09.07by 배종인 기자
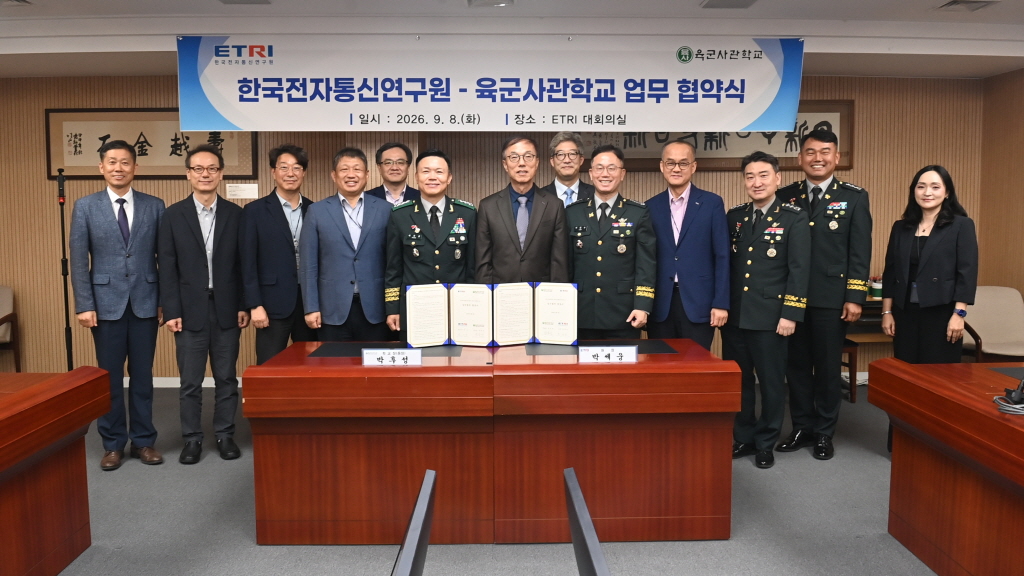
ETRI·육군사관학교, AI 국방기술 공동개발 MOU 체결
ETRI와 육군사관학교가 기관 차원의 AI 국방기술 공동연구 협약을 체결했다. AI-인글라스 기반의 웨어러블 디바이스를 통해 전투원의 실시간 상황인지와 의사결정을 지원하며, 소부대급 지휘통제 기술로 확대 적용한다. 공간지능, 개인 AI 에이전트, 저전력 디스플레이, AR 디바이스 등 4대 핵심기술을 통합 개발하고 산업·의료·재난안전 등 다양한 분야 확산을 추진한다.
2026.09.08by 배종인 기자