
로봇 핸드와 휴머노이드 로봇을 위한 듀얼 FOC 서보 드라이브 솔루션
 기사입력2026.10.09 23:28
요약
휴머노이드 로봇의 관절과 로봇 핸드는 극도로 제한된 공간에 다수의 모터 축을 밀집시켜야 한다. 축마다 독립 드라이브를 두는 기존 방식은 보드 면적, 발열, 배선을 모두 증가시킨다. 본 백서는 STMicroelectronics 가 하나의 컨트롤러(STSPIN32G4)로 두 축을 동시에 자속 기준 제어(FOC)하는 듀얼 서보 드라이브 솔루션을 통해 이 문제를 어떻게 풀었는지를 다룬다. 공유 전류 센싱(미국 특허 US 11,757,345 B2)과 정션 온도 측정 및 열 분산 레이아웃(US 12,264,976 B2)이라는 두 특허 기술이 4 x 4.5 cm 크기의 150 W 급 듀얼 보드를 가능하게 했다. 전류 루프 40 kHz 조건에서 듀얼 FOC 구동 시 MCU 부하는 최대 60% 수준이며, 남는 연산 여유는 상태 모니터링과 AI 기반 자동 튜닝에 활용된다. 솔루션의 성격은 완성 제품이 아니라 레퍼런스 설계이며, 적용 경계와 한계를 본문에 함께 명시한다.
1. 다축 구동의 공간 제약 문제
휴머노이드 로봇과 로봇 핸드의 설계자는 손가락 관절 하나 크기의 공간에 모터, 감속기, 드라이브 전자부를 모두 넣어야 한다. 축마다 독립된 드라이브 보드를 두는 전통적 방식에서는 전류 센서, 제어 MCU, 게이트 드라이버, 통신 회로가 축 수만큼 복제된다. 그 결과 보드 면적과 부품 비용이 늘어날 뿐 아니라, 밀집된 공간에서 발열이 누적되어 오작동과 수명 단축으로 이어질 수 있다. 따라서 문제의 본질은 단순한 소형화가 아니라, 소형화와 발열 관리와 신뢰성을 동시에 달성하는 것이다.
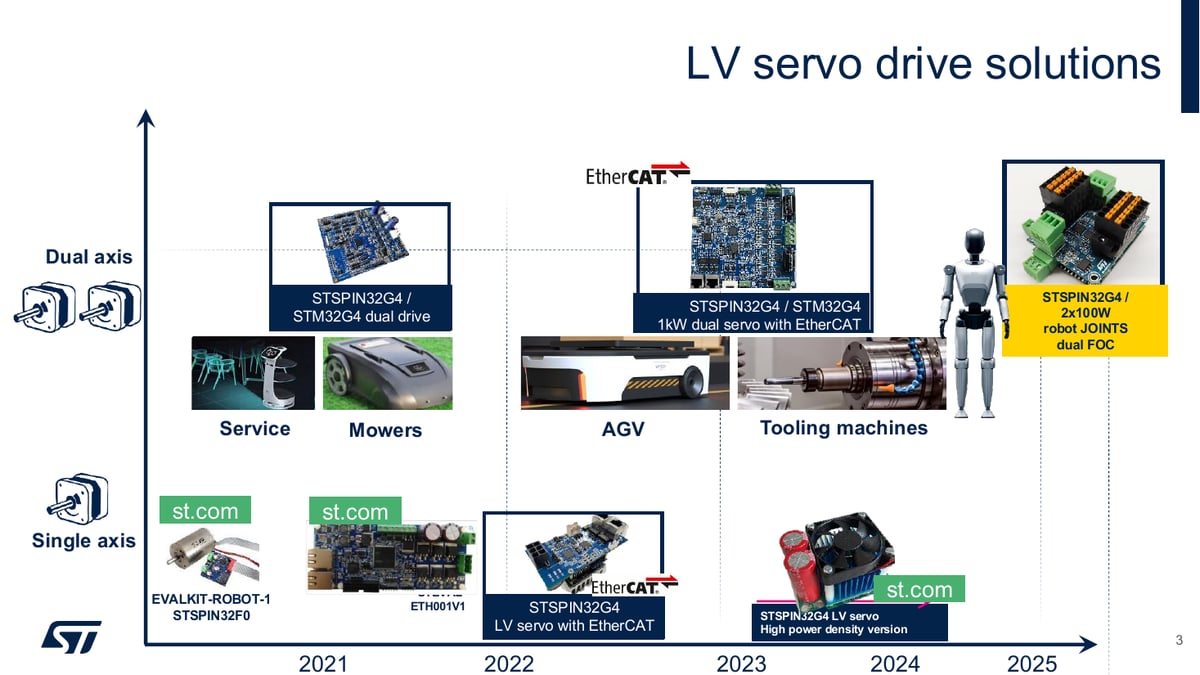
STMicroelectronics 는 저전압(LV) 서보 드라이브 라인업을 단일 축 솔루션에서 출발해 듀얼 축, 고출력, 고집적 방향으로 확장해 왔다. 서비스 로봇, 로봇 잔디깎이, AGV, 공작기계용 솔루션을 거쳐, 2025년에는 로봇 관절을 직접 겨냥한 STSPIN32G4 기반 2x100 W 로봇 조인트 듀얼 FOC 솔루션이 추가되었다. 그림 1 의 로드맵이 이 전개를 보여준다. 본 백서는 이 최신 솔루션을 중심으로, 그것이 위의 공간 제약 문제를 어떤 설계 선택으로 푸는지를 따라간다.
2. 150 W 초소형 듀얼 서보 드라이브의 구조
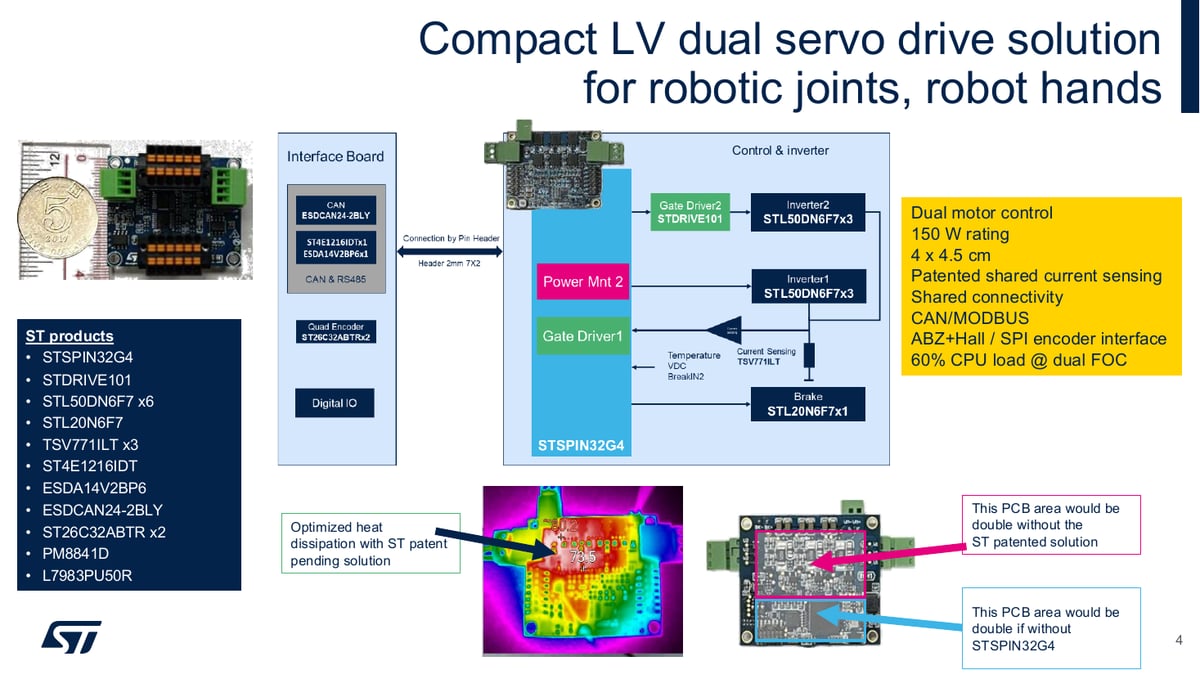
앞 절의 질문은 하나의 보드에서 두 축을 어떻게 구동하는가로 이어진다. 로봇 조인트용 소형 솔루션은 150 W 정격, 4 x 4.5 cm 크기의 단일 보드에서 두 개의 모터를 FOC 로 제어한다. 제어의 중심에는 컨트롤러와 게이트 드라이버가 통합된 STSPIN32G4 가 있고, 두 번째 인버터는 STDRIVE101 게이트 드라이버가 담당한다. 인버터는 STL50DN6F7 MOSFET 6개로 구성되며, 브레이크용으로 STL20N6F7 이 별도로 배치된다. 전류 신호는 TSV771ILT 연산 증폭기로 조건화된다. 발표 자료에 따르면 STSPIN32G4 의 통합도가 없었다면 제어부 PCB 면적은 두 배가 되었을 것이고, 뒤에서 설명할 특허 기술이 없었다면 인버터부 면적 역시 두 배가 되었을 것이다. 그림 2 의 블록도가 이 구성을 보여준다.
연결성 측면에서는 CAN 과 MODBUS 를 지원하고, 엔코더 인터페이스는 ABZ 와 홀 센서, SPI 엔코더를 수용한다. 두 모터를 모두 FOC 로 구동하는 조건에서 CPU 부하는 60% 수준이다(측정 조건은 5절에서 상술). 두 축을 완전한 벡터 제어로 구동하면서도 약 40% 의 연산 여유를 남긴다는 점이 이 보드의 설계 목표를 요약한다. 그 여유가 통신 처리와 고장 예측 같은 추가 기능의 기반이 되기 때문이다.
3. 공유 센싱과 열 분산 레이아웃: 두 가지 특허 기술
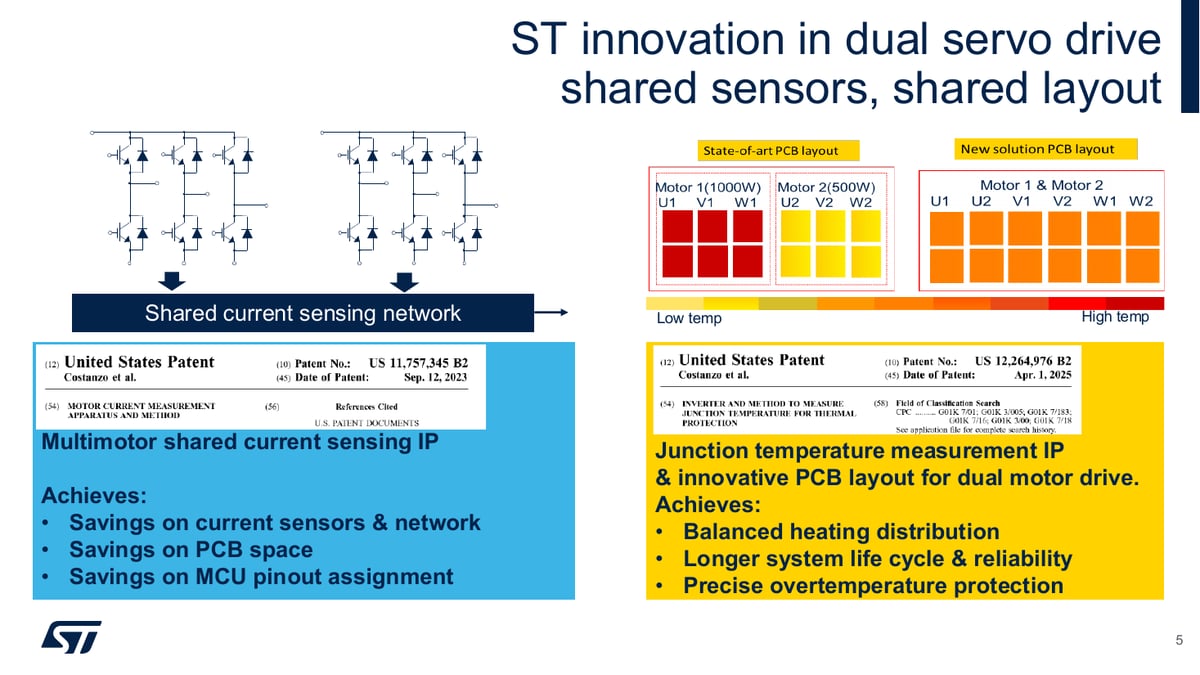
그렇다면 두 축 분량의 회로를 어떻게 한 축 수준의 면적에 넣었는가. 답은 두 가지 특허 기술이다. 첫 번째는 멀티모터 공유 전류 센싱 네트워크(미국 특허 US 11,757,345 B2)다. 통상 모터마다 별도로 두어야 하는 전류 센서와 관련 회로망을 여러 모터가 공유하도록 설계했다. 그 결과 전류 센서와 센싱 네트워크, PCB 면적, MCU 핀 할당이 모두 절감되었고, 이것이 4 x 4.5 cm 듀얼 보드를 가능하게 한 결정적 요소다. 다만 공유 구조가 공짜는 아니다. 기술 Q&A 에 따르면 전류 센싱의 제약 요인은 PWM 듀티이며, 이는 가감속 여부와 무관하게 상존한다. 그래서 모터 제어 소프트웨어(MCSDK)가 ADC 샘플 타이밍을 보정하고 듀티를 그에 맞춰 제한하는 기능으로 이 제약을 관리한다.
두 번째는 정션 온도 측정과 듀얼 모터용 PCB 레이아웃 특허(US 12,264,976 B2)다. 두 모터가 좁은 보드에서 함께 동작하면 발열이 한쪽으로 쏠릴 수 있다. 이 특허는 두 인버터의 스위칭 소자를 교차 배치하는 레이아웃으로 발열 분포를 균형화하고, 정션 온도를 직접 측정해 정밀한 과열 보호를 제공한다. 그 결과 시스템 수명과 신뢰성이 개선된다. 그림 3 이 두 기술의 원리와 기존 레이아웃 대비 온도 분포 차이를 보여준다. 요약하면, 센서와 레이아웃을 공유한다는 선택이 면적과 발열이라는 두 제약을 동시에 푸는 열쇠였다.
4. 시스템 구성과 재구성 유연성
보드 하나가 작아져도 로봇 전체의 배선이 복잡하면 의미가 줄어든다. 이 솔루션은 상위 모션 컨트롤 보드가 CAN 버스로 각 관절의 듀얼 드라이브에 명령을 내리고, 각 드라이브가 관절단에서 두 모터의 벡터 제어를 담당하는 분산 구조를 전제한다. 중앙 컨트롤러 하나가 하나의 버스로 여러 관절을 관장하므로 배선이 단순해지고, 관절 수를 늘려도 시스템 확장이 용이하다. 기술 Q&A 에 따르면 다이어그램의 CAN 은 예시이며, RS-485 등 다른 통신 인터페이스로 커스터마이즈할 수 있다.
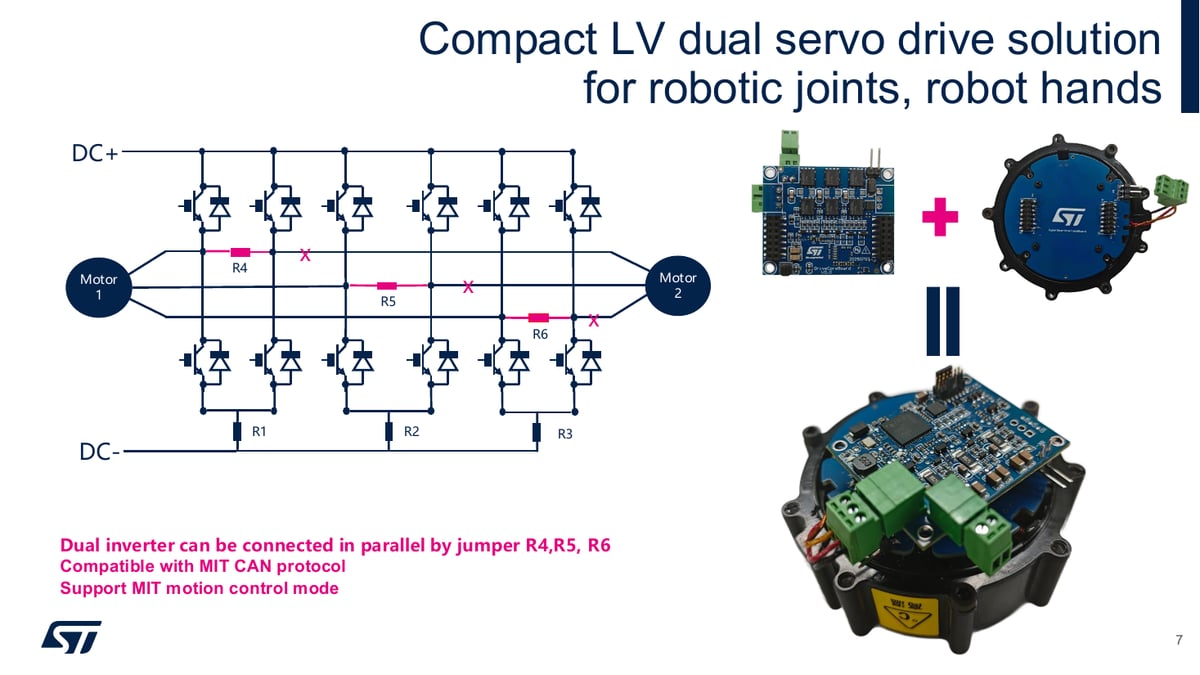
하드웨어 재구성도 지원한다. 애플리케이션에 따라 한 모터가 더 큰 출력을 요구하면, 점퍼 저항 R4, R5, R6 로 두 인버터를 병렬 연결해 고출력 단일 모터 드라이브로 전환할 수 있다. 하드웨어 재설계 없이 점퍼만으로 듀얼 구동과 고출력 단일 구동을 선택하는 것이다. 다만 병렬 구성에서는 두 모터를 독립적으로 구동하는 능력을 포기하는 것이므로, 축 수와 축당 출력 사이의 트레이드오프를 설계 단계에서 결정해야 한다. 그림 4 가 이 병렬 연결 구조를 보여준다. 통신 측면에서는 로봇 액추에이터 분야에서 널리 쓰이는 MIT CAN 프로토콜과 호환되고 MIT 모션 컨트롤 모드를 지원하므로, 해당 프로토콜을 쓰는 기존 로봇 제어 환경에 추가 개발 없이 도입할 수 있다.
5. 성능 검증: MCU 부하, 전류 루프 대역폭, 과부하 내성
공유 구조가 실제로 두 축 제어를 감당하는가. 첫 번째 검증은 MCU 부하 측정이다. 로봇 조인트용 소형 보드에서 두 가지 제어 구성으로 측정한 결과가 표 1 이다. 전류 루프를 25 kHz 에서 40 kHz 로 높여 제어 대역폭을 넓혀도 듀얼 FOC 구동 시 최대 부하가 60% 에 머문다. 그 결과 약 40% 의 연산 여유가 남고, 이 여유가 통신 처리와 고장 예측 기능을 같은 MCU 에 얹을 수 있는 근거가 된다. 기술 Q&A 에 따르면 40 kHz 는 이 구성의 상한이 아니며, MCSDK 설정상으로는 100 kHz 까지 구성할 수 있으나 CPU 부하 한계로 실사용은 어렵다.
| 동작 상태 | 구성 A: 전류 25 kHz, 속도 10 kHz | 구성 B: 전류 40 kHz, 속도 2 kHz |
|---|---|---|
| 대기(IDLE) | 32% | 21% |
| 단일 모터 구동 | 44% | 32% |
| 듀얼 모터 구동(최대) | 50% | 60% |
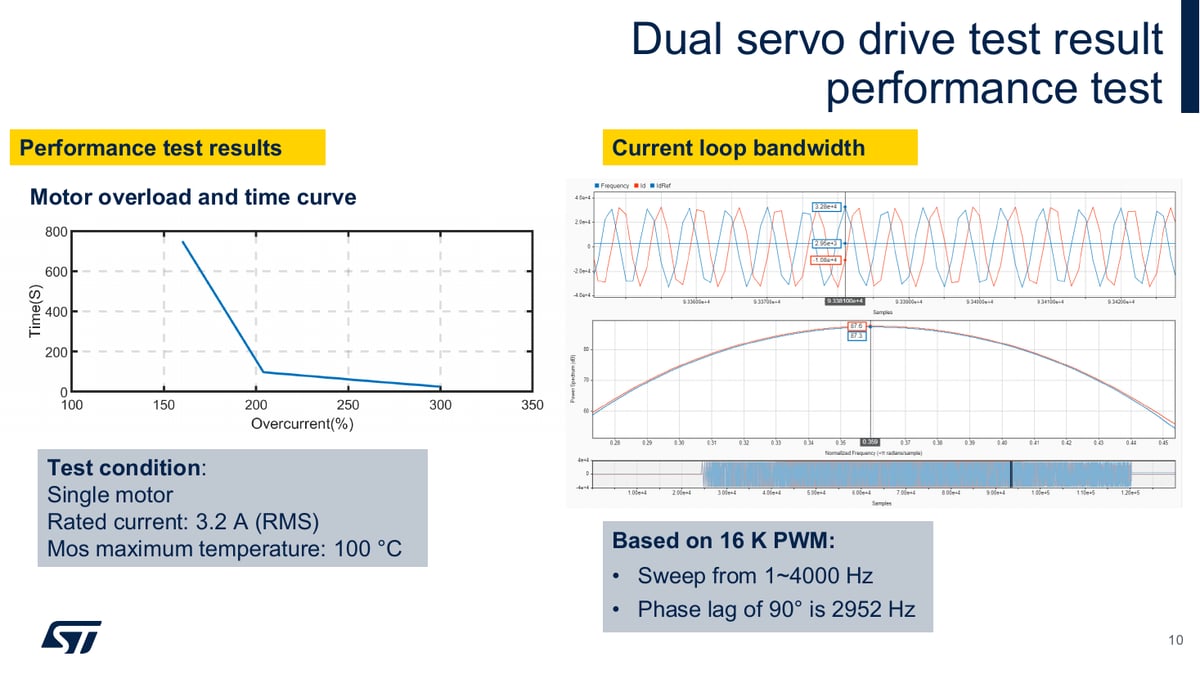
두 번째 검증은 전류 루프 대역폭이다. 16 kHz PWM 기준으로 1 Hz 부터 4000 Hz 까지 주파수를 스윕한 결과, 위상 지연이 90도가 되는 주파수는 2952 Hz 로 측정되었다. 로봇 관절처럼 순간적인 토크 변화 대응이 필요한 응용에 요구되는 빠른 전류 제어가 가능함을 보여주는 수치로 볼 수 있다. 세 번째는 과부하 내성이다. 단일 모터, 정격 전류 3.2 A(RMS), MOSFET 최고 온도 100 °C 제한 조건에서 과전류 비율 대비 지속 가능 시간 곡선을 측정했다. 정격을 크게 넘는 전류에서는 견디는 시간이 짧아지고 정격에 가까울수록 길어지는 전형적인 열 성능 곡선이 확인되었으며, 3절의 열 분산 레이아웃이 이 과부하 내성에 기여한 것으로 볼 수 있다. 그림 5 가 이 성능 시험 결과를 보여준다.
6. 고출력 확장: 2x1 kW EtherCAT 듀얼 서보와 3 kW 레퍼런스 설계
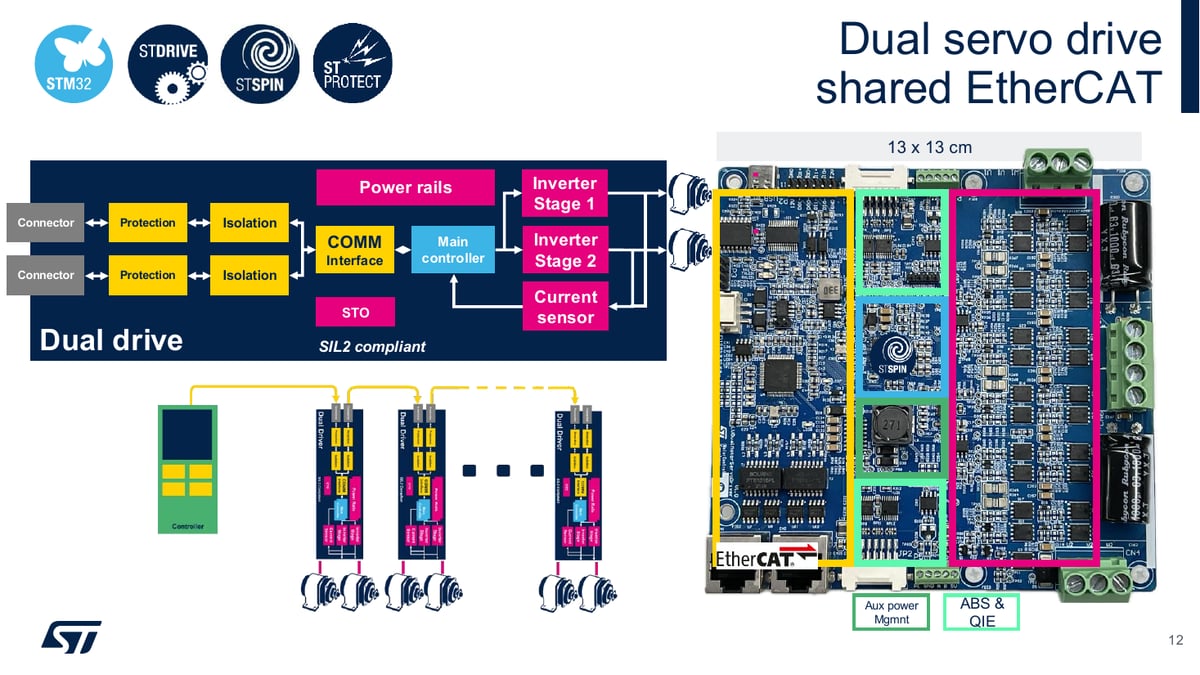
같은 설계 철학이 더 높은 출력 대역에서도 유지되는가. 산업용 듀얼 서보 드라이브는 48 V 정격에서 축당 1 kW, 합계 2 kW 를 지원하며, 소형 보드와 동일하게 단일 STSPIN32G4 와 STDRIVE101 로 두 모터를 구동한다. 축당 전류 정격은 최대 20 A(RMS)이고 공유 전류 센싱 네트워크 특허가 그대로 적용된다. 증분형과 절대형 엔코더를 모두 지원하고, 통신은 EtherCAT 또는 CAN 중에서 선택한다. 레이아웃은 두 축의 부하가 다른 불평형 부하 조건에서도 신뢰성을 확보하도록 최적화되었다. 13 x 13 cm 보드에는 통신부, 메인 제어부, 두 개의 인버터 전력부, 보조 전원, 엔코더 인터페이스가 구역별로 배치되며, STO 를 포함해 SIL2 준수(SIL2 compliant)로 설계되었다. 그림 6 의 블록도가 이 구조와 데이지 체인 확장 구성을 보여준다. 기술 Q&A 에 따르면 데이지 체인은 EtherCAT 기반으로 구간마다 독립 PHY 를 가지며 프레임을 on-the-fly 로 처리하므로 종단 개념이 없고, 그 결과 하나의 통신 라인으로 여러 관절의 드라이브를 직렬 연결해 배선이 단순해진다.
6.1 펌웨어 구조
펌웨어는 MCSDK 위에 CiA402 드라이브 프로파일과 EtherCAT 프로토콜 스택이 쌓이는 계층 구조다. ST 는 MCSDK 에 산업용 필드버스 통신 플러그인을 제공해 EtherCAT 스택과의 연동을 담당하게 하고, CiA402 프로파일이 통합 모터 드라이브 인터페이스로 자리 잡는다. 그래서 하위 통신 환경이 바뀌어도 상위 응용 코드를 수정 없이 유지할 수 있고, 개발자는 하위 통신 연동 대신 모터 제어 로직에 집중할 수 있다. 플러그인은 동기화된 태스크 타이밍을 제공하는 개선된 스케줄러를 포함하며, 마이크로셰이크(microshake) 방식의 엔코더 정렬로 인덱스 신호나 홀 센서 없이도 초기 정렬이 가능하다.
6.2 3 kW 싱글 축 레퍼런스 설계
단일 축에서 더 큰 출력이 필요한 경우를 위한 레퍼런스 설계도 있다. 액티브 쿨링 시 3 kW, 패시브 쿨링 시 2 kW 를 8 x 5 cm 보드에서 지원하며, 48 V 애플리케이션에 최적화되었다. STL160N10F8 MOSFET 병렬 구성으로 대전류를 처리하고, 자연 대류 조건에서 47 A(RMS)까지 구동할 수 있다. 전류 센싱은 3-션트 차동 방식이고, 절대형과 증분형 엔코더, 홀 센서를 차동 및 싱글 엔디드 모드로 모두 지원한다. 통신은 CAN 이며 과전류, 과전압, 과열 보호와 회생 제동용 외부 저항 관리 기능을 갖춘다. 표 2 가 세 보드의 위치를 요약한다.
| 항목 | 로봇 조인트용 듀얼 | EtherCAT 듀얼 서보 | 싱글 축 레퍼런스 |
|---|---|---|---|
| 축 구성 | 듀얼(2x100 W급) | 듀얼(축당 1 kW) | 싱글 |
| 정격 출력 | 150 W | 합계 2 kW, 48 V | 3 kW(액티브 쿨링), 2 kW(패시브 쿨링), 48 V |
| 보드 크기 | 4 x 4.5 cm | 13 x 13 cm | 8 x 5 cm |
| 전류 정격 | 자료 미기재 | 축당 최대 20 A(RMS) | 47 A(RMS), 자연 대류 조건 |
| 통신 | CAN, MODBUS | EtherCAT 또는 CAN | CAN |
7. 연산 여유의 활용: 상태 모니터링과 AI 기반 자동 튜닝
5절에서 확인한 약 40% 의 연산 여유는 그 자체로는 가치가 없다. 가치는 그 여유에 무엇을 얹는가에서 나온다. 첫 번째 활용은 상태 모니터링과 고장 예측이다. MC-SDK v6 의 Motor Pilot 레코드 기능으로 구동 데이터를 기록하고, 이를 NanoEdge AI Studio 에 입력해 이상 감지 라이브러리를 생성한 뒤, 모터 제어 알고리즘 옆에 통합하면 같은 MCU 에서 모터 제어와 이상 감지를 동시에 수행할 수 있다. NanoEdge AI 라이브러리는 STM32G4 개발 보드에서 무료로 사용할 수 있다. 다만 기술 Q&A 에 따르면 NanoEdge AI Studio 는 시계열 기반 모델을 포함하되 제공되는 라이브러리 범위 안에서만 동작하며, 모델 구조를 직접 정의하거나 커스텀 아키텍처를 포팅하는 것은 불가능하다. PyTorch 나 TensorFlow 모델을 직접 변환해 올리는 STM32Cube.AI 와는 다른 접근이다.
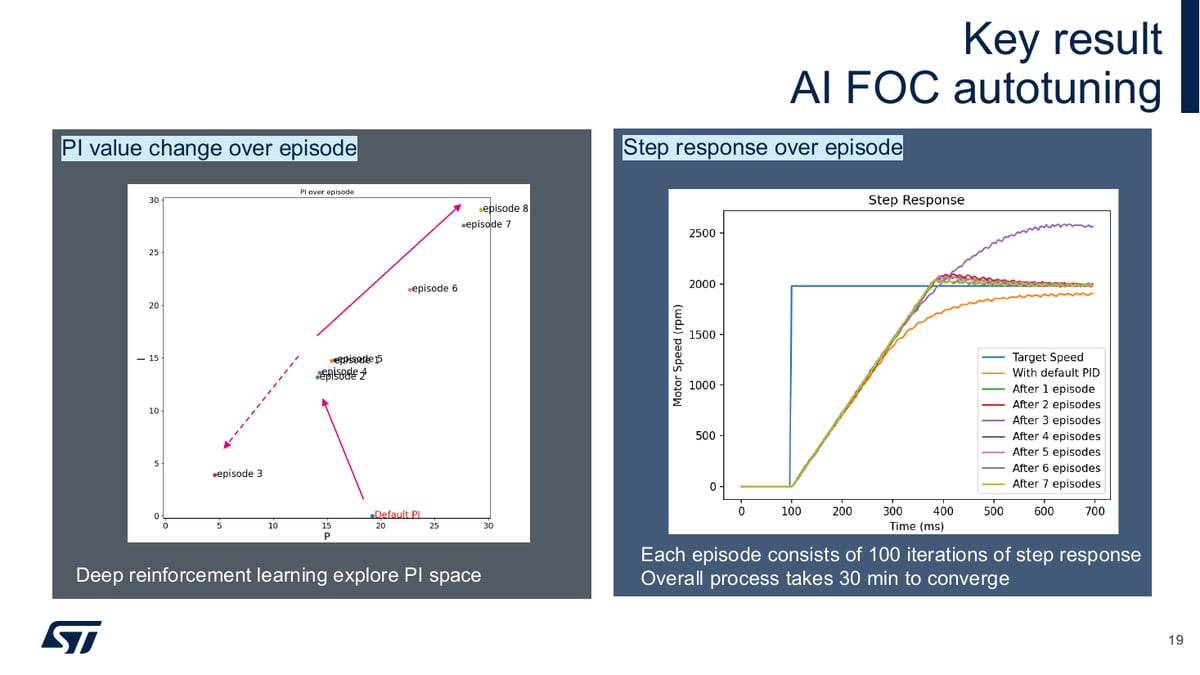
두 번째 활용은 AI 기반 PI 자동 튜닝이다. 배경에는 PID 튜닝의 고질적 문제가 있다. P, I, D 파라미터가 상호 의존적이고 적분 포화가 오버슈트를 유발하며, 빠른 응답을 추구하면 발진 위험이, 안정성을 추구하면 지연이 생긴다. 기계적 백래시와 마모, 부하 변동은 재튜닝을 요구하고, 모터를 교체해도 재튜닝이 필요하다. 그래서 ST 는 이 반복 과정을 심층 강화학습(DRL)에 맡기는 접근을 연구했다. 에이전트가 제어기 게인을 조정하는 행동을 취하고, 응답이 빠르고 안정적이면 양의 보상을, 오버슈트나 진동이 발생하면 음의 보상을 받으며 좋은 게인 조합을 스스로 학습한다. 하나의 에피소드는 스텝 응답 100회 반복으로 구성되며, 발표에 제시된 사례에서는 전체 과정이 약 30분 만에 수렴했다. 그림 7 이 에피소드 진행에 따른 PI 값의 수렴과 스텝 응답의 개선을 보여준다. 그 결과 튜닝 경험에 의존하지 않고도 목표 지표(오버슈트, 정착 시간 등)만 설정하면 최적 PID 조합을 찾을 수 있고, 숙련자에게도 시간 단축 효과가 있다. 단, 기술 Q&A 에 따르면 이 기능은 STM32Cube.AI 를 통해 구현되었으며 아직 공식 릴리스되지 않아 별도의 기술 문의가 필요하다.
8. 적용 경계와 한계
이 솔루션의 성격을 정확히 이해하는 것이 적용의 출발점이다. 발표와 기술 Q&A 가 일관되게 밝히듯, 제시된 보드들은 완성 제품이 아니라 레퍼런스 설계다. 솔루션 자체에 출력과 토크의 고정된 상한과 하한이 있는 것이 아니라, 고객 요구 사양에 맞춘 커스터마이즈를 전제로 한다. ST 는 커스터마이즈 과정에서 자사 솔루션과 관련된 하드웨어 및 펌웨어 설계를 지원하지만, 애플리케이션 레벨 코딩은 고객이 직접 수행해야 한다. 비용 효과도 단정할 수 없다. 듀얼 드라이브의 본질적 장점은 단일 MCU 와 전원으로 두 축을 동시 제어해 시스템 통합도를 높이고 축 간 동기를 맞추는 데 있으며, 시스템 구성에 따라서는 비용이 오히려 증가할 수 있다.
기술적 경계도 분명하다. 공유 전류 센싱의 제약 요인은 PWM 듀티이며 MCSDK 의 샘플 타이밍 보정과 듀티 제한으로 관리된다. 전류 제어 주기는 STSPIN32G4 와 MCSDK FOC 펌웨어 기준 40 kHz 까지 안정적으로 동작하지만, 100 kHz 설정은 가능해도 CPU 부하 한계로 실사용이 어렵다. 위치 센서 없는 FOC 는 ST 의 HSO 센서리스 기준으로 모터에 따라 10 Hz 이하 저속에서도 충분한 토크를 낼 수 있으나, 정밀 제어가 필요한 로봇 분야에서는 센서리스가 잘 쓰이지 않으므로 이 솔루션의 개발 방향은 손실 최소화와 방열 최적화에 있다. AI 기반 PI 자동 튜닝은 아직 공식 릴리스 전 단계다. 또한 GaN 을 이용한 로봇 조인트 솔루션이 개발 중이라는 사실이 Q&A 에서 언급되었으나 사양은 공개되지 않았다.
처음의 긴장으로 돌아가면, 좁은 공간에 다수의 축을 넣어야 하는 문제는 축마다 회로를 복제하는 대신 센서와 레이아웃과 컨트롤러를 공유하는 선택으로 풀렸다. 공유가 만드는 제약(PWM 듀티, 병렬 구성 시 독립 구동 포기)은 펌웨어 보정과 재구성 유연성으로 관리되고, 그 결과 4 x 4.5 cm 의 듀얼 FOC 보드와 40% 의 연산 여유, 그리고 그 여유 위의 고장 예측과 자동 튜닝이 가능해졌다. 이것이 레퍼런스에서 양산 설계로 넘어갈 때 설계자가 검토해야 할 조건과 함께 이 백서가 전달하려는 결론이다.
부록. 웨비나 기술 Q&A
- Q1. 데이지 체인 연결은 EtherCAT 인가, RS-485 같은 시리얼 통신인가?
- 해당 솔루션은 EtherCAT 기반으로 구간마다 독립 PHY 를 가진다. 프레임이 통과하며 on-the-fly 로 처리되고 종단 개념이 없다.
- Q2. 로봇 손은 모터와 감속기 등 구동 부품이 많아 소비전력이 걸림돌인데, ST 솔루션 적용 시 저전력 설계가 가능한가?
- 방열 설계 IP 를 통해 손실을 줄여 소비전력 개선이 가능하다고 본다. 또한 현재 GaN 을 이용한 로봇 조인트 솔루션도 개발 중이다. 정밀 제어가 필요한 로봇 분야에서 센서리스는 잘 사용되지 않기 때문에, 손실을 최소화하고 방열을 최적화하는 방향으로 개발하고 있다.
- Q3. 고장 진단과 PID 튜닝 기능은 같은 보드에서 시스템 애플리케이션만 다른 것인가?
- 고장 진단과 PID 튜닝은 알고리즘일 뿐 보드에 제약을 받지 않는다. NanoEdge AI 에서 지원하는 ST MCU 를 사용하면 적용할 수 있다.
- Q4. 1) p.9 의 듀얼 모터 전류 제어 40 kHz 조건에서 MCU 부하 60% 는 STSPIN32G4 기준인가?2) 서보 모터를 같은 보드에서 구동하려면 제어기 간 통신을 CAN 으로 하는 것인가?3) NanoEdge AI Studio 는 포팅 가능한 AI 모델이 제한적인가? NN 계열만 가능한가,시계열 기반 모델도 가능한가?4) PID 게인을 튜닝하는 프로그램은 ST 가 지원하는 기능인가?
- 1) 그렇다. 로봇 조인트용 소형 솔루션을 기준으로 측정한 결과다.2) 예시로 CAN 을 다이어그램에 적용했을 뿐, RS-485 등 다른 통신 인터페이스도 사용 가능하다.본 솔루션은 구성 예시를 보여주는 레퍼런스이며 실제 사용 시 커스터마이즈가 가능하다.3) 시계열 기반 모델도 포함되어 있다. 제약이 있다면 모델 구조를 직접 정의하거나 커스텀 아키텍처를 포팅하는것은 불가능하고, Studio 가 제공하는 라이브러리 범위 안에서만 동작한다. PyTorch/TensorFlow 모델을직접 변환해 올리는 방식(STM32Cube.AI)과는 다른 접근이며, AI 를 더 쉽게 접근할 수 있도록 지원하는툴이다.4) 해당 기능은 STM32Cube.AI 를 통해 구현되었다. 아직 공식 릴리스되지 않아 ST 로 기술 문의가 필요하다.
- Q5. 공유 전류 감지 방식에서 두 축이 동시에 급가속 또는 급감속할 때 전류 측정 정확도를 어떻게 유지하는가?
- 전류 센싱은 급가속, 급감속과 직접적인 관련이 없다. 전류 센싱의 제약은 PWM 듀티이며 가감속 여부와 무관하게 항상 존재한다. MCSDK 는 ADC 샘플 타이밍을 보정하고 듀티를 그에 따라 제한하는 기능을 지원한다.
- Q6. 듀얼 서보 동시 구동 시 두 축 사이의 전류 간섭은 어느 정도이며, 이를 최소화하는 방법은 무엇인가?
- 인버터가 독립이기 때문에 두 축의 전류 간섭은 사실상 거의 없다. PWM 의 위상 지연(delay)을 통해 추가로 최소화할 수 있다.
- Q7. 하나의 마이크로컨트롤러에서 두 개의 FOC 를 동시에 수행할 경우 프로세서 사용률은 어느 정도인가?
- 전류 제어 40 kHz, 속도 제어 2 kHz 기준, STSPIN32G4 에서 MCSDK 펌웨어 구동 시 60% 정도다.
- Q8. 전류 제어 주기는 어느 정도까지 안정적으로 구현 가능하며 최대 제어 속도는 어느 수준인가?
- STSPIN32G4 와 MCSDK FOC 펌웨어 기준으로 40 kHz 도 안정적으로 제어 가능하지만 이것이 최대치는 아니다. 사실상 모터 제어 분야에서 40 kHz 를 넘어서는 스위칭을 할 경우는 많지 않다. MCSDK 에서는 100 kHz 까지 설정을 지원하지만 CPU 부하 한계로 100 kHz 까지 사용은 어렵다.
- Q9. 회로 기판 소형화 시 발생하는 전자파와 노이즈 문제를 줄이기 위해 가장 중요하게 고려해야 하는 설계 요소는 무엇인가?
- 루프 면적 최소화와 그라운드 분리를 중점적으로 보아야 한다. 고주파 스위칭 전류가 흐르는 경로의 루프 면적이 클수록 방사 노이즈가 커지므로, 이 경로를 물리적으로 최대한 짧고 좁게 배치하는 것이 최우선이다.
- Q10. 듀얼 서보 구동 환경에서 발열이 가장 많이 발생하는 부품은 어디이며, 이를 해결한 실제 사례가 있는가?
- 모터 제어에서 발열이 가장 많이 발생하는 부품은 스위칭 소자다. 일반적으로 적절한 히트싱크와 유로 설계를 통해 해결한다.
- Q11. 토크 제어, 속도 제어, 위치 제어를 전환할 때 충격을 최소화하는 방법은 무엇인가?
- 전환 시점에 현재 출력값(토크, 속도, 위치)을 다음 제어기의 초기값으로 인계하는 bumpless transfer 가 핵심이다. 적분기 초기화와 레퍼런스 램핑을 전환 직전에 맞춰 두면 충격 없이 넘어갈 수 있다.
- Q12. 위치 센서 없이 FOC 를 적용할 경우 어느 정도의 저속 성능까지 확보할 수 있는가?
- 현재 ST 에서 배포 중인 HSO 고속 센서리스를 기준으로, 모터마다 다르지만 10 Hz 이하에서도 충분한 토크를 낼 수 있다.
- Q13. 전류 제어와 속도 제어를 실제 장비에 맞게 조정할 때 권장하는 기준은 무엇인가?
- 애플리케이션에 따라 다르다. 오버슈트를 허용하되 더 빠른 응답 속도를 가져갈지, 안정성이 중요해 오버슈트를 전혀 허용하지 않을지에 따라 달라질 수밖에 없다. 전류 제어기는 일반적으로 최대 10주기 내에 추종할 수 있도록 튜닝한다.
- Q14. 개발부터 양산까지 제공하는 기준 설계, 제어 소프트웨어, 기술 지원 범위는 어디까지인가?
- ST 제품들로 구성된 레퍼런스 솔루션을 제공하며, 이 솔루션은 고객사 요구 사항에 맞게 커스터마이즈된다. 커스터마이즈 과정에서 솔루션과 관련된 하드웨어 및 펌웨어 설계를 지원하고, 애플리케이션 레벨 코딩은 고객이 직접 수행해야 한다.
- Q15. 기존 단일 서보 방식과 비교해 듀얼 서보 적용 시 실제 비용 절감 효과는 어느 정도인가?
- 시스템 구성에 따라 달라진다. 오히려 비용이 증가할 수 있는 부분도 있어 정확한 답변이 어렵다. ST 영업 및 마케팅 채널을 통해 문의하면 시스템에 맞게 검토가 가능하다. 듀얼 드라이빙의 장점은 단일 MCU 와 전원으로 두 축을 동시 제어해 시스템 통합도를 높이고 축 간 동기를 맞추는 데 있다.
- Q16. 사람 형태의 로봇 관절 기준으로 최대 출력과 최대 토크는 어느 정도까지 지원 가능한가?
- 솔루션 자체에 상한과 하한 성능이 정해져 있지 않다. 레퍼런스를 제공하는 것이며, 사양에 맞게 커스터마이즈가 가능하다.
- Q17. 로봇에서 T1S 제어가 자동차 노드 제어처럼 어느 정도 비중을 차지할지 궁금하다.
- T1S 에 대한 정보가 없어 정확한 답변이 어렵다.
- Q18. 소형 인공지능 기술을 이용해 별도의 고성능 장치 없이도 인공지능 기능을 구현할 수 있는가?
- NanoEdge AI 는 저성능 MCU 도 지원한다. 학습과 같은 고성능 기능은 구현하기 어렵지만 추론은 가능하다.
- Q19. 인공지능 기반 자동 조정 기능은 어떤 제어 값을 자동으로 설정하며, 기존 방식보다 어떤 점이 향상되는가?
- 제어기의 목표(오버슈트, 정착 시간 등)를 설정하면 PID 값을 자동으로 변경해 가며 최적의 PID 조합을 찾아낸다. 모터 제어기 튜닝 경험에 의존하지 않고 누구나 튜닝을 수행할 수 있고, 경험이 있더라도 시간을 줄여 주는 장점이 있다.
댓글
관련 뉴스
[인터뷰] 마테오 마라비타 ST AICC 센터장, “저전력·고효율 임베디드 AI 플랫폼으로 엣지 AI 대중화 이끌 것”
최근 AI의 중심이 빠른 응답 속도, 전력 및 비용 절감, 보안성 향상 등을 이유로 클라우드에서 엣지로 이동하고 있다. 또한 임베디드 AI 개발에서는 제한된 메모리 환경에 맞춘 모델 최적화가 중요시 되고 있다. 이런 가운데 ST마이크로일렉트로닉스(STMicroelectronics)는 STM32N6의 Neural-ART 가속기를 통해 고성능 비전·오디오 AI를 MCU 환경에서 구현해 비용과 전력 소모를 줄이는데 적극 나서고 있다. 또한 기술 지원과 개발 생태계를 통해 고객의 AI 아이디어가 양산까지 이어지도록 지원하고 있다. 이런 가운데 본지는 마테오 마라비타(Matteo Maravita) ST APAC AI Competence Center(AICC) 센터장과 만나 엣지 AI의 발전 방향과 ST의 전략에 대해 들어 봤다.
2026.10.08by 배종인 기자
델, RTX 스파크 탑재 ‘XPS 16 크리에이터 에디션’ 공개
델 테크놀로지스가 엔비디아 RTX 스파크 슈퍼칩을 탑재한 프리미엄 크리에이터 노트북 ‘XPS 16 크리에이터 에디션’을 공개했다. Blackwell RTX GPU와 Grace CPU를 단일 실리콘에 집적한 이 제품은 로컬 환경에서 대형 AI 모델 추론과 3D 렌더링, 8K 영상 편집 등 고부하 작업을 메모리 제약 없이 수행할 수 있다. 10월 16일 국내 출시 예정이며, 크리에이터·개발자·게이머를 주요 타겟으로 한다.
2026.10.08by 배종인 기자
기계연, 함정 생존성 통합 분석 국산 SW ‘isSAFE’ 개발
한국기계연구원이 함정의 생존성을 종합적으로 분석하는 국산 소프트웨어 ‘isSAFE’를 개발했다. 함정 모델링부터 피격 시나리오 생성, 취약성 해석, 결과 분석까지 전 과정을 하나의 플랫폼으로 통합한 설계 프레임워크로, 그간 외산 소프트웨어에 의존하던 국방 기술 분야의 자립 기반을 마련했다.
2026.10.08by 배종인 기자
딥엑스·두산로보틱스, 원전 현장 AI 용접 솔루션 공동개발
딥엑스와 두산로봇틱스가 원전 제조 현장의 용접 인력 부족 해결을 위해 AI, 협동로봇, 온디바이스 NPU를 결합한 지능형 용접 솔루션을 공동 개발한다. 산업통상자원부 로봇산업기술개발사업 과제로 선정된 이 프로젝트는 세이지, 국립창원대학교와 함께 4자 컨소시엄을 구성하여 2030년 사업화를 목표로 추진된다.
2026.10.06by 배종인 기자
[IFA 2026 결산 ②]AI Everywhere, 이제는 기술보다 생활이다
IFA 2026은 ‘AI Everywhere’ 흐름을 통해 가전이 스스로 판단하고 행동하는 단계로 진화했음을 보여줬다. 밀레·지멘스 제품처럼 카메라·센서 기반 인식 후 최적 동작을 자동 결정하는 기능이 확산됐고, LG·하이센스·삼성은 집 전체가 하나의 AI 시스템처럼 연동되는 ‘AI 동반자’ 개념을 제시했다. AI는 더 이상 특별 기능이 아니라 생활 불편을 줄이는 기본 인프라로 자리 잡고 있으며, 진정한 경쟁력은 AI가 사용자의 판단을 얼마나 대신해주는가에 달려 있다. IFA 2026 결산 두 번째 기사를 통해 확인할 수 있다.
2026.10.06by 김학용 기자